| 评审组: | 电子与通信技术组 | | 项目名称: | 自主无人系统预测控制理论及应用 |
| 提名单位: | 中共陕西省委军民融合发展委员会办公室 |
| 提名等级: | 一等奖 |
| 提名单位意见: | 自主无人系统是国际科技竞争的战略制高点,其预测控制面临控制结构非常规、多体协同复杂度高、优化调度非周期三重瓶颈,经典预测控制理论难以应对上述挑战。
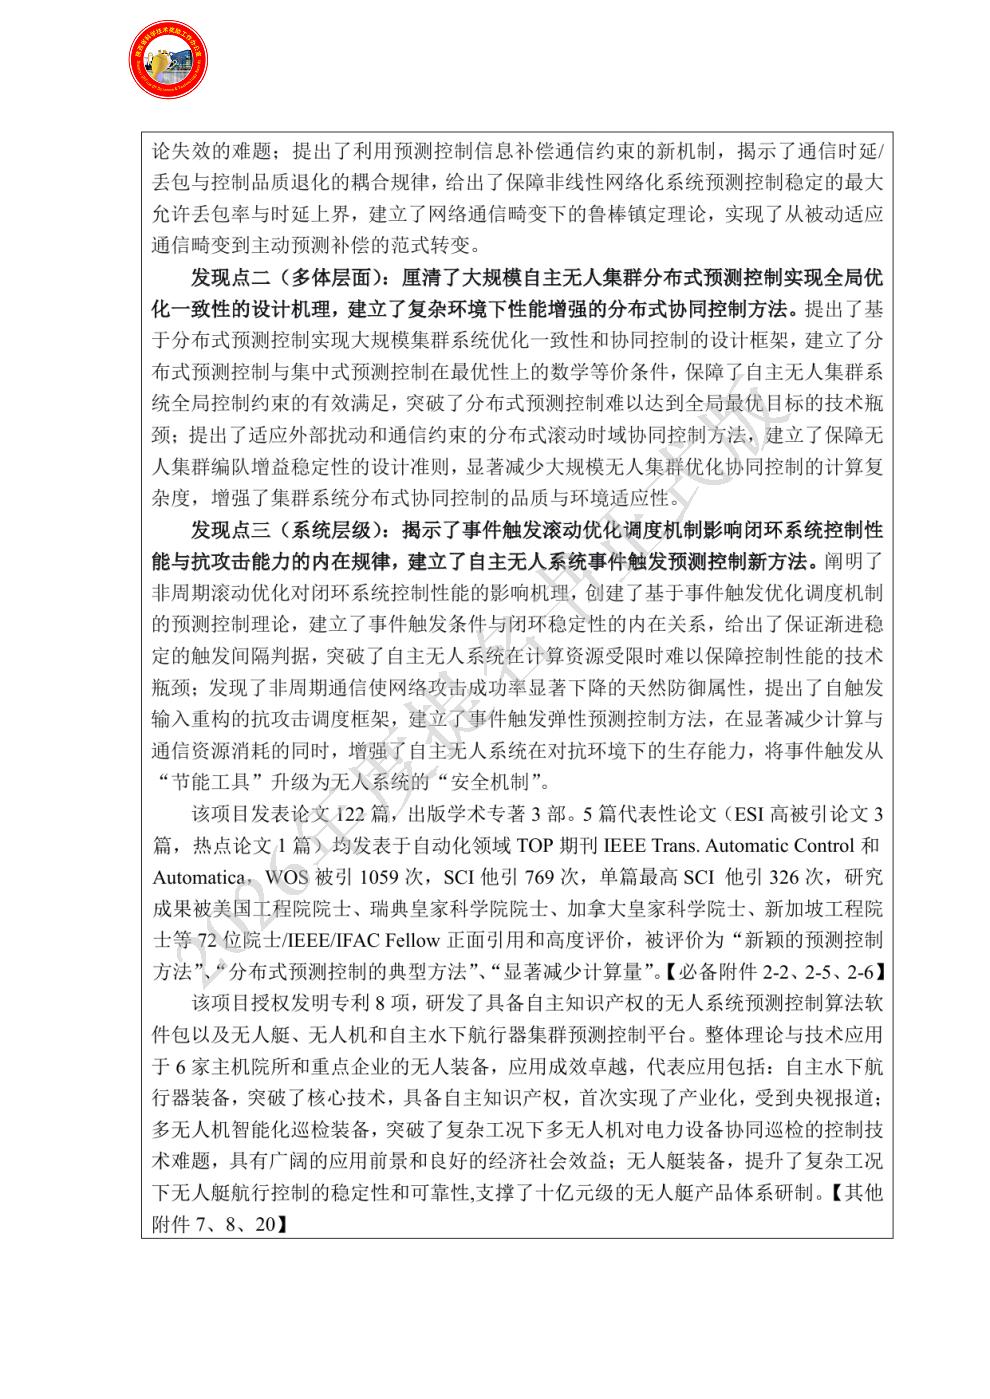
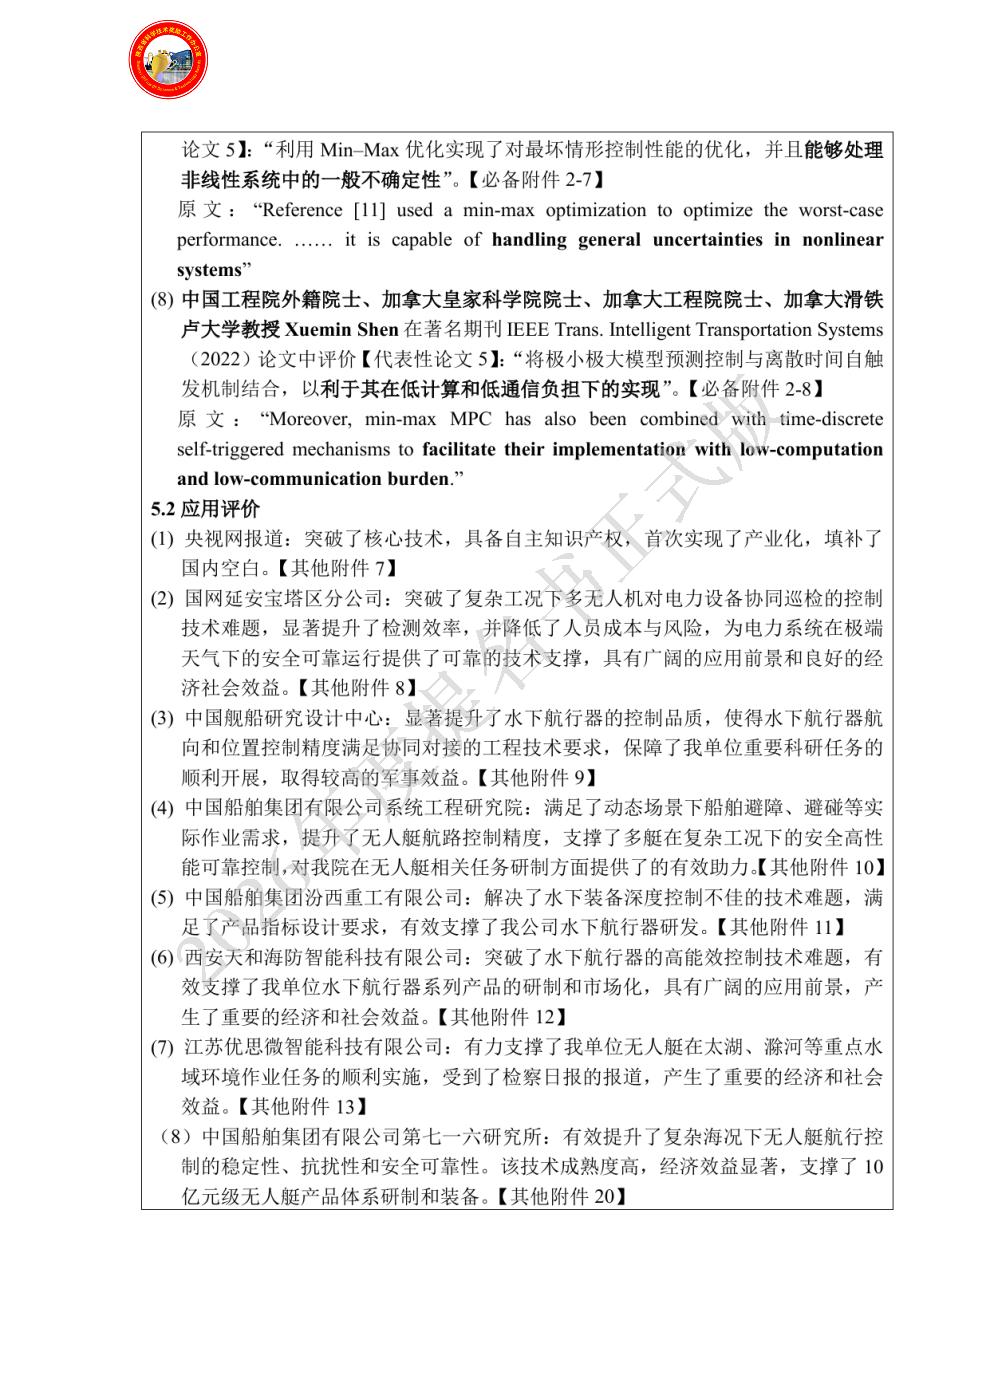
该项目围绕自主无人系统预测控制关键科学问题开展系统研究,从单体层面、多体层面、系统层级三个方面取得了一系列原创性科学发现:(1)揭示了单体欠驱动系统预测控制可行域萎缩的根源,建立了非线性网络化自主无人系统预测控制的鲁棒镇定理论,突破了控制结构复杂导致预测控制器难以设计的技术瓶颈;(2)建立了多体系统分布式预测控制与集中式预测控制的最优性等价条件,突破了“最优性缺失”的长期瓶颈,建立了大规模无中心集群的优化协同控制理论;(3)揭示了系统层事件触发优化调度机制与闭环稳定性的耦合规律,发现了非周期调度的天然防御属性,建立了资源受限与攻击威胁下的安全弹性预测控制理论。研究成果发表于IEEE Trans. Automatic Control、Automatica等控制领域顶级期刊,被国内外众多院士和著名控制专家广泛引用和正面评价,应用于自主无人系统重点装备,取得重要的经济和社会效益。该项目成果起点高,创新性强,为自主无人系统预测控制提供了全新理论和重要的设计方法。
成果材料齐全、规范,无知识产权纠纷,人员排序无争议,符合陕西省自然科学奖提名条件。特提名为陕西省自然科学一等奖。
|
| 项目简介: | 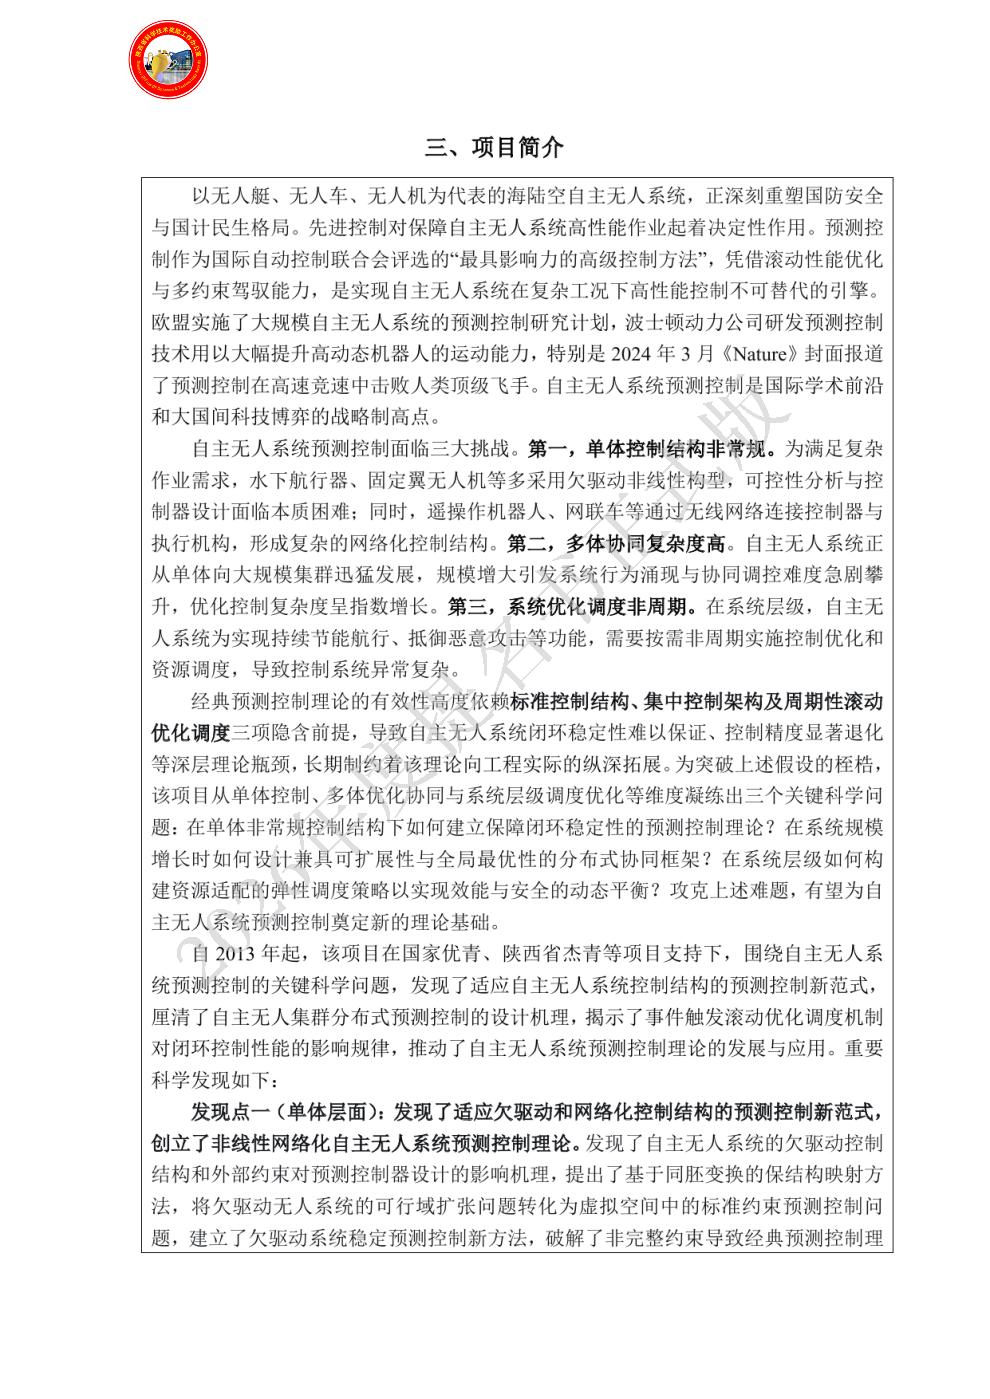
|
| 客观评价: | 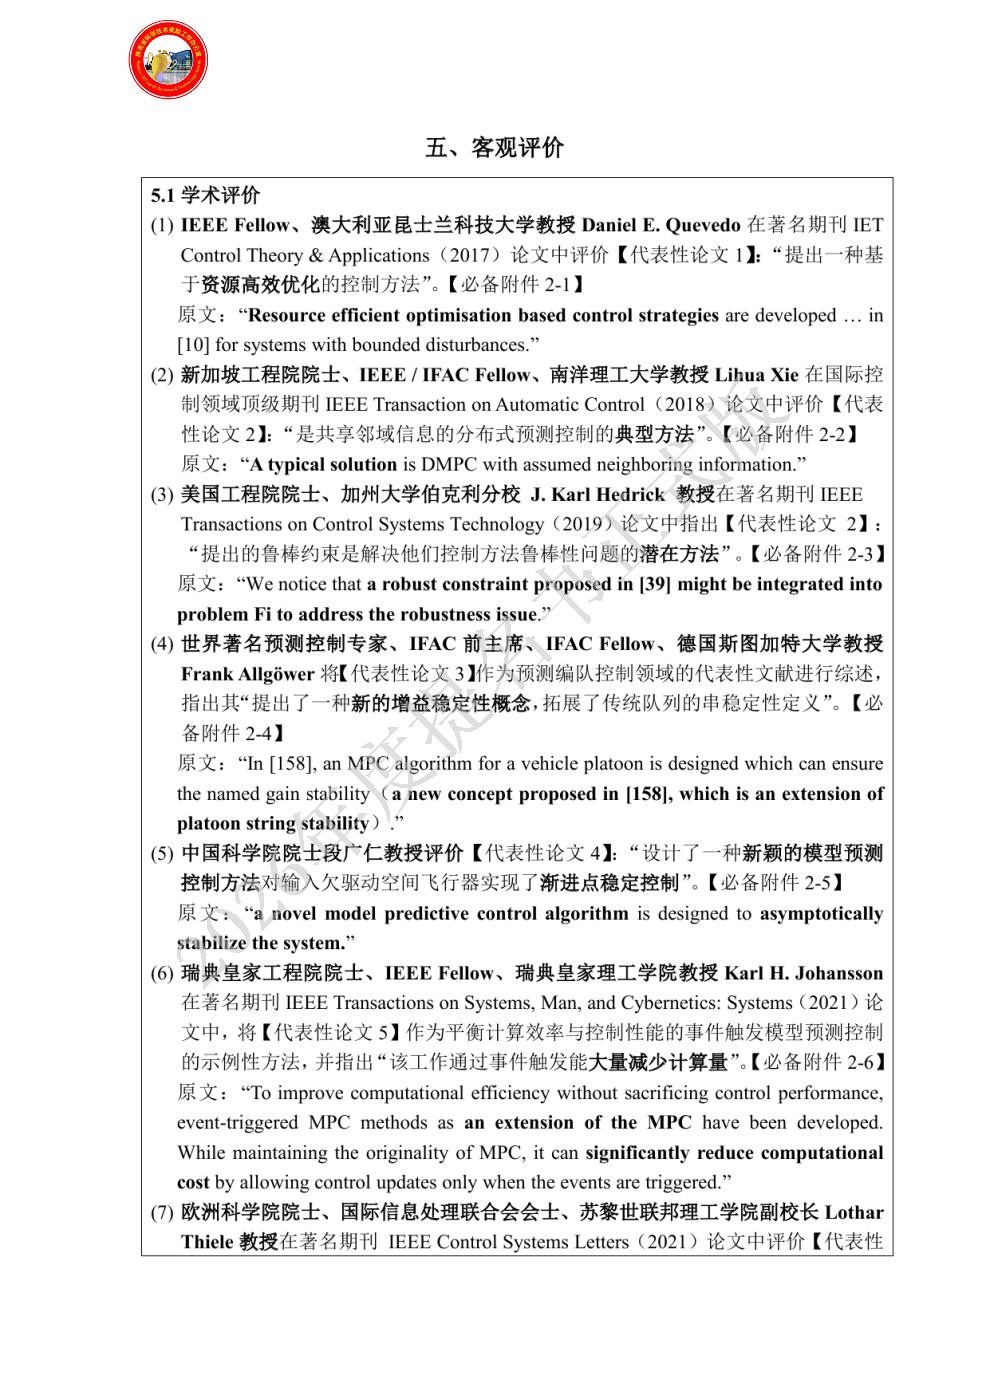
|
| 代表性论文专著目录: | 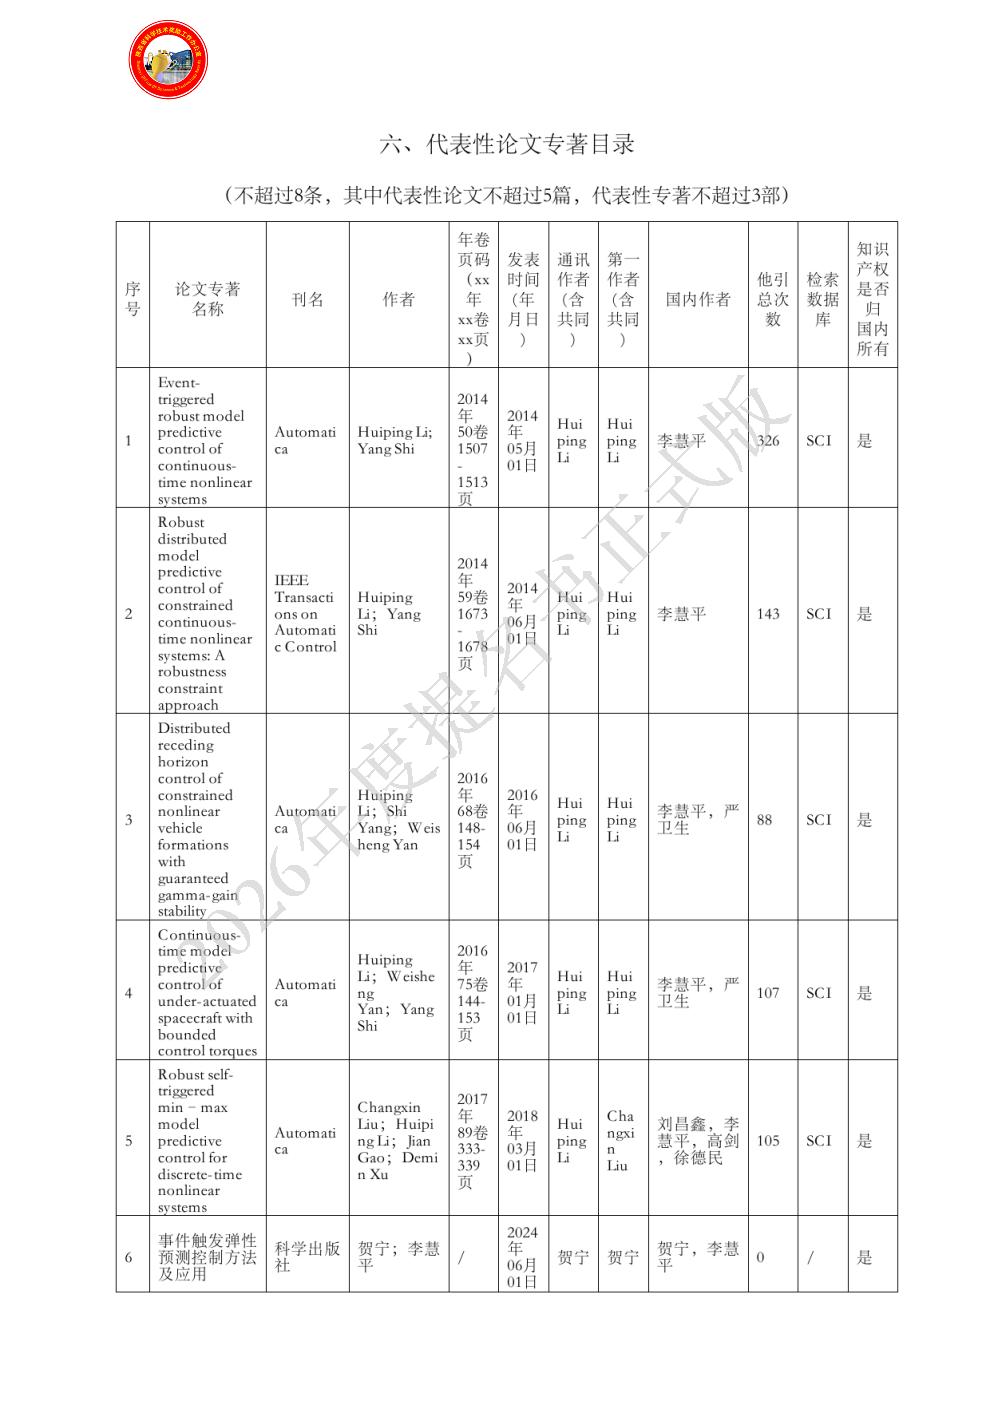
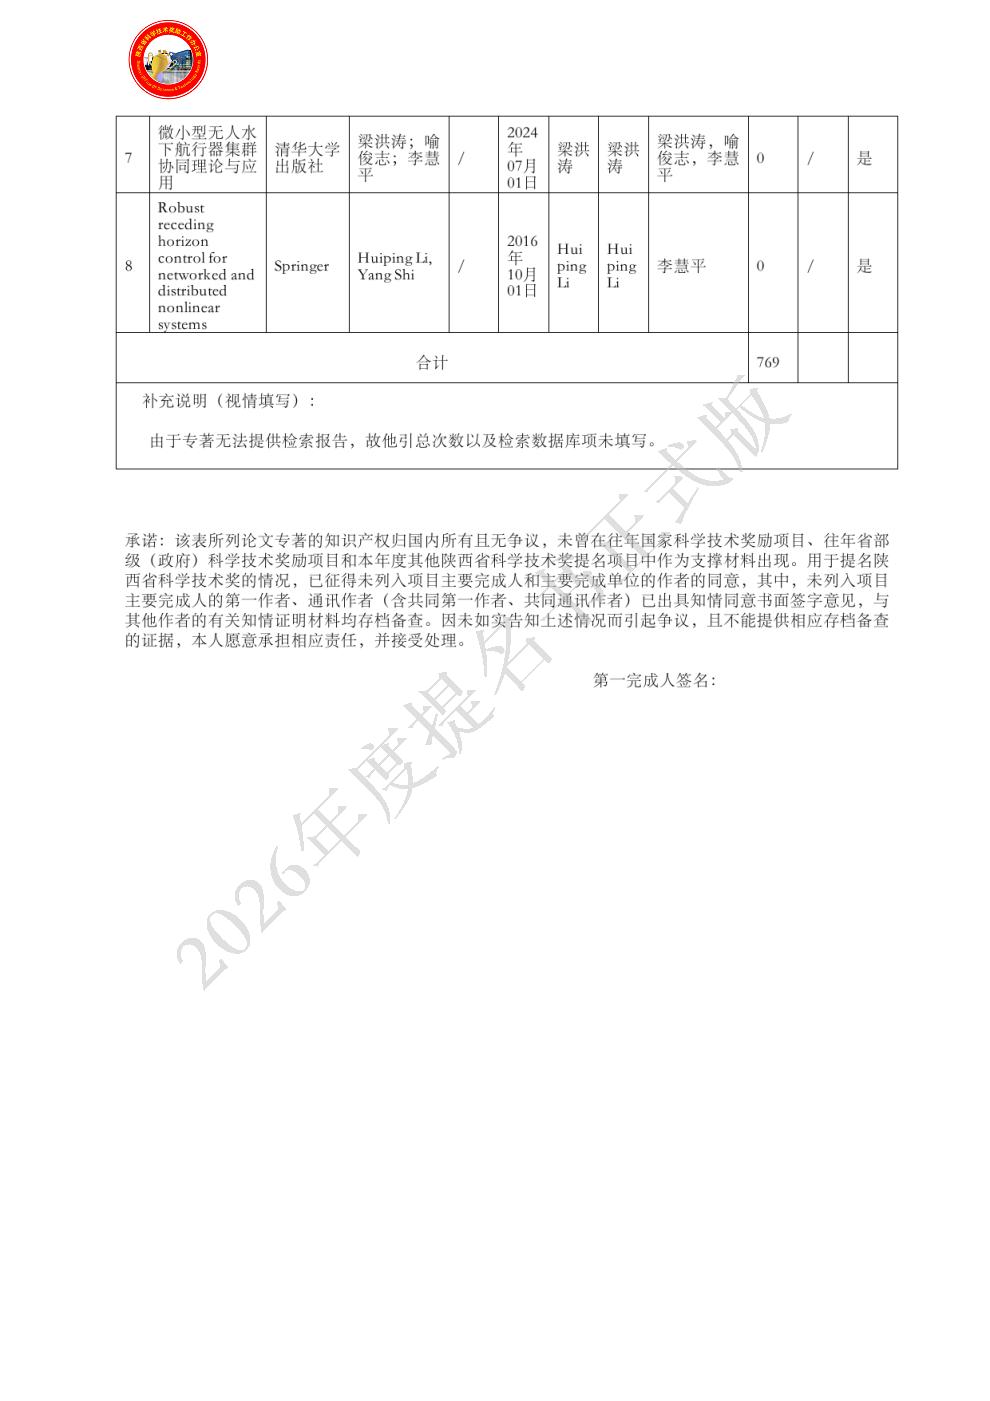
|
| 主要完成人情况: | - 姓名:李慧平
排名:1
行政职务:无
技术职称:教授
工作单位:西北工业大学
完成项目时所在单位:西北工业大学
对本项目主要学术贡献:项目负责人,主持了该项目的研究工作,是代表性论著1-4和8的第一作者,代表性论著5的通信作者,代表性论著6-7的主要作者,对科学发现点1-3均做出重要贡献。①发现了适应欠驱动和网络化控制结构的预测控制新范式,创立了非线性网络化无人系统预测控制理论;②厘清了大规模无人集群分布式预测控制实现全局优化一致性的设计机理,提出了大规模集群系统优化一致性和协同控制的设计框架;③阐明了非周期滚动优化对闭环系统控制性能的影响机理,提出了基于事件触发优化调度机制的预测控制方法。
- 姓名:贺宁
排名:2
行政职务:院长助理
技术职称:教授
工作单位:西安建筑科技大学
完成项目时所在单位:西安建筑科技大学
对本项目主要学术贡献:项目主要完成人,对科学发现点1、3做出重要贡献,是代表性论著6的第一作者。①提出了利用预测控制信息补偿通信约束的新机制,建立了网络通信畸变下的鲁棒镇定理论;②发现了非周期通信使网络攻击成功率显著下降的天然防御属性,提出了自触发输入重构的抗攻击调度框架,建立了事件触发弹性预测控制方法。
- 姓名:刘昌鑫
排名:3
行政职务:无
技术职称:教授
工作单位:华东理工大学
完成项目时所在单位:西北工业大学
对本项目主要学术贡献:项目主要完成人,对科学发现点2、3做出重要贡献,是代表性论文5的第一作者。①建立了分布式预测控制与集中式预测控制在最优性上的数学等价条件;②建立了事件触发条件与闭环稳定性的内在关系,提出了无人系统事件触发预测控制新方法。
- 姓名:梁洪涛
排名:4
行政职务:无
技术职称:副教授
工作单位:陕西师范大学
完成项目时所在单位:陕西师范大学
对本项目主要学术贡献:项目主要完成人,对科学发现点2做出重要贡献,是代表性论著7的第一作者。①提出了适应外部扰动的分布式滚动时域协同控制方法,显著减少了大规模无人集群优化协同控制的计算复杂度,建立了性能增强的集群系统分布式协同控制方法。
- 姓名:严卫生
排名:5
行政职务:无
技术职称:教授
工作单位:西北工业大学
完成项目时所在单位:西北工业大学
对本项目主要学术贡献:项目主要完成人,对科学发现点1、2做出重要贡献,是代表性论著3-4的作者。①提出了基于同胚变换的保结构映射方法;②设计了保障了无人集群系统全局控制约束满足和实现一致性的分布式预测控制方法。
- 姓名:高剑
排名:6
行政职务:无
技术职称:教授
工作单位:西北工业大学
完成项目时所在单位:西北工业大学
对本项目主要学术贡献:项目主要完成人,对科学发现点3做出重要贡献,是代表性论文5的作者。① 建立了保证渐进稳定的触发间隔判据,突破了无人系统在计算资源受限时难以保障控制性能的技术瓶颈。
|
| 主要完成单位: | - 单位名称:西北工业大学
单位贡献:1. 发现了适应欠驱动和网络化控制结构的预测控制新范式,创立了非线性网络化无人系统预测控制理论。
2. 建立了基于分布式预测控制实现大规模集群系统优化一致性和协同控制的设计框架,给出了分布式预测控制与集中式预测控制在最优性上的数学等价条件,提出了适应通信约束的分布式预测控制方法。
3. 阐明了非周期滚动优化对闭环系统控制性能的影响机理,创建了基于事件触发优化调度机制的预测控制理论,建立了事件触发条件与闭环稳定性的内在关系,给出了保证渐进稳定的触发间隔判据。
同时,本单位为项目提供了主要的科研经费、科研用房等支持;提供了主要的人力资源和优质的工作场所;为该项目提供了重要的计算平台和软硬件资源。
- 单位名称:西安建筑科技大学
单位贡献:1. 提出了利用预测控制信息补偿通信约束的新机制,建立了网络通信畸变下的鲁棒镇定理论。
2. 发现了非周期通信使网络攻击成功率显著下降的天然防御属性,提出了自触发输入重构的抗攻击调度框架,建立了事件触发弹性预测控制方法。
该单位为项目提供了重要的科研经费、科研用房等支持,提供了重要的人力资源和优质的工作场所以及必要的计算平台和软硬件资源。
- 单位名称:陕西师范大学
单位贡献:1. 提出适应外部扰动的分布式协同控制方法,显著减少了大规模无人集群优化协同控制的计算复杂度,建立了性能增强的集群系统分布式协同控制方法。
该单位为项目提供了重要的科研经费、科研用房等支持,提供了部分人力资源和优质的工作场所以及必要的计算平台和软硬件资源。
|
| 完成人合作关系说明: | 完成人合作关系说明:1
|

