| 评审组: | 计算机与系统科学组 | | 项目名称: | 面向航天器操控的物理人机交互方法 |
| 提名单位: | 中共陕西省委军民融合发展委员会办公室 |
| 提名等级: | 二等奖 |
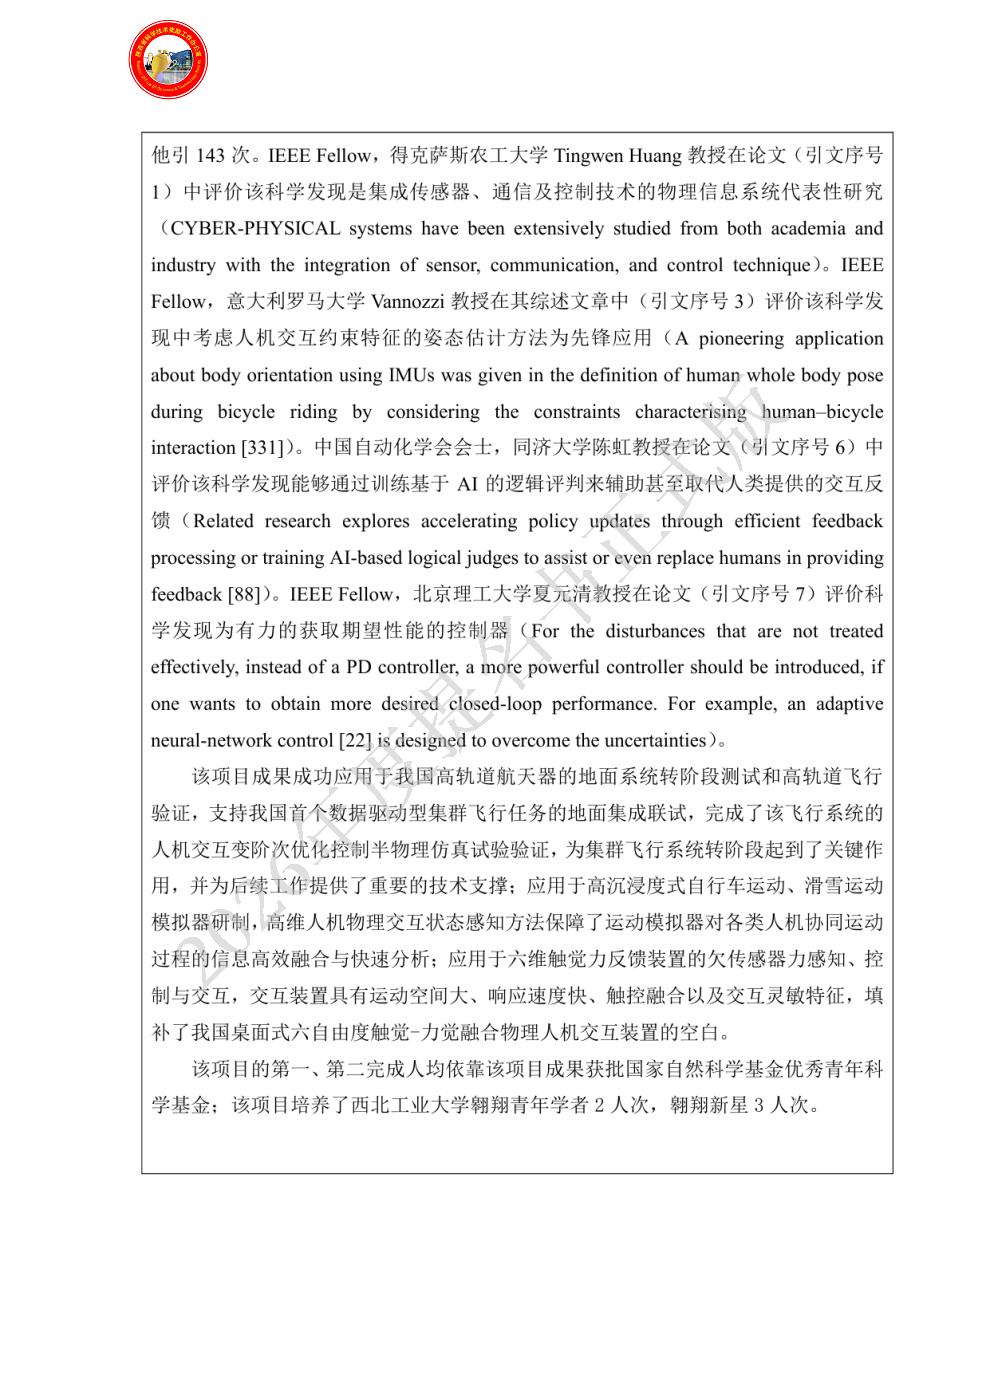
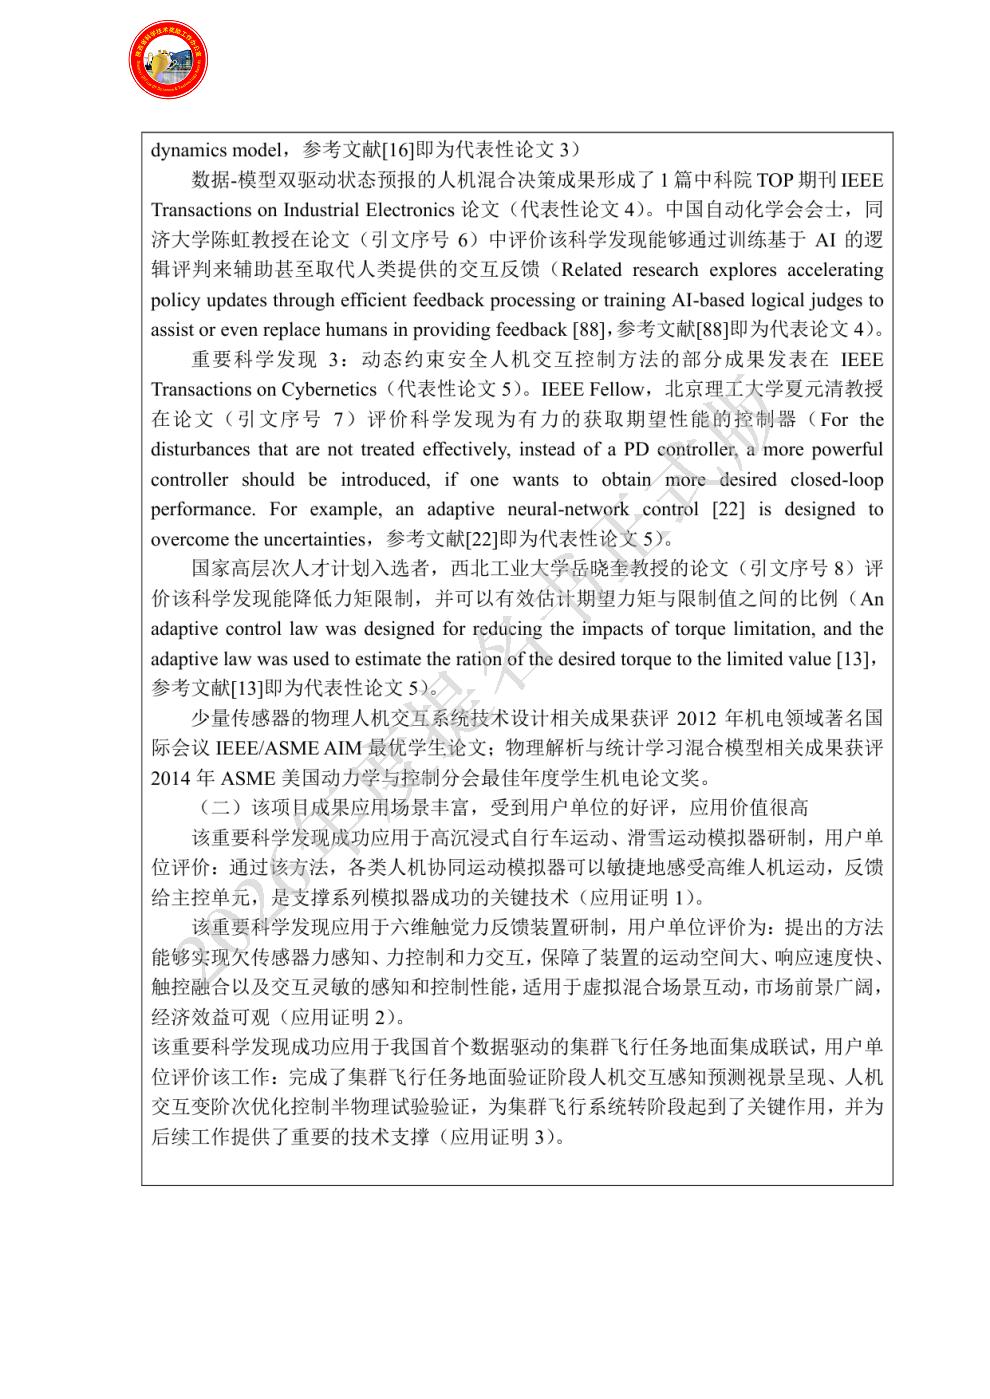
| 提名单位意见: | 物理人机交互为人类向机器人系统赋能提供了有效手段。项目组历经6年多时间,研究面向航天器操控的物理人机交互系统的控制与优化问题,突破时延影响下系统闭环稳定分析方法依赖控制器参数的思路,发现阶次-时延联合表征的大时延响应规律,提出融合结构特征的ML稳定性分析方法,提出了数据-模型双驱动状态预报方法,建立了面向航天器操控的物理人机交互快速迭代模型,提出了数据-模型双驱动的在线人机混合决策机制,提出动态约束安全人机交互控制方法,以及欠传感器条件下协作行为联合约束机制系列科学发现,在IEEE汇刊上发表了多篇学术论文。该成果在理论和技术层面解决了面向航天器操控的物理人机交互系统的控制保守和传感冗余等典型难题,得到了国内外专家的广泛关注,得到国内外著名专家学者的积极评价。成果在推动面向航天器操控的物理人机交互系统的理论与设计方面有贡献显著。严格对照陕西省自然科学奖授奖条件,该成果符合陕西省自然科学奖二等奖的成果要求。
提名该项目为陕西省自然科学奖二等奖。
|
| 项目简介: | 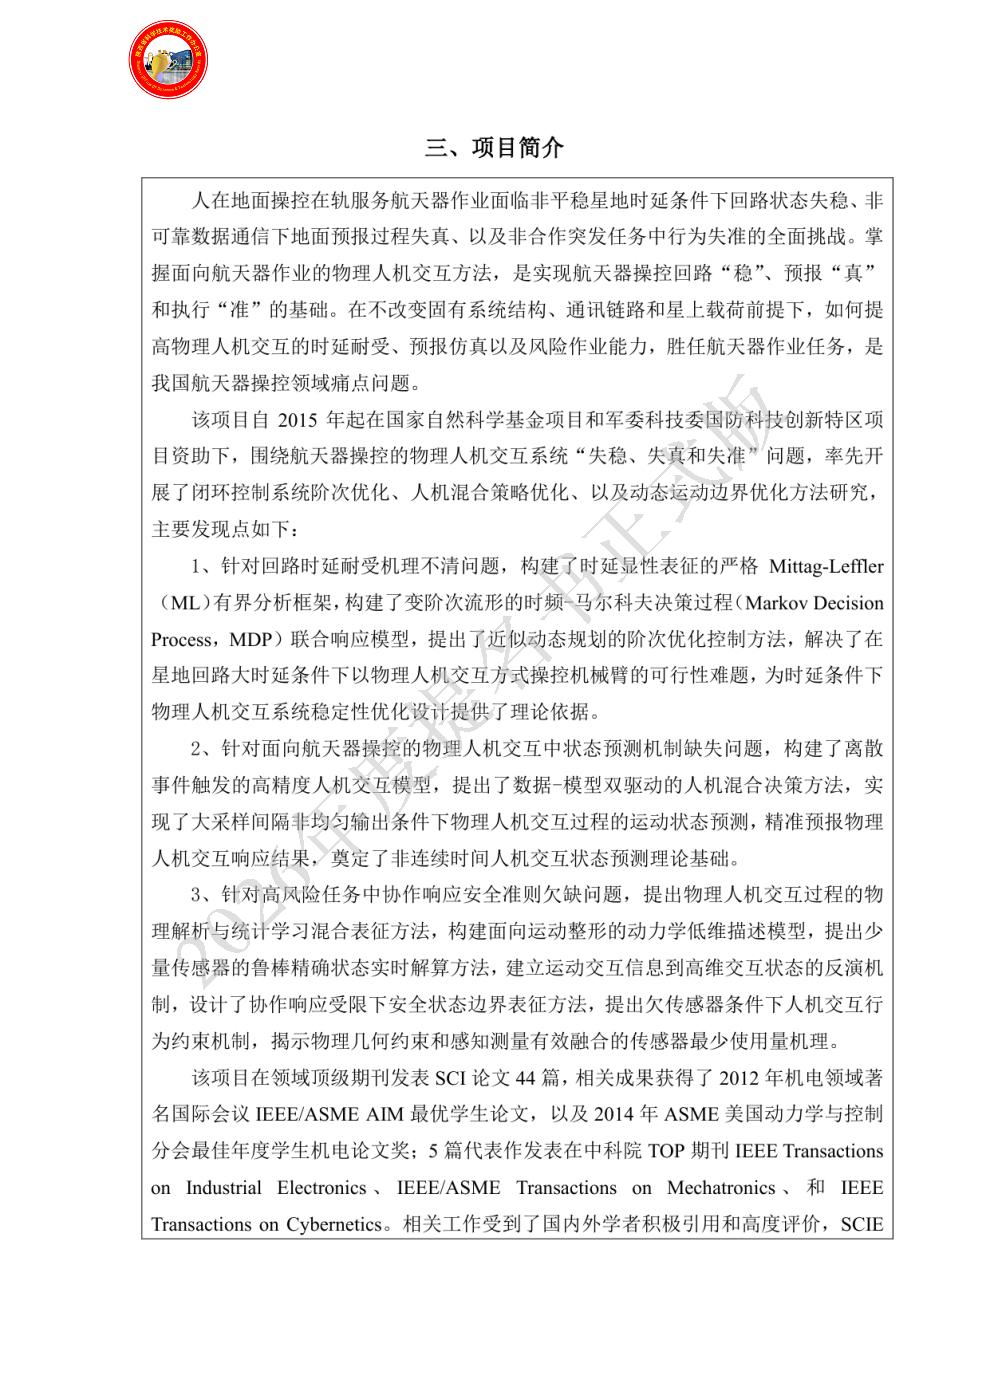
|
| 客观评价: | 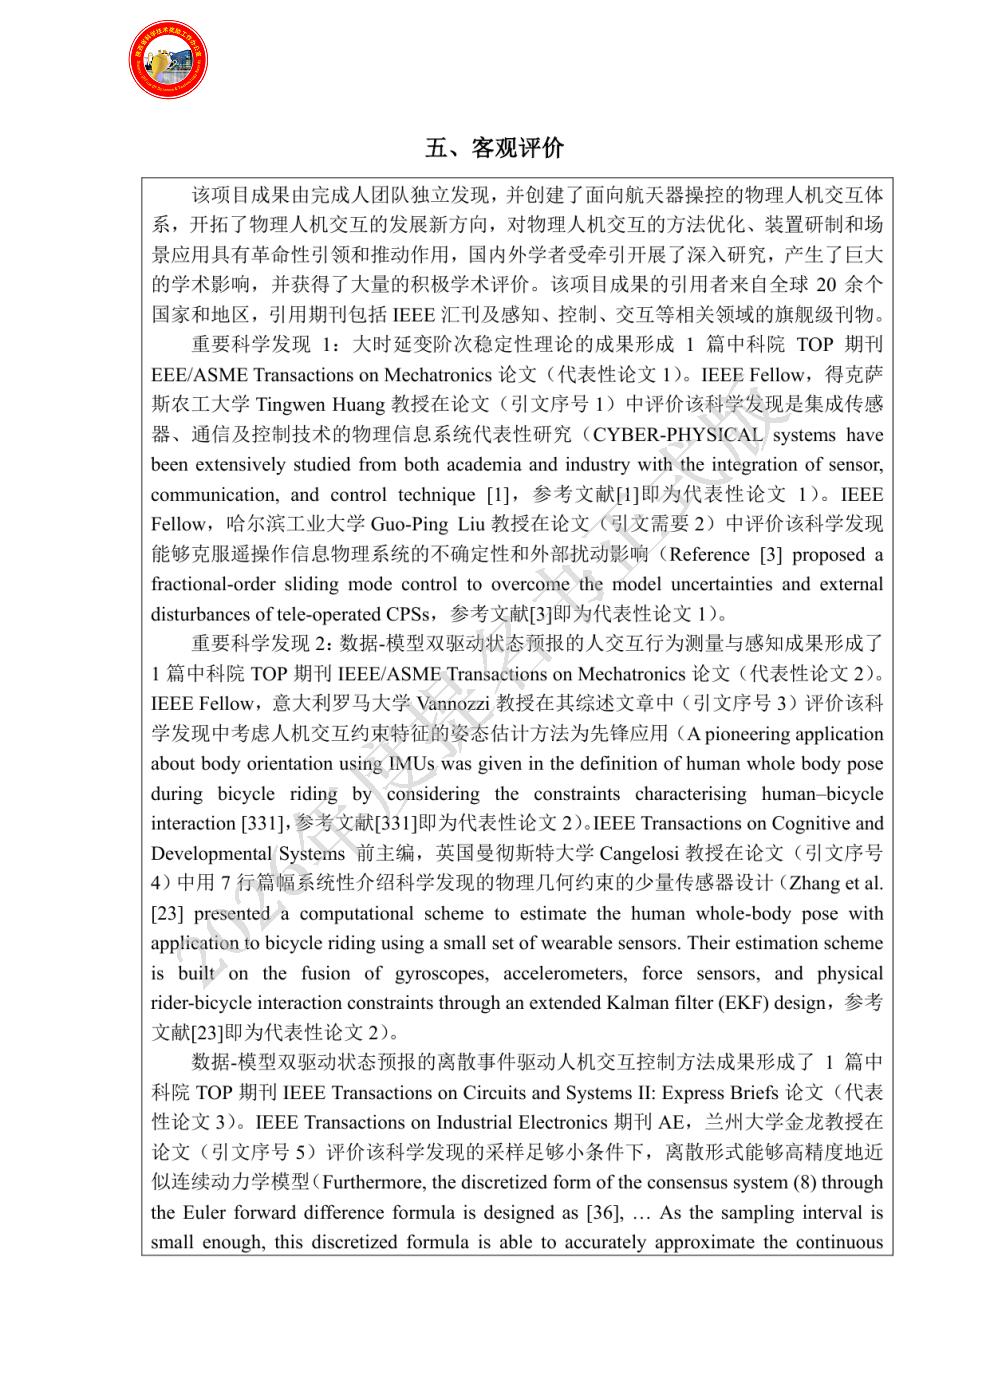
|
| 代表性论文专著目录: | 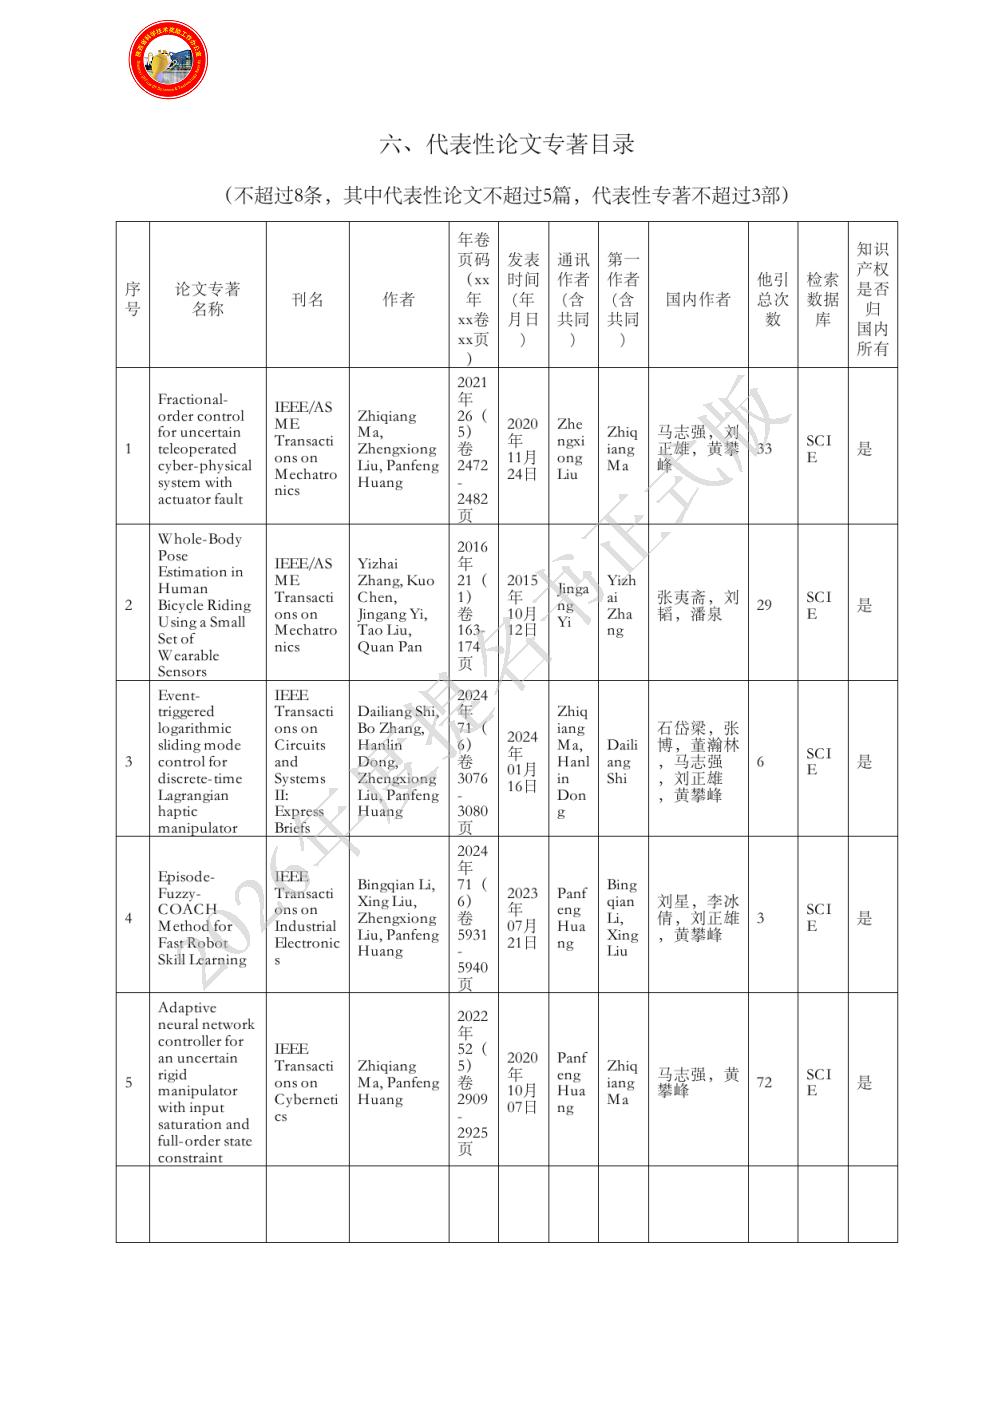
|
| 主要完成人情况: | - 姓名:马志强
排名:1
行政职务:无
技术职称:教授
工作单位:西北工业大学
完成项目时所在单位:西北工业大学
对本项目主要学术贡献:对重要科学发现1和3有贡献,揭示了不确定性系统的阶次-时延-行为-误差的耦合机理,提出了近似动态规划的阶次优化控制方法,扩大了阶次选取范围,提升了控制系统的稳态精度,解决“控制保守”问题。,提出了基于神经学习的欠传感器行为无源重建方法,奠定了解决“行为不敏”问题的基础。
- 姓名:张夷斋
排名:2
行政职务:无
技术职称:教授
工作单位:西北工业大学
完成项目时所在单位:西北工业大学
对本项目主要学术贡献:对重要科学发现3有贡献,提出少量传感器的鲁棒精确状态实时解算方法,建立运动交互信息到高维交互状态的反演机制,设计了协作响应受限下安全状态边界表征方法,提出欠传感器条件下人机交互行为约束机制,揭示物理几何约束和感知测量有效融合的传感器最少使用量机理。
- 姓名:刘星
排名:3
行政职务:无
技术职称:教授
工作单位:西北工业大学
完成项目时所在单位:西北工业大学
对本项目主要学术贡献:对重要科学发现2有贡献,提出了数据-模型双驱动的人机混合决策方法,精准预报物理人机交互响应结果。
- 姓名:董瀚林
排名:4
行政职务:无
技术职称:副教授
工作单位:西北工业大学
完成项目时所在单位:西北工业大学
对本项目主要学术贡献:对重要科学发现2有贡献,提出了离散事件触发的物理人机交互模型高精度构建方法,通过离散时间模型快速迭代,为地面操作人员提供虚拟协作依据;提出离散事件触发的控制输入管理机制,实现低频次、高效率的星地数据交换。
|
| 主要完成单位: | - 单位名称:西北工业大学
单位贡献:对重要科学发现1、2和3有贡献,揭示了不确定性系统的阶次-时延-行为-误差的耦合机理,提出了近似动态规划的阶次优化控制方法,扩大了阶次选取范围,提升了控制系统的稳态精度;提出了数据-模型双驱动的人机混合决策方法,精准预报物理人机交互响应结果;针对物理人机交互中高维不确定运动过程的传感冗余问题,发现了降低传感维度的物理几何约束和感知测量有效融合机理,提出了高保真传感数据优化状态估计方法;提出了基于神经学习的欠传感器行为无源重建方法。提出的主要学术思想具体见代表作论文1、2、3、4和5。
|
| 完成人合作关系说明: | 完成人合作关系说明:1
|

