| 评审组: | 机械组 | | 项目名称: | 基于微结构工程的高灵敏宽量程柔性压力传感器研究 |
| 提名单位: | 陕西省机械工程学会 |
| 提名等级: | 二等奖 |
| 提名单位意见: | 我单位认真审阅了该项目提名书及附件材料,确认全部材料真实有效,并按照要求对该项目的基本情况进行了公示,公示期间无异议。
柔性压力传感器是机器人触觉、可穿戴健康监测和人机交互领域的关键基础器件。该项目针对灵敏度、线性度与量程难以兼顾,动态触觉分辨能力不足,以及复杂软界面下信号易漂移等共性科学问题,系统研究了微结构调控与界面感知机制:揭示了微结构渐进接触、离子输运与界面储荷协同调控压力响应的机制,实现了高灵敏宽量程压力感知;揭示了滑动微纹理向动态压力信号转换的规律,建立了压-滑觉协同感知及动态触觉时空表征方法;揭示了复杂软界面结构协同形变与稳定力电接触机制,提出了多源生理信号融合识别方法。相关发现具有较强的原创性,深化了对柔性压力传感器力学传递、界面接触及信号转换规律的认识。项目成果发表于Nature Communications、Nano-Micro Letters和Microsystems & Nanoengineering等期刊,2篇代表性论文被广泛引用并入选ESI高被引论文,相关成果获得国内外同行关注和认可,对推动柔性电子、智能感知及可穿戴电子等领域发展具有重要科学价值。
根据《陕西省科学技术厅关于开展2026年度陕西省科学技术提名工作的通知》,参照陕西省自然科学奖评定条件和评定标准,推荐该项目参评陕西省科学技术奖。
|
| 项目简介: | 
|
| 客观评价: | 
|
| 代表性论文专著目录: | 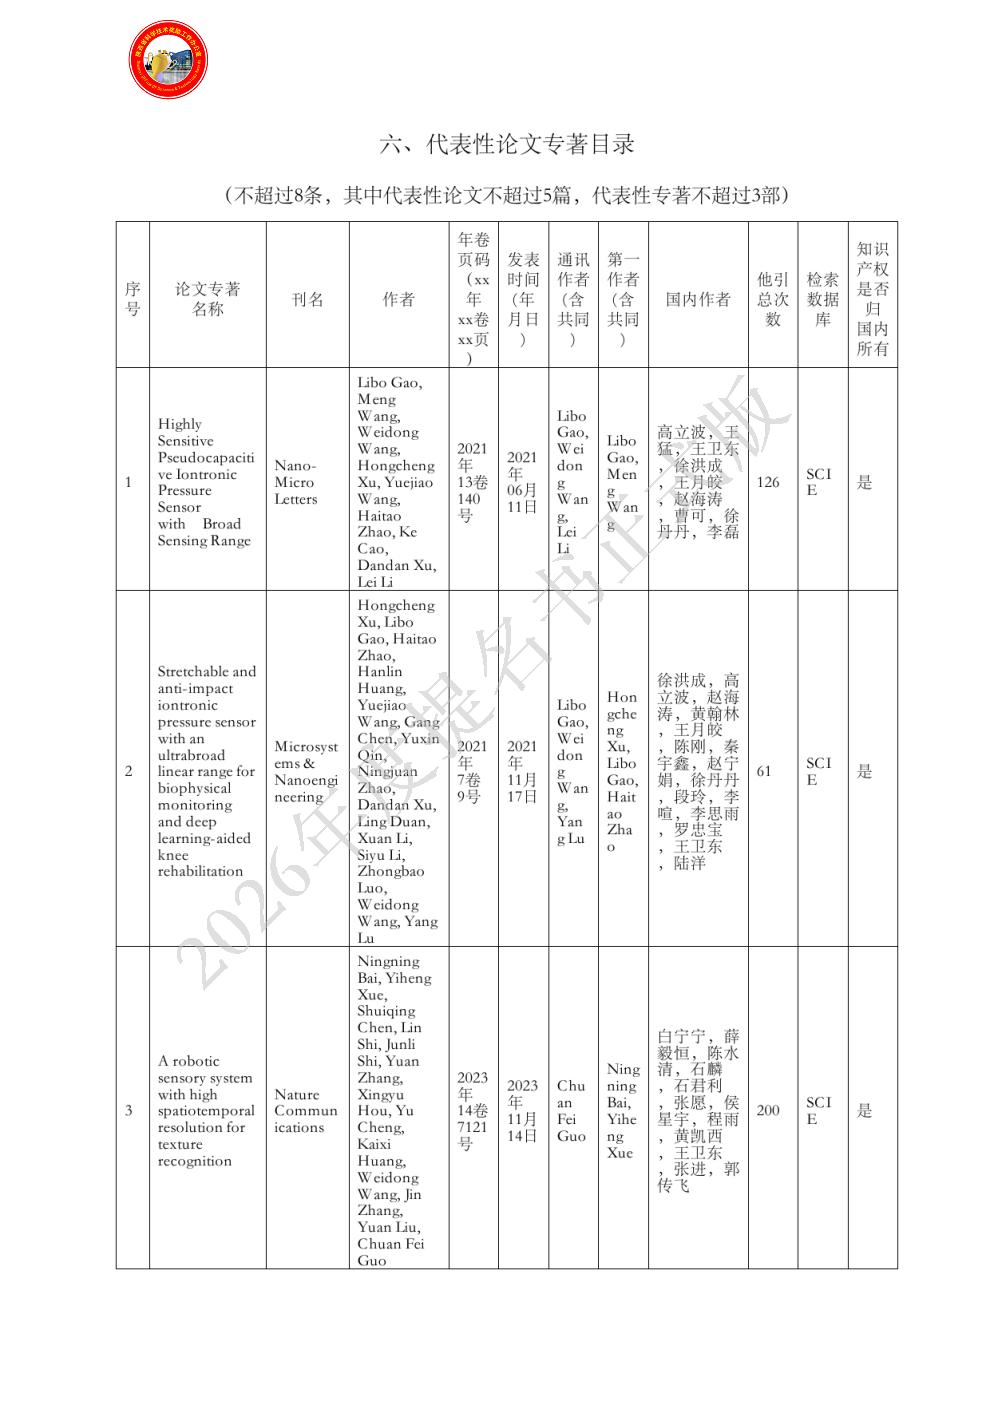
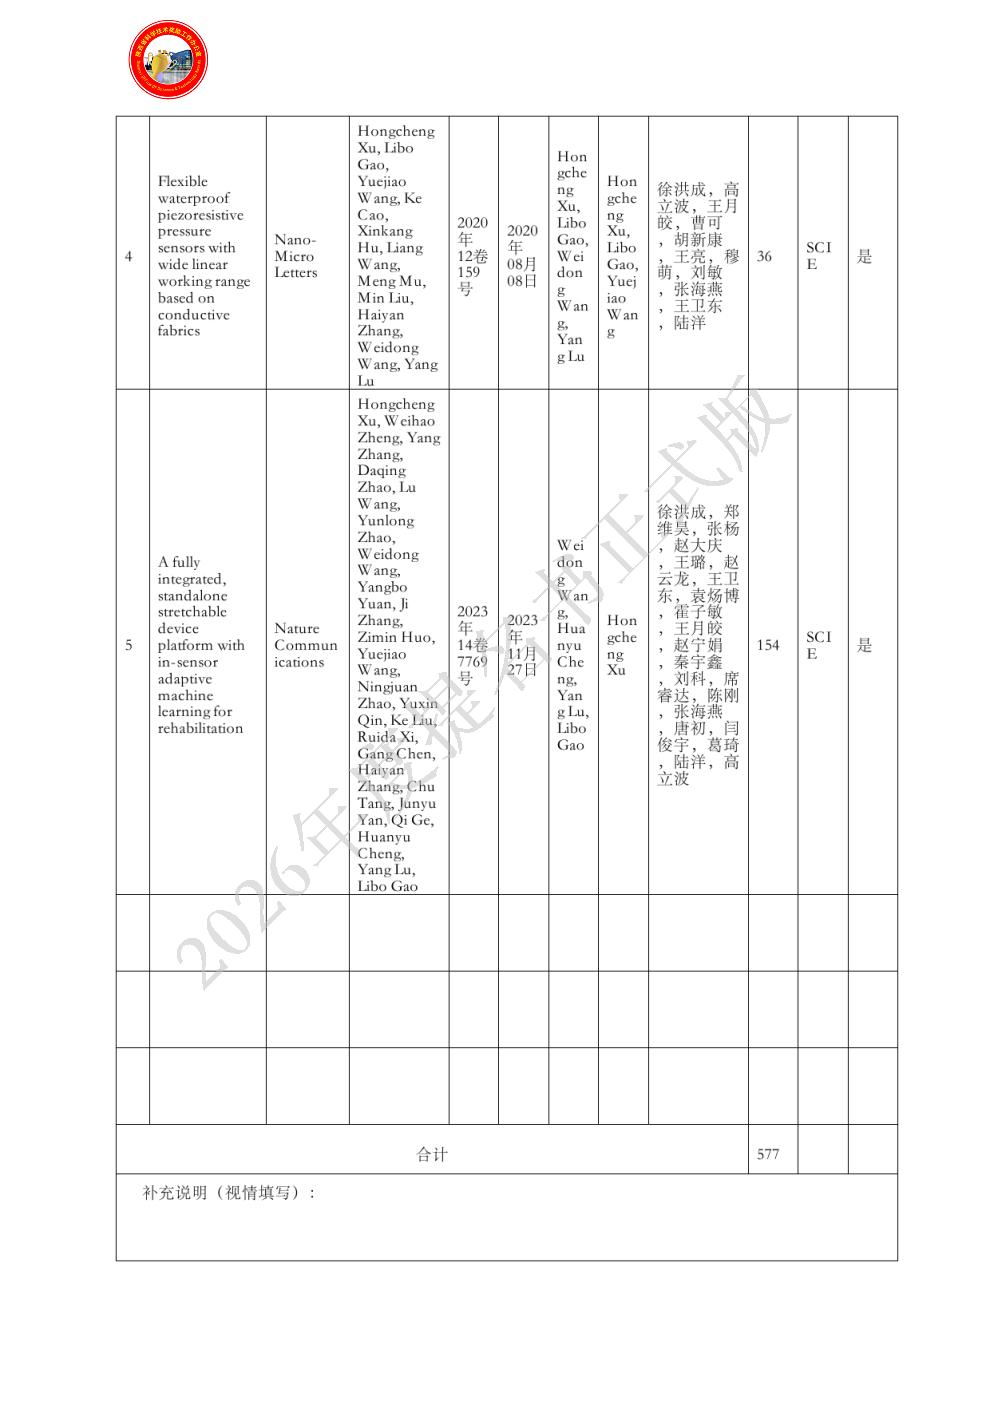
|
| 主要完成人情况: | - 姓名:王卫东
排名:1
行政职务:副院长
技术职称:教授
工作单位:西安电子科技大学
完成项目时所在单位:西安电子科技大学
对本项目主要学术贡献:
本人作为项目第一完成人,主要负责项目总体研究的组织与协调。针对灵敏度、量程与线性度难以兼顾的问题,组织开展可拉伸复合电极、分级微结构及悬浮电极—赝电容协同设计研究,指导器件研制与性能验证,实现高灵敏、宽线性量程压力感知,对应创新点1(附件代表作1、2)。针对复杂软界面下传感易漂移、失稳的问题,组织推进传感—封装一体化及界面稳固研究,统筹柔性传感系统构建与应用验证,对应创新点3(附件代表作4、5)。本人独立承担研究组织、总体方案协调和关键结果审核;合作者主要负责具体技术思路、实施方案及材料制备、实验测试与应用实施。
- 姓名:高立波
排名:2
行政职务:副所长
技术职称:教授
工作单位:厦门大学
完成项目时所在单位:厦门大学
对本项目主要学术贡献:
围绕柔性压力传感器在织物、皮肤和咽喉等复杂软界面中的接触失稳、信号漂移与运动伪影问题,提出“内部界面稳定—外部界面耦合—多源信息解码”的研究方法,揭示软电极与敏感层协同形变及界面接触电阻主导的压力转导机制;进一步构建银纳米线增强离子水凝胶/PDMS柔性骨架复合界面,阐明骨架分散应变、低阻抗贴合及低损伤剥离机制,并融合表面肌电与三轴宽频振动信号,实现13类生理状态的准确识别,并对新受试者及含运动伪影数据保持稳健性。是代表性论文5的通讯作者,对项目科技创新点3作出创造性贡献。本人在该项目研究工作中投入的工作量占本人工作总量的50%。
- 姓名:白宁宁
排名:3
行政职务:无
技术职称:副教授
工作单位:西安电子科技大学
完成项目时所在单位:南方科技大学
对本项目主要学术贡献:
提出仿生指纹与分级离电微结构协同设计的压-滑觉感知模式及动态触觉时空表征方法,引入频率分辨率表征相近动态信号的辨识能力,揭示微结构参数、动态响应与纹理识别性能之间的关联。研制的传感器可分辨周期15 μm、高度6 μm的微纹理,频率分辨率达到0.02 Hz(400 Hz),实现机器人精细纹理感知。该成果属于创新点2,对应代表作为论文3,本人为论文第一作者,主要负责器件结构设计与制备、性能测试及应用验证,本人对论文的贡献占60%。
- 姓名:徐洪成
排名:4
行政职务:无
技术职称:讲师
工作单位:西安交通大学
完成项目时所在单位:西安电子科技大学
对本项目主要学术贡献:
本人提出微结构界面调控与赝电容增强协同设计策略,揭示压力作用下界面接触演化、离子迁移及电荷积累对电容响应的耦合规律,实现静态力信号高保真获取及20 Pa–1.4 MPa超宽范围连续感知,灵敏度大于46000 kPa-1。本人为代表性论文2第一作者,对创新点1作出创造性贡献。提出全集成柔性传感系统,揭示软电极与敏感层协同形变及界面接触电阻主导的转导机制,构建银纳米线增强离子水凝胶/PDMS复合界面,实现13类生理状态准确识别。本人为代表性论文4、5第一作者,对创新点3作出创造性贡献。本人在本项目研究中投入的工作量占本人工作总量的50%。
- 姓名:郭传飞
排名:5
行政职务:副院长
技术职称:教授
工作单位:南方科技大学
完成项目时所在单位:南方科技大学
对本项目主要学术贡献:
提出仿生压—滑觉协同感知机制,将柔性压力传感器的感知维度由静态压力拓展至滑动产生的动态触觉信息,突破单一器件难以兼顾静压检测与高频振动感知的关键难题,实现微弱动态信号及其频率特征的高分辨表征,为机器人精细触觉传感器的设计提供了新思路。该成果属于创新点2,对应代表作论文3。本人为论文通讯作者,主要负责研究思路提出、技术路线设计、研究过程指导及论文修改,对论文的贡献占40%。
|
| 主要完成单位: | - 单位名称:西安电子科技大学
单位贡献:
西安电子科技大学作为项目牵头单位,负责总体规划、研究方案设计、技术路线制定、任务组织实施及多单位协同攻关,并依托国家自然科学基金、陕西省自然科学基金等项目,提供科研平台、实验条件、团队组织及经费保障。
针对柔性压力传感器灵敏度、量程与线性度难以兼顾的问题,提出可拉伸复合电极与微结构离子膜协同设计方法,构建悬浮电极与界面赝电容耦合的离电传感结构,揭示界面接触演化、离子迁移与电荷存储之间的关联规律,实现高灵敏、宽量程柔性压力传感器构筑。联合南方科技大学,建立仿生指纹与分级离电微结构协同的压觉—滑觉感知模式,揭示滑动激励、动态响应与纹理特征之间的内在关联,实现精细纹理高分辨感知与智能识别。联合厦门大学,提出传感器与电路刚柔混合集成方法,优化柔性器件、采集电路及人体界面的机械匹配与信号传输,实现复杂软界面下多源生理信号稳定获取及可靠识别。项目成果在机器人触觉、可穿戴健康监测及装备状态检测等场景中完成应用验证,支撑相关产品取得医疗器械认证,为柔性传感器及系统的研制与应用提供关键技术保障。
- 单位名称:厦门大学
单位贡献:
厦门大学针对柔性传感器在皮肤、咽喉等复杂软界面下易受拉伸变形、湿度变化和人体运动干扰,以及传感器与电路集成稳定性不足等问题,联合西安电子科技大学开展柔性传感器件、人体界面及集成系统研究。提出柔性传感单元与刚性电子器件协同的刚柔混合集成方法,优化传感器、互连导线和采集电路的结构布局及异质界面连接,调控形变过程中的应力传递,降低界面失配与信号扰动,提高系统机械可靠性与电气稳定性。构建离子水凝胶与柔性基底复合界面,改善电极与皮肤之间的贴合性、同步变形能力及接触阻抗,揭示界面接触状态与电信号响应之间的关联,实现复杂软界面下稳定力电转换与长期感知。进一步集成表面肌电、振动及运动信号采集模块,建立多源生理信号特征提取与智能识别方法,实现发音、饮水、吞咽等人体活动及生理状态的准确识别。相关研究形成涵盖器件设计、界面调控、系统集成与信息解码的研究方法,支撑可穿戴医疗产品研制和临床应用验证,并取得医疗器械认证,为复杂人体界面下的连续健康监测提供技术支撑。
- 单位名称:南方科技大学
单位贡献:
南方科技大学围绕柔性压力传感器动态信息分辨能力不足等问题,开展柔性敏感结构设计、界面调控、动态感知机理及机器人触觉应用研究。提出可自适应变形的分级微结构设计策略,通过调控微结构接触次序、形变传递及界面电荷响应,缓解软材料压缩硬化引起的灵敏度下降与输出饱和,突破传统柔性传感器关键性能难以兼顾的技术瓶颈,实现灵敏度、量程与稳定性的协同提升。联合西安电子科技大学,提出仿生指纹与分级离电微结构协同设计方法,构建压觉—滑觉融合的仿生触觉感知模式,将感知维度由静态压力拓展至滑动过程中的动态触觉信息,实现接触压力与微弱振动信号的同步检测。揭示表面纹理、滑动激励与动态触觉响应之间的关联,建立基于时空特征的触觉信息表征与智能识别方法,提高复杂接触环境下的微纹理分辨能力和材质识别精度。相关成果突破传统触觉传感器动态感知能力不足与信息解析受限等技术瓶颈,为机器人精细触觉感知、灵巧操作和人机交互提供理论依据及技术支撑。
|
| 完成人合作关系说明: | 完成人合作关系说明:1
|

