| 评审组: | 机械组 | | 项目名称: | 航天器高效电磁驱动及抗干扰操控理论与方法 |
| 提名单位: | 陕西省教育厅 |
| 提名等级: | 一等奖 |
| 提名单位意见: | 航天器高效电磁驱动及抗干扰操控是非合作航天器在轨服务与空间精细操作中的重要研究方向,对提升我国复杂空间任务自主保障能力和空间资产安全具有重要科学意义和工程应用价值。项目围绕姿轨磁耦合动力学模型统一表征、执行机构低扰动高效电磁驱动及异构操作系统抗干扰控制等关键难题开展系统研究,揭示了多场摄动下姿轨磁耦合作用机理,建立了磁滞影响下大范围电磁对接统一动力学模型,填补了航天器跨尺度电磁操作的理论空白;阐明了动态约束下高爆发转矩输出与机电两侧脉动耦合规律,提出了自适应高动态伺服及转矩/源电流脉动抑制的高效电磁驱动方法;揭示了加法/乘法复合增益摄动下的混合非脆弱作用机制,创立了基于复合状态观测的抗干扰操控理论,实现了无需参数辨识的高精高稳控制。该项目研究内容系统性强,科学发现点具有原创性,取得了国内外自然科学界公认的重要成果,推动了在轨服务与空间操控领域的发展。成果材料齐全、规范,无知识产权纠纷,人员排序无争议,符合陕西省自然科学奖提名条件。 |
| 项目简介: | 
|
| 客观评价: | 
|
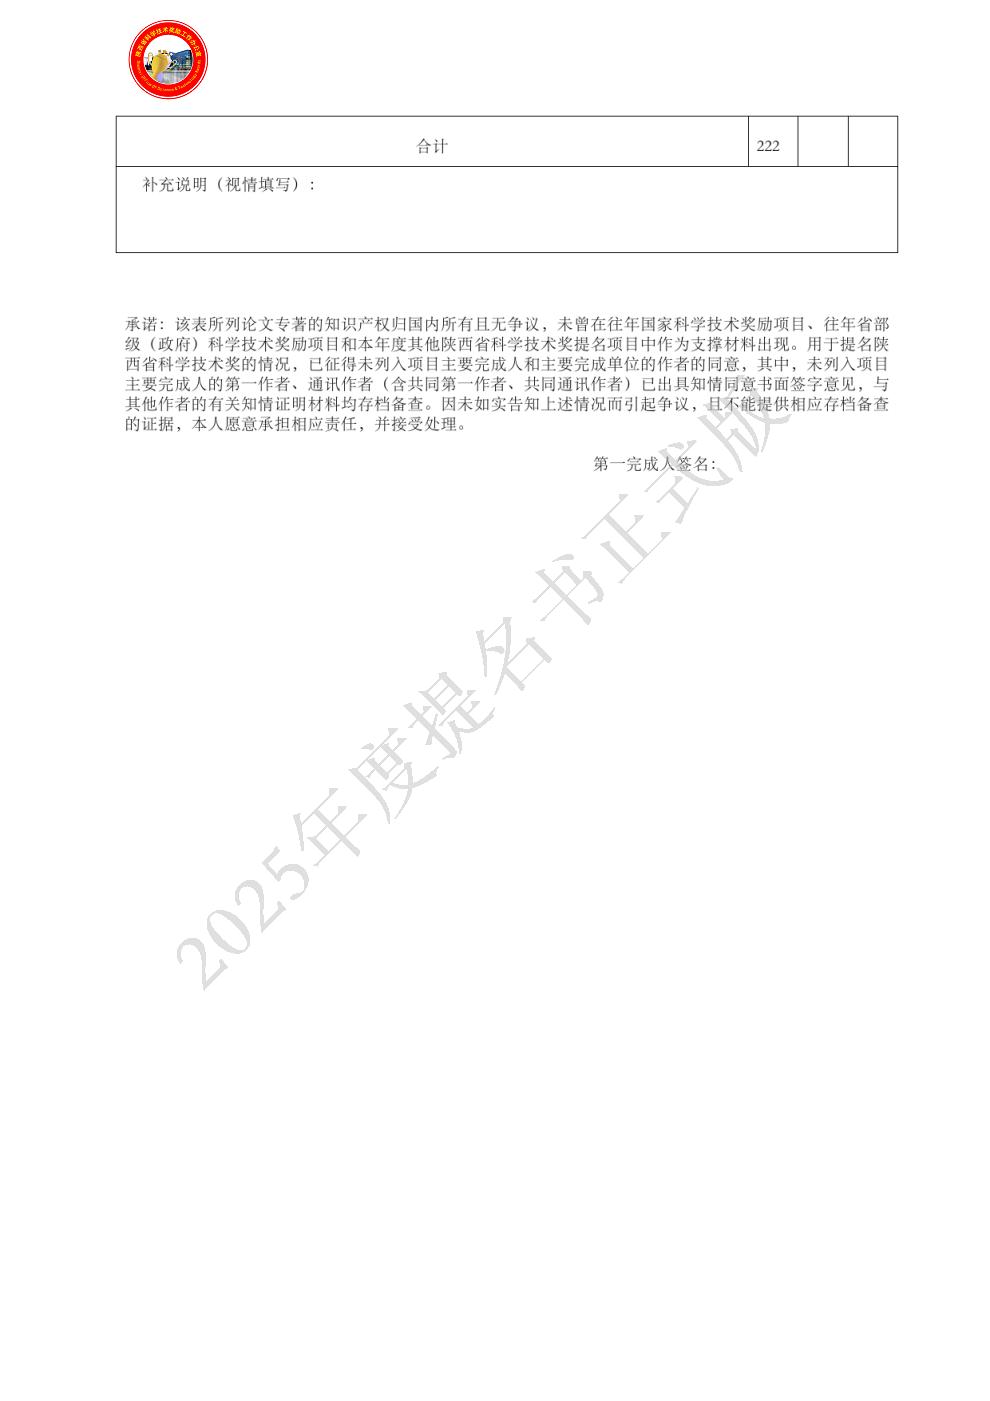
| 代表性论文专著目录: | 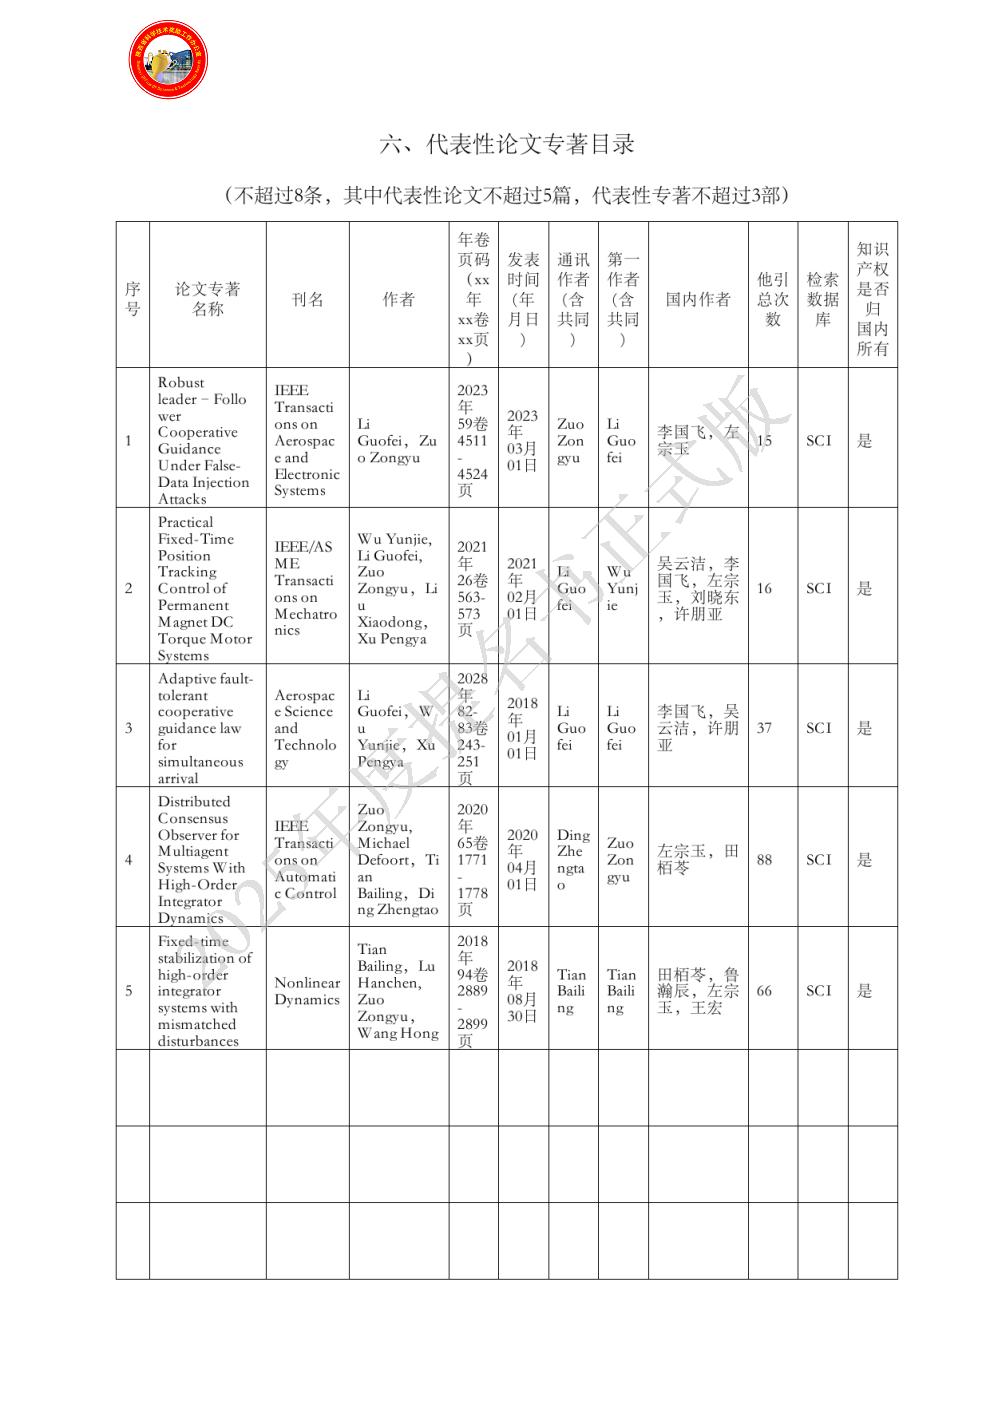
|
| 主要完成人情况: | - 姓名:岳晓奎
排名:1
行政职务:副校长
技术职称:教授
工作单位:西北工业大学
完成项目时所在单位:西北工业大学
对本项目主要学术贡献:项目负责人。全面负责项目总体科学思路与研究框架设计,围绕航天器电磁操作与抗干扰操控,构建了从完备轨道条件下姿轨磁耦合机理与跨尺度统一动力学建模、受限条件下高爆发低扰动电磁驱动,到多源复杂扰动下复合状态观测与混合非脆弱稳定操控的总体研究体系。对科学发现点1、2和3作出总体性贡献。是代表作1、2、6、7和8的作者。
- 姓名:刘闯
排名:2
行政职务:无
技术职称:教授
工作单位:西北工业大学
完成项目时所在单位:西北工业大学
对本项目主要学术贡献:项目主要完成人。负责完备轨道条件下航天器电磁对接统一动力学建模与异构系统混合非脆弱抗干扰操控研究,参与揭示时变轨道参数和慢变磁滞效应下的姿轨磁耦合机理,提出了普适的近中远场近似表征方法;揭示了加法/乘法复合增益摄动下的混合非脆弱作用机制,创立了基于复合状态观测的抗干扰操控理论。对科学发现点1和3作出贡献。是代表作1、2和6的作者。
- 姓名:葛乐飞
排名:3
行政职务:无
技术职称:副教授
工作单位:西北工业大学
完成项目时所在单位:西北工业大学
对本项目主要学术贡献:项目主要完成人。参与航天器电磁作用及动力学建模研究,为姿轨磁耦合动力学模型构建提供了相关理论与模型支撑。负责受限条件下执行机构短时高爆发输出机理与方法研究,建立了集总参数热网络模型,刻画了依据温升裕度与作动时长的爆发转矩边界,提出了自适应高动态伺服方法。对科学发现点1和2作出贡献。是代表作3和4的作者。
- 姓名:汪雪川
排名:4
行政职务:无
技术职称:副研究员
工作单位:西北工业大学
完成项目时所在单位:西北工业大学
对本项目主要学术贡献:项目主要完成人。负责航天器电磁对接姿轨磁耦合动力学建模研究,揭示了操作任务交替变化下姿轨磁耦合作用机理,克服了圆/椭圆/抛物/双曲不同轨道类型下动力学模型失准的缺陷,建立了基于不同偏心率的完备轨道电磁对接统一动力学模型。对科学发现点1作出贡献。是代表作7的作者。
- 姓名:骆光照
排名:5
行政职务:无
技术职称:教授
工作单位:西北工业大学
完成项目时所在单位:西北工业大学
对本项目主要学术贡献:项目主要完成人。负责执行机构机电两侧低扰动驱动理论与控制方法研究,阐明了温升与母线电压双重约束下两侧脉动的耦合规律,提出了温升与母线电压约束下的转矩/源电流脉动协同抑制方法,实现了执行机构机电两侧低扰动运行。对科学发现点2作出贡献。是代表作5的作者。
|
| 主要完成单位: | - 单位名称:西北工业大学
单位贡献:本项目的负责单位。项目组所有参与人均为西北工业大学教师。提出了本项目的学术思想,围绕航天器高效电磁驱动及抗干扰操控理论与方法开展了系列研究,对项目的1、2和3科学发现点做出贡献。承担了本项目的组织、协调工作。
|
| 完成人合作关系说明: | 完成人合作关系说明:1
|

