| 评审组: | 工程建设组 | | 项目名称: | 水下航行器推进系统动力学设计与振动抑制方法 |
| 提名单位: | 中共陕西省委军民融合发展委员会办公室 |
| 提名等级: | 一等奖 |
| 提名单位意见: | 该项目面向国家海洋强国战略及其重大海防需求,在国家自然科学基金等项目支持下,在水下航行器电动力推进轴系声振特性预估与抑制的基础研究与技术创新方面开展了长期、深入的研究工作,提出了推进轴系机电激励力算法及动力学建模方法、建立了水下航行器推进轴系内部多源激励表征方法与动载计算模型、发展了水下航行器推进系统多接触界面动力学建模与振动抑制理论,形成了“量化激励+识别路径+抑制振动”三位一体的推进系统振动抑制新模式,取得了重大原创性科学发现,形成了高水平学术论文和发明专利等研究成果,实现了水下航行器推进轴系振动准确预估与抑制,有力推进了我国转子系统动力学建模和振动抑制理论的发展,获得国内外同行的广泛引用和正面评价,产生了重要的学术影响力,推进解决了我国百吨级超大型无人水下航行器、高速水下航行器以及水下舰艇等重大装备推进系统声振特性预估与振动噪声抑制瓶颈问题。成果材料齐全、规范,无知识产权纠纷,人员排序无争议,符合陕西省自然科学奖提名条件。鉴于该项目取得了国际转子故障诊断领域重大原创性理论成果,形成了面向国家重大装备需求的重要技术成果,特提名陕西省自然科学奖一等奖。 |
| 项目简介: | 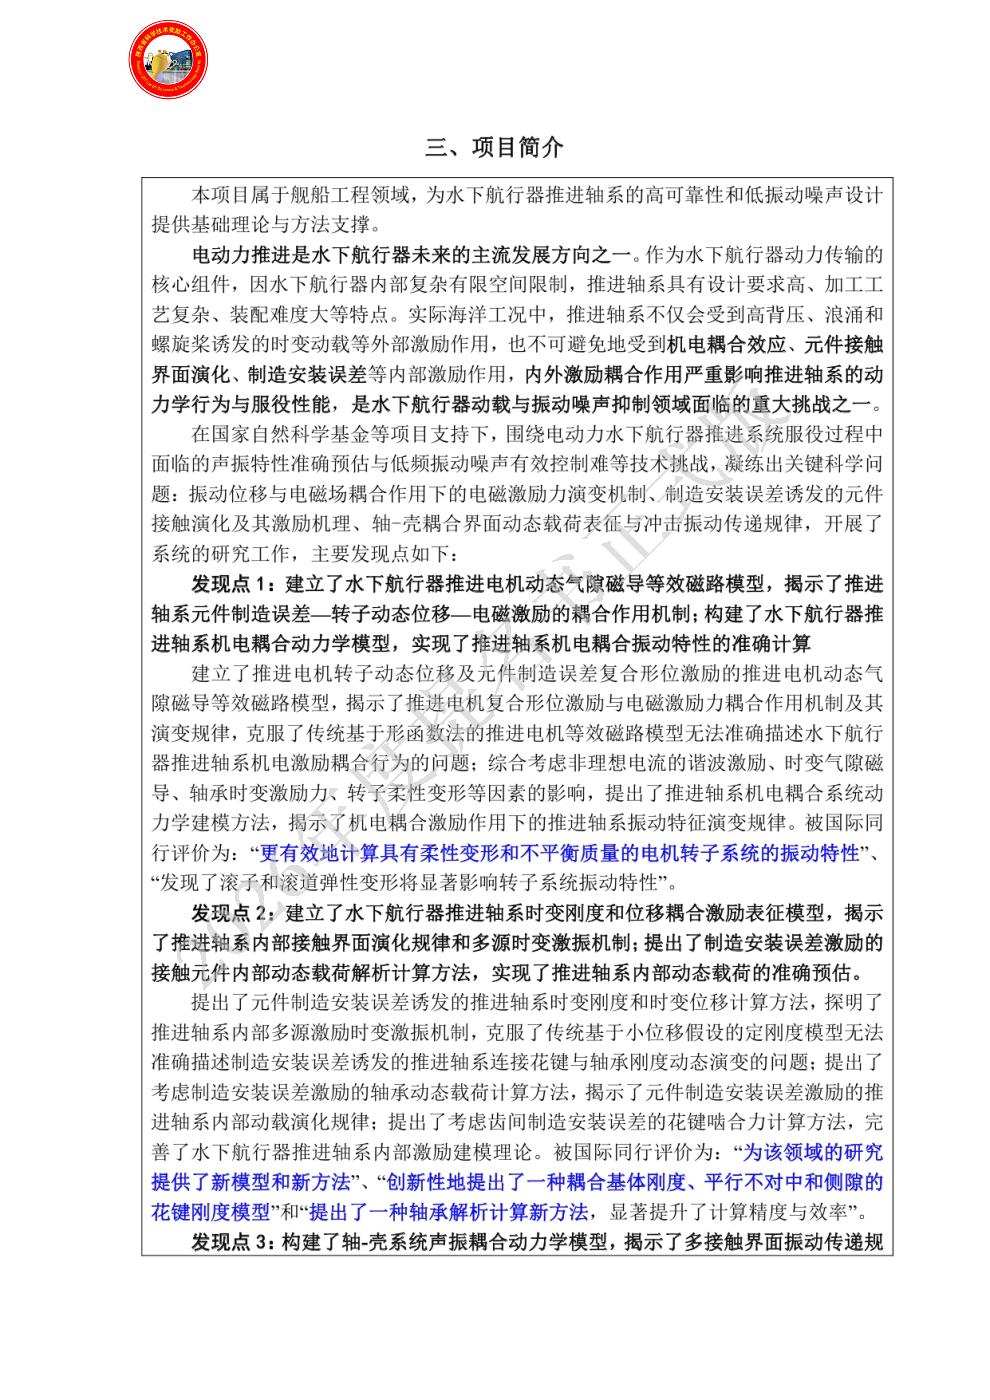
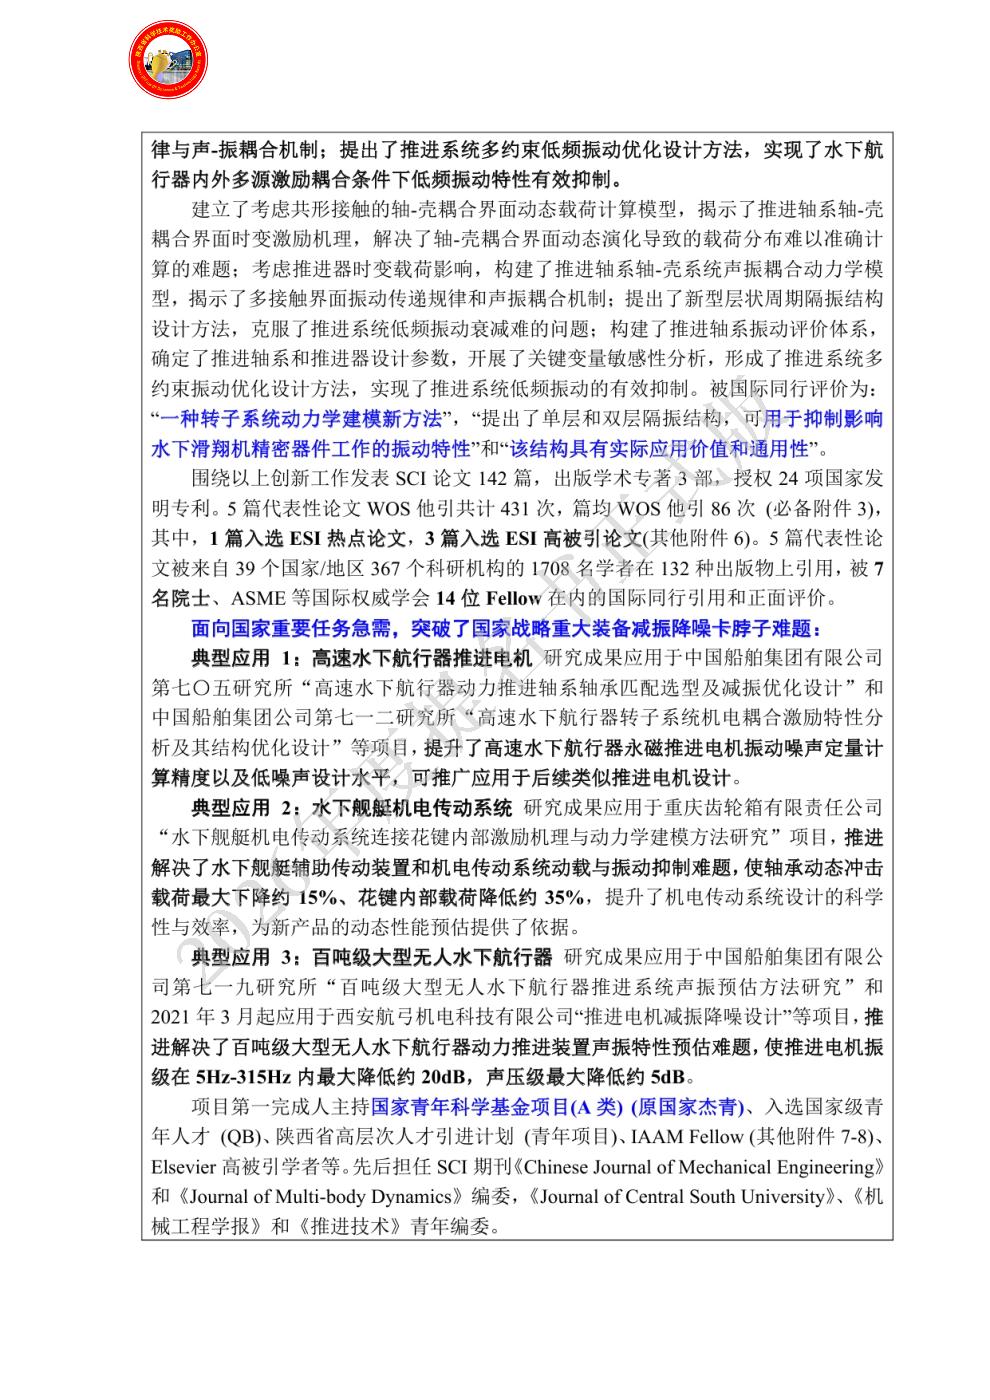
|
| 客观评价: | 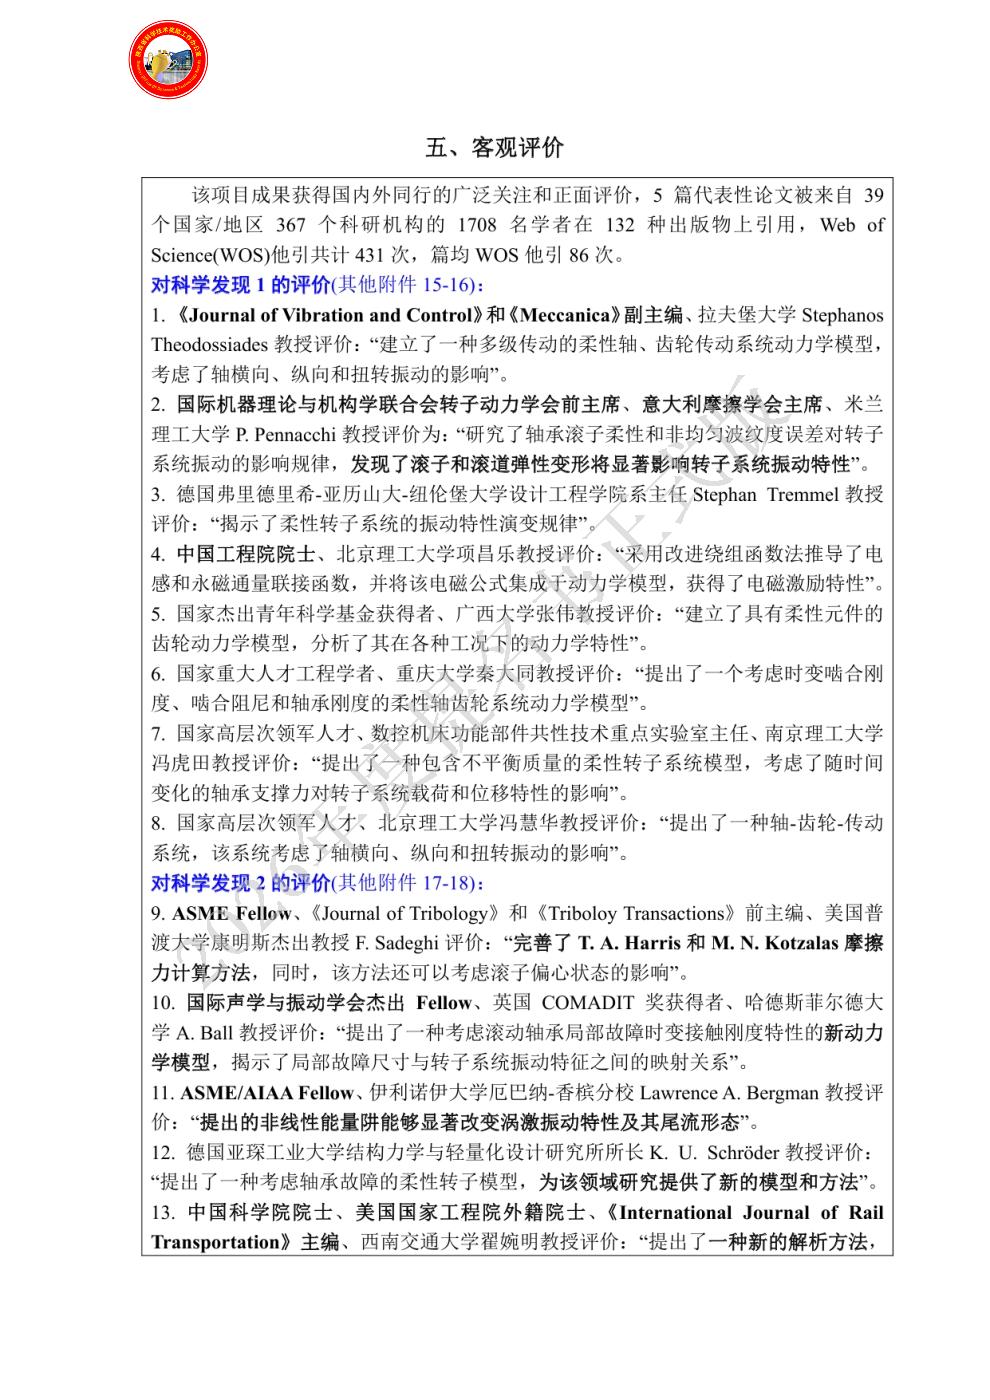
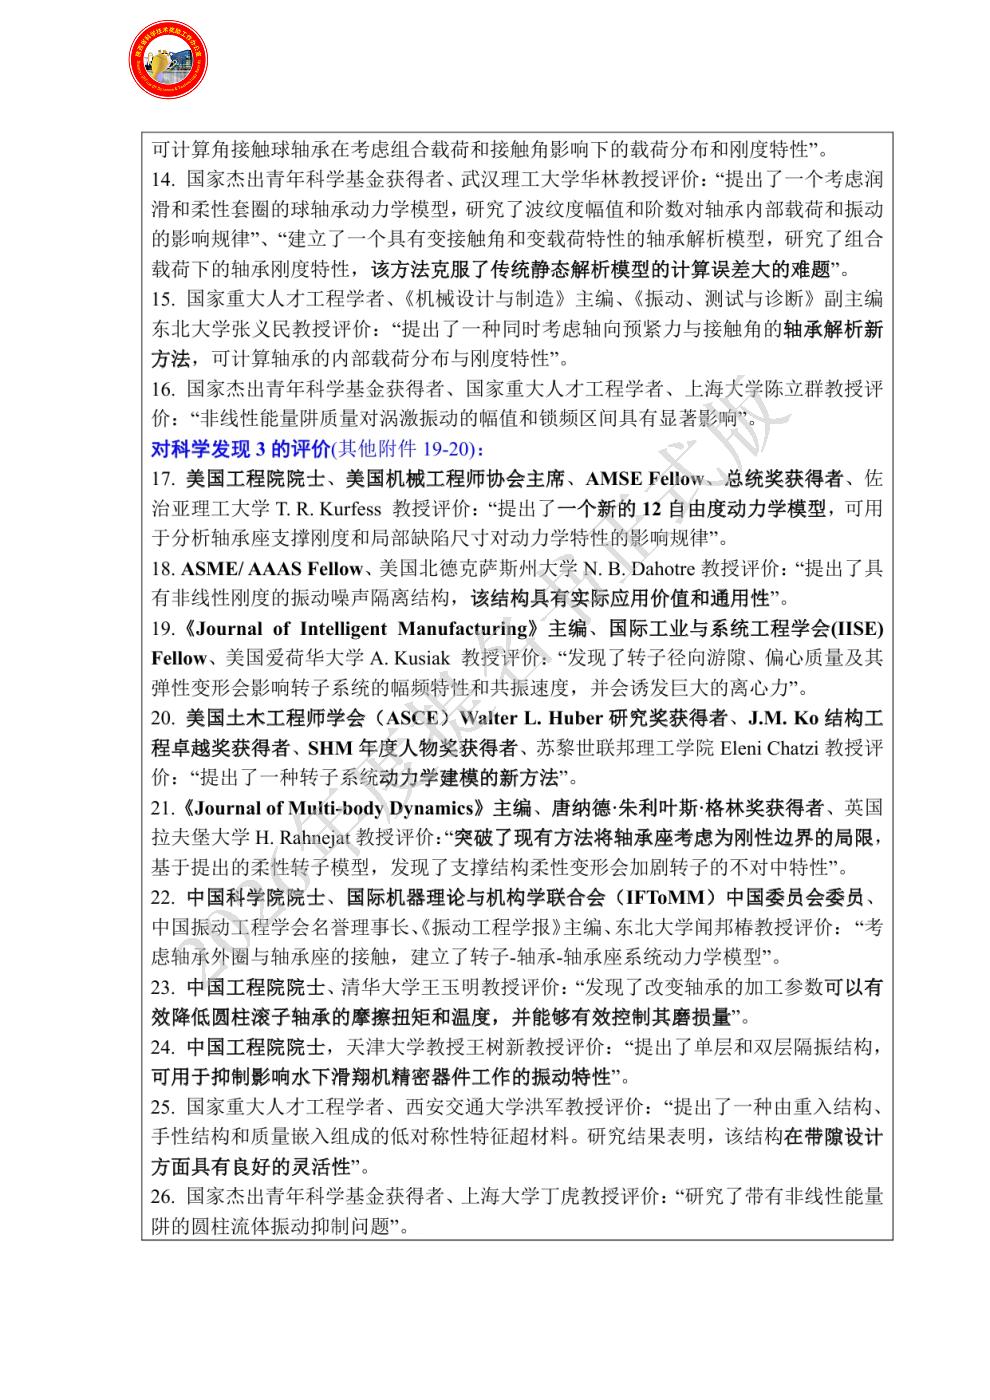
|
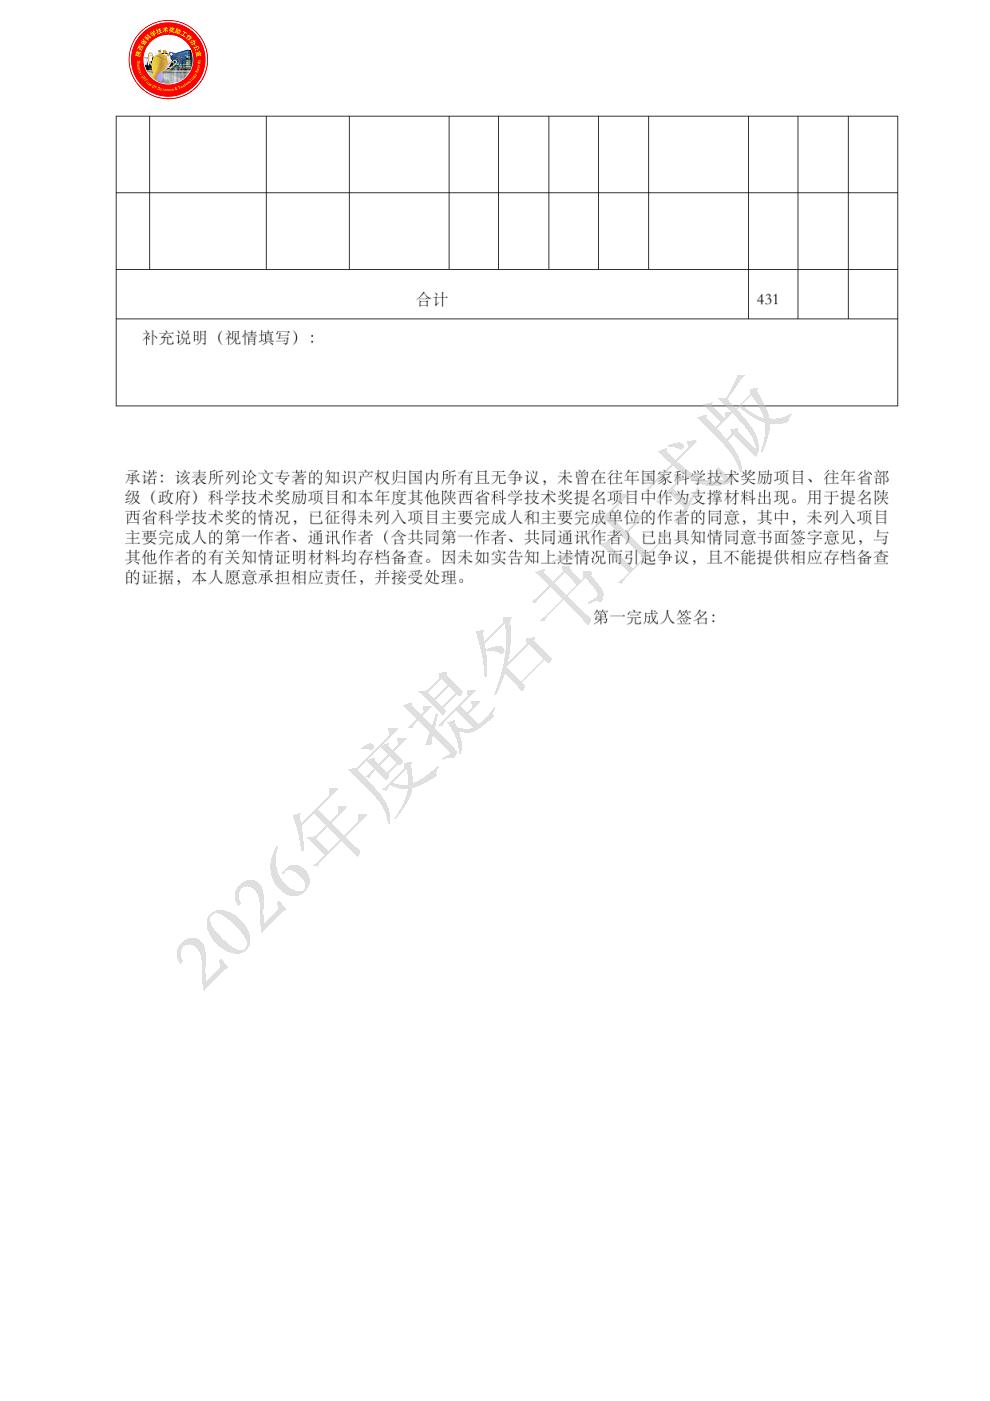
| 代表性论文专著目录: | 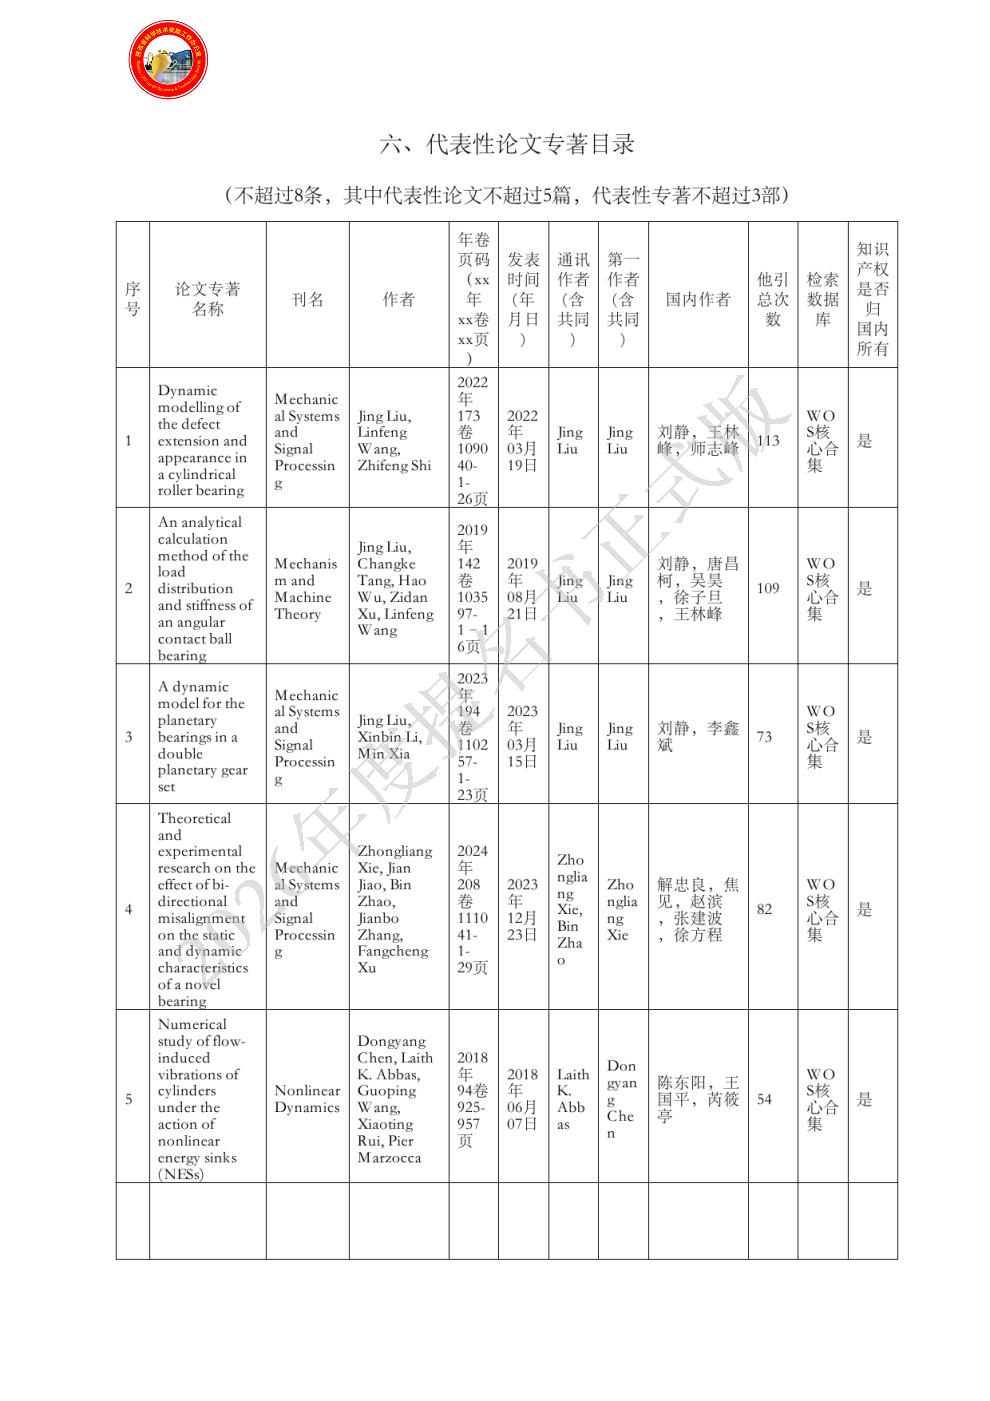
|
| 主要完成人情况: | - 姓名:刘静
排名:1
行政职务:无
技术职称:教授
工作单位:西北工业大学
完成项目时所在单位:西北工业大学
对本项目主要学术贡献:作为该项目第1完成人,是该项目的组织、设计、指导与直接参与者,负责项目研究思路的总体把握和研究方案与技术路线的确定,协调项目顺利完成。是代表性论文1、2和3的唯一第一作者,在本项目的3个发现点中,提出了水下航行器推进轴系机电激励耦合行为及动力学建模方法、水下航行器推进轴系内部多源激励时变激振机制与动载计算方法、水下航行器推进轴系振动抑制与性能优化方法的研究思路,并分别指导其余项目完成人开展相关工作。
- 姓名:陈东阳
排名:2
行政职务:无
技术职称:教授
工作单位:西北工业大学
完成项目时所在单位:西北工业大学
对本项目主要学术贡献:作为该项目第2完成人,是该项目的直接参与者,负责水下航行器推进器时变激励计算与振动抑制工作。是代表作5的第一作者,在项目的发现点2和3中,提出了水下航行器推进器时变载荷计算方法和振动抑制方法。
- 姓名:解忠良
排名:3
行政职务:无
技术职称:教授
工作单位:西北工业大学
完成项目时所在单位:西北工业大学
对本项目主要学术贡献:作为该项目第3完成人,是该项目的直接参与者,负责水下航行器推进轴系轴承的内部激励建模与分析工作,提出了考虑制造安装误差的轴承动态载荷计算方法。是代表作3的作者,在项目的发现点2中,揭示了推进轴系轴承时变激振机制。
- 姓名:李鑫斌
排名:4
行政职务:无
技术职称:无
工作单位:西北工业大学
完成项目时所在单位:西北工业大学
对本项目主要学术贡献:作为该项目第4完成人,是该项目的直接参与者,负责水下航行器推进轴系连接花键的内部激励建模与分析工作,提出了考虑齿间制造安装误差的花键啮合力计算方法。是代表作3的作者,在项目的发现点2中,揭示了推进轴系内部多源时变激振机制。
|
| 主要完成单位: | - 单位名称:西北工业大学
单位贡献: 学校承担了支撑项目的立项、计划管理和组织实施等工作,对项目研究工作给予了大力支持,投入主要的人力和物力支持,对研究成果的顺利完成提供了重要保障措施,也为研究成果的应用提供了必要条件。
|
| 完成人合作关系说明: | 完成人合作关系说明:1
|

