| 学科专业评审组: | 电子与通信技术组 | | 项目名称: | 基于多模态数据融合的复杂环境鲁棒定位技术及应用 |
| 提名单位: | 咸阳市人民政府 |
| 提名等级: | 三等奖 |
| 提名单位意见: | 我单位已对基于多模态数据融合的复杂环境鲁棒定位技术及应用项目全部提名材料进行严格审核,确认材料真实有效,符合陕西省科学技术进步奖提名要求。
该项目属于电子与通信技术领域,面向卫星信号拒止场景下室内、矿区、大型场馆等复杂环境定位鲁棒性差、载体适应性弱行业痛点,依托国家自然科学基金、北京市自然科学基金及企业横向课题开展技术攻关。项目创新构建多模态融合定位框架与性能评估体系,研发轻量化 2D 语义地图构建、动态工况惯性误差在线解耦、蓝牙异构信号协同融合等关键技术,有效解决多源异构数据融合难、惯性误差漂移、新旧蓝牙设备无法兼容等技术瓶颈,整体技术达到国内先进水平,部分关键技术达到国内领先水平。
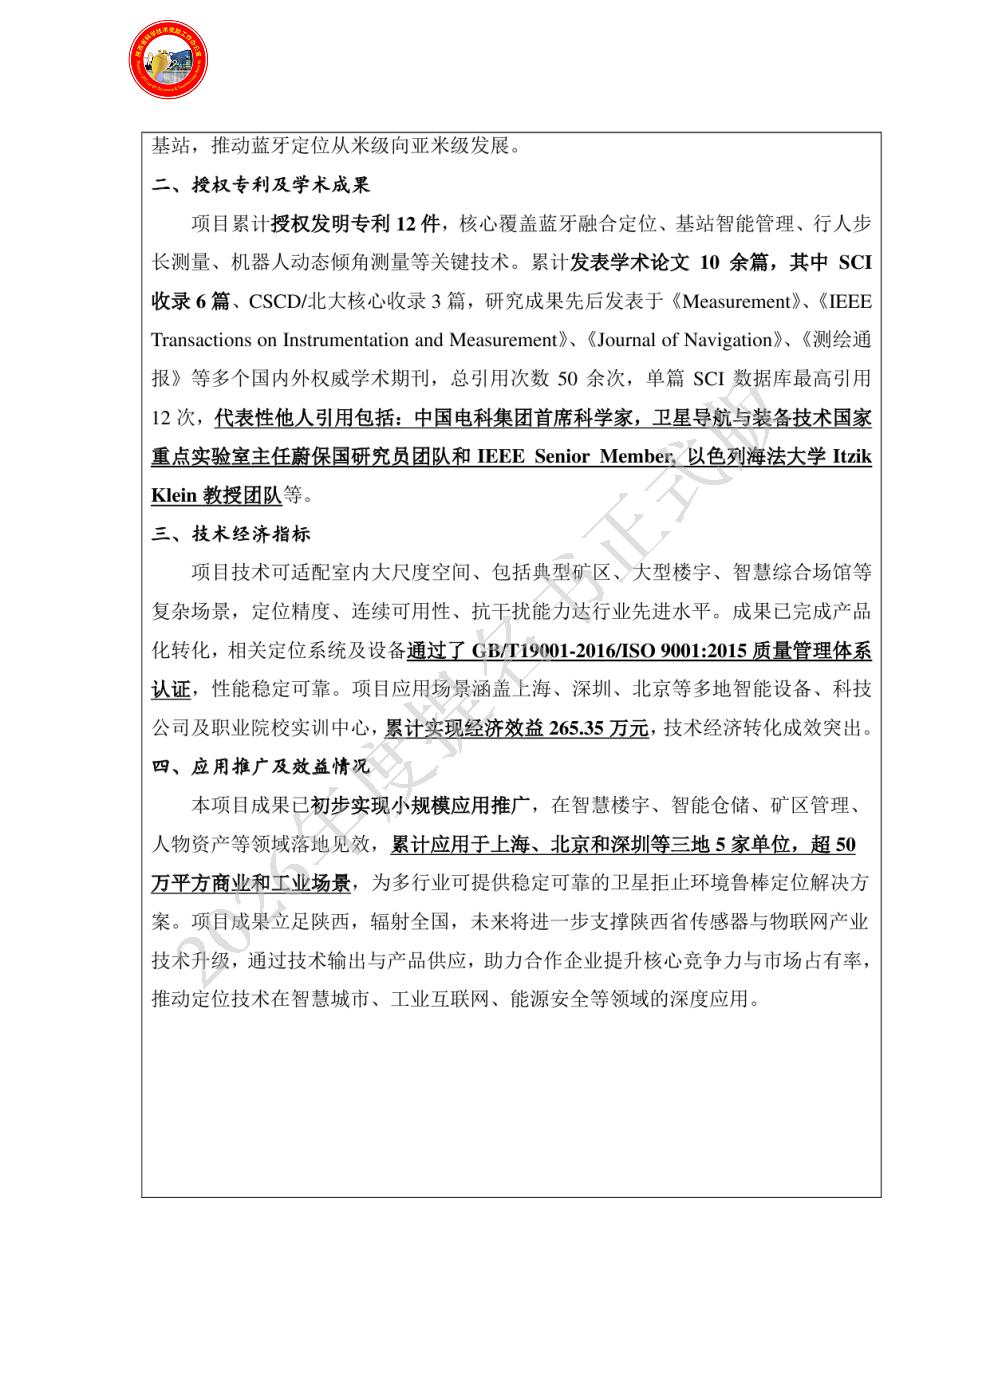
项目拥有授权发明专利12项,发表高水平学术论文10余篇,成果实现产品化落地,在智慧场馆、智能仓储等领域推广应用,落地面积超 50 万平米,累计实现经济效益 265.35 万元;带动传感器与物联网产业技术升级,为我省智慧矿山、智慧城市建设提供关键技术支撑,经济社会效益显著。主要完成人、完成单位贡献属实,知识产权无争议。
经公示无异议,提名该项目为陕西省科学技术进步奖三等奖。 |
| 项目简介: | 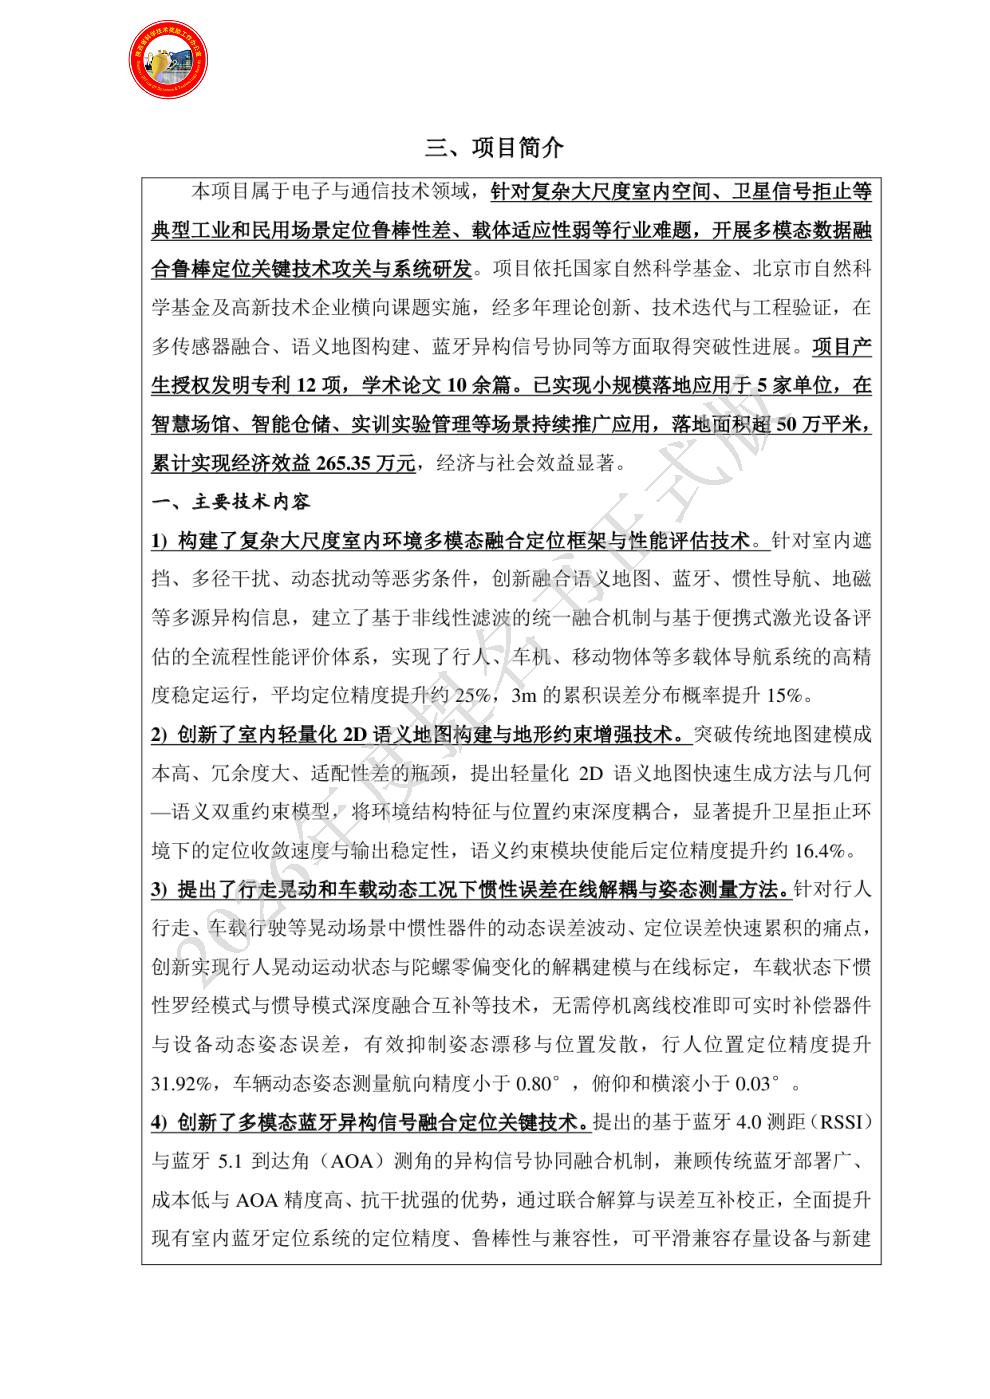
|
| 客观评价: | 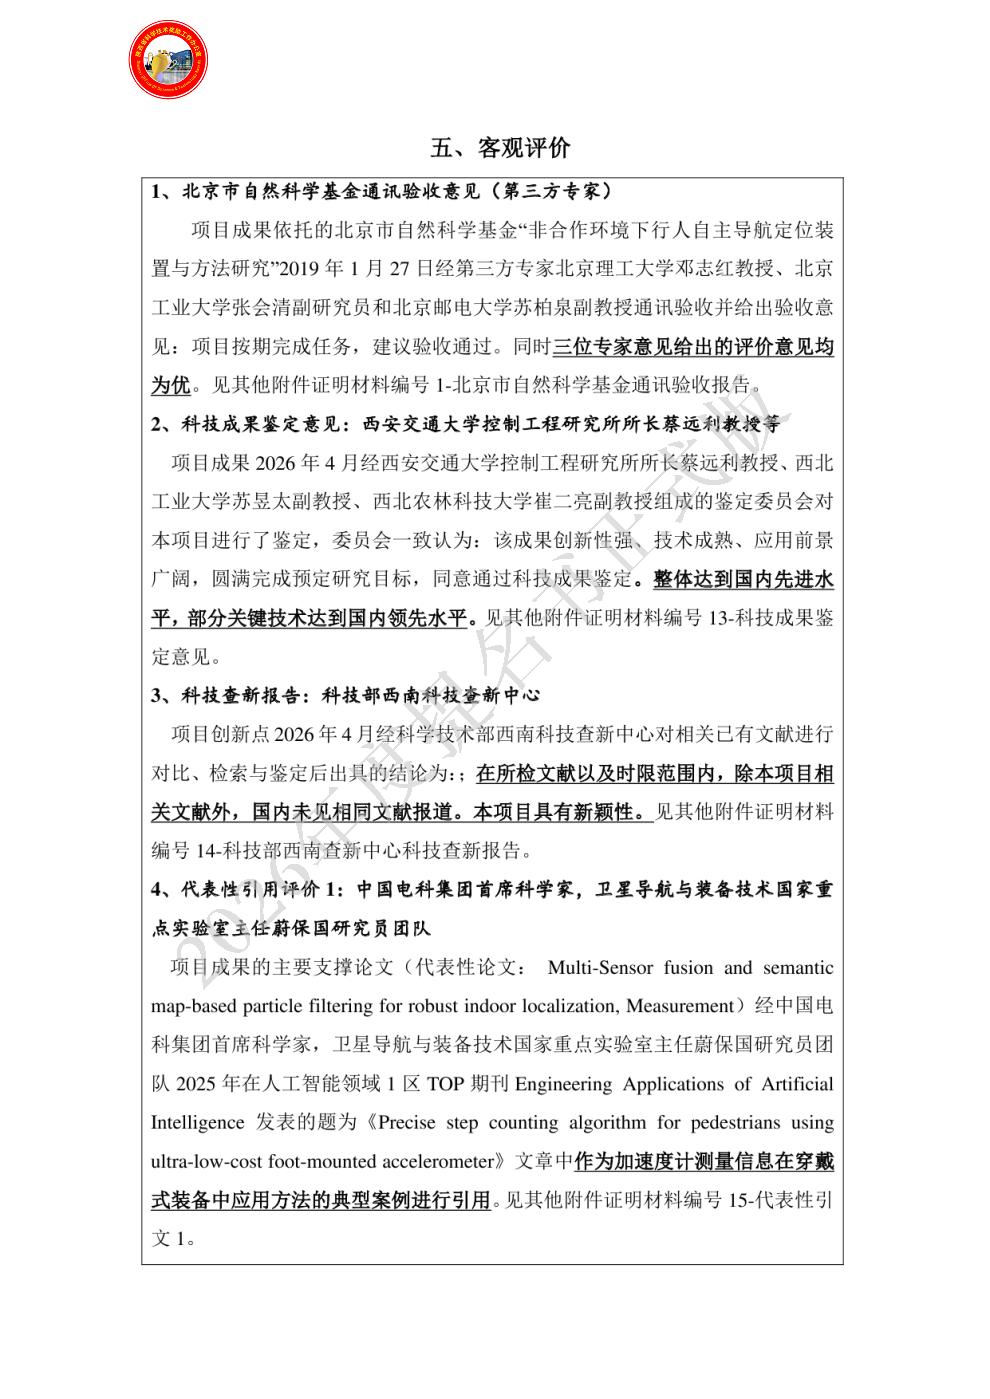
|
| 应用情况和效益: | 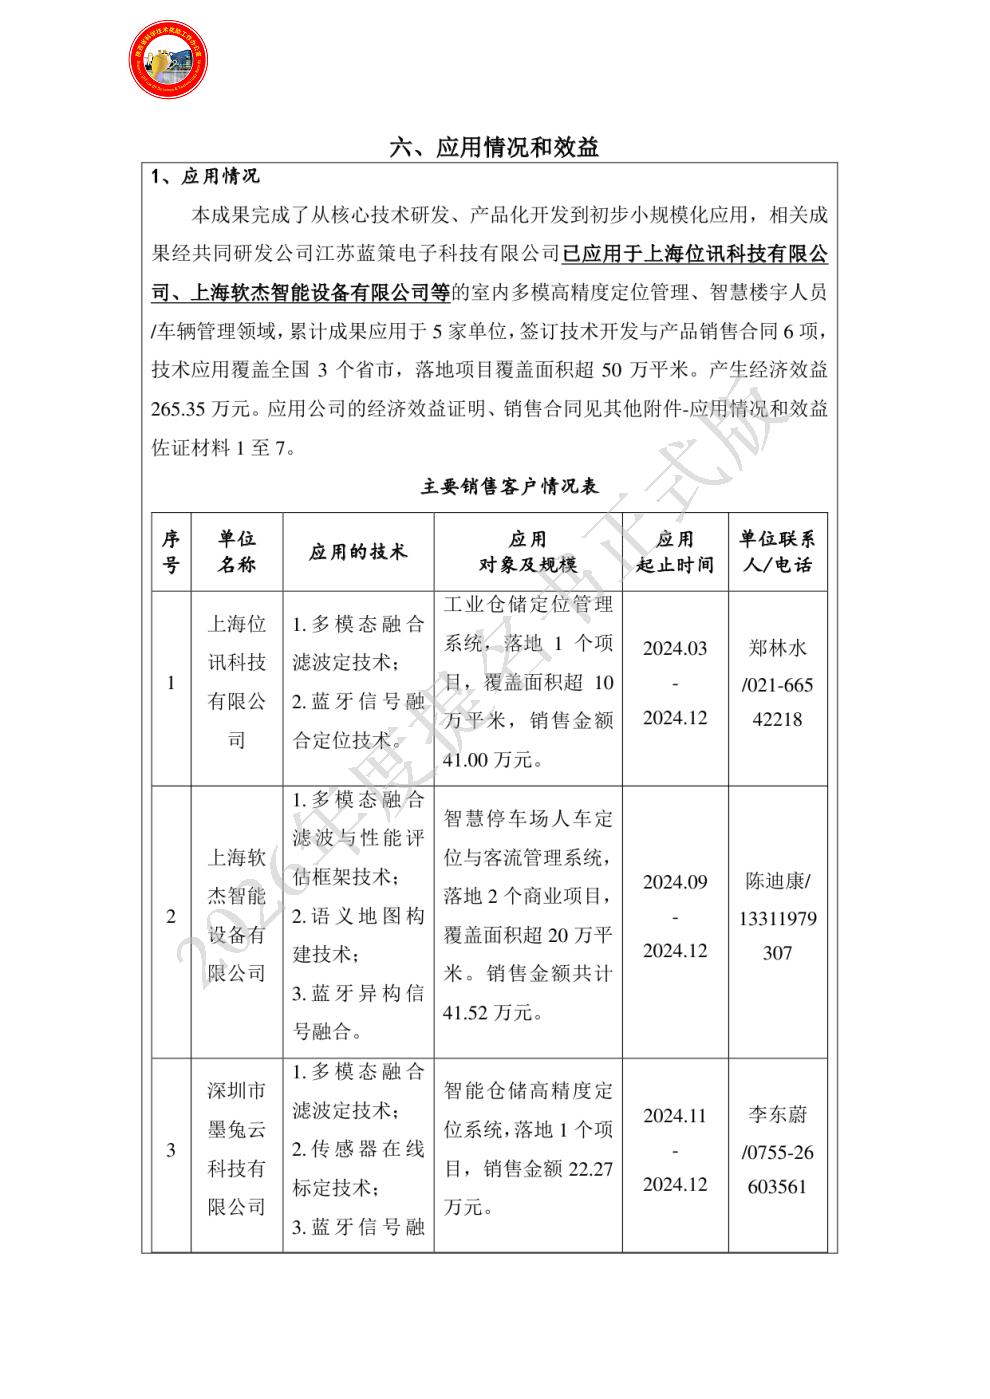
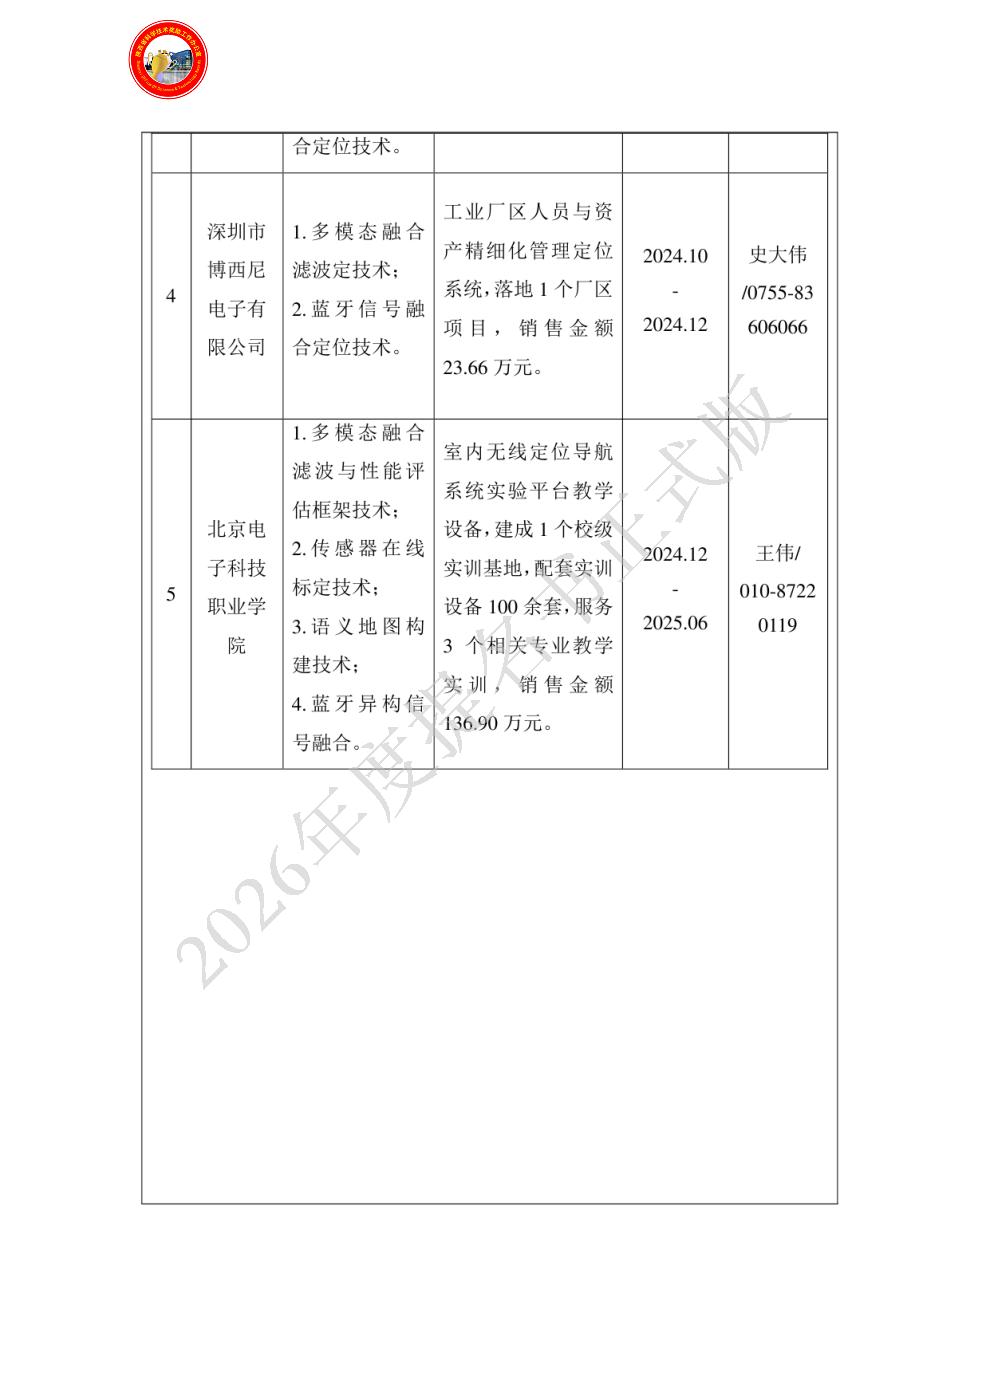
|
| 主要知识产权和标准规范等目录: | 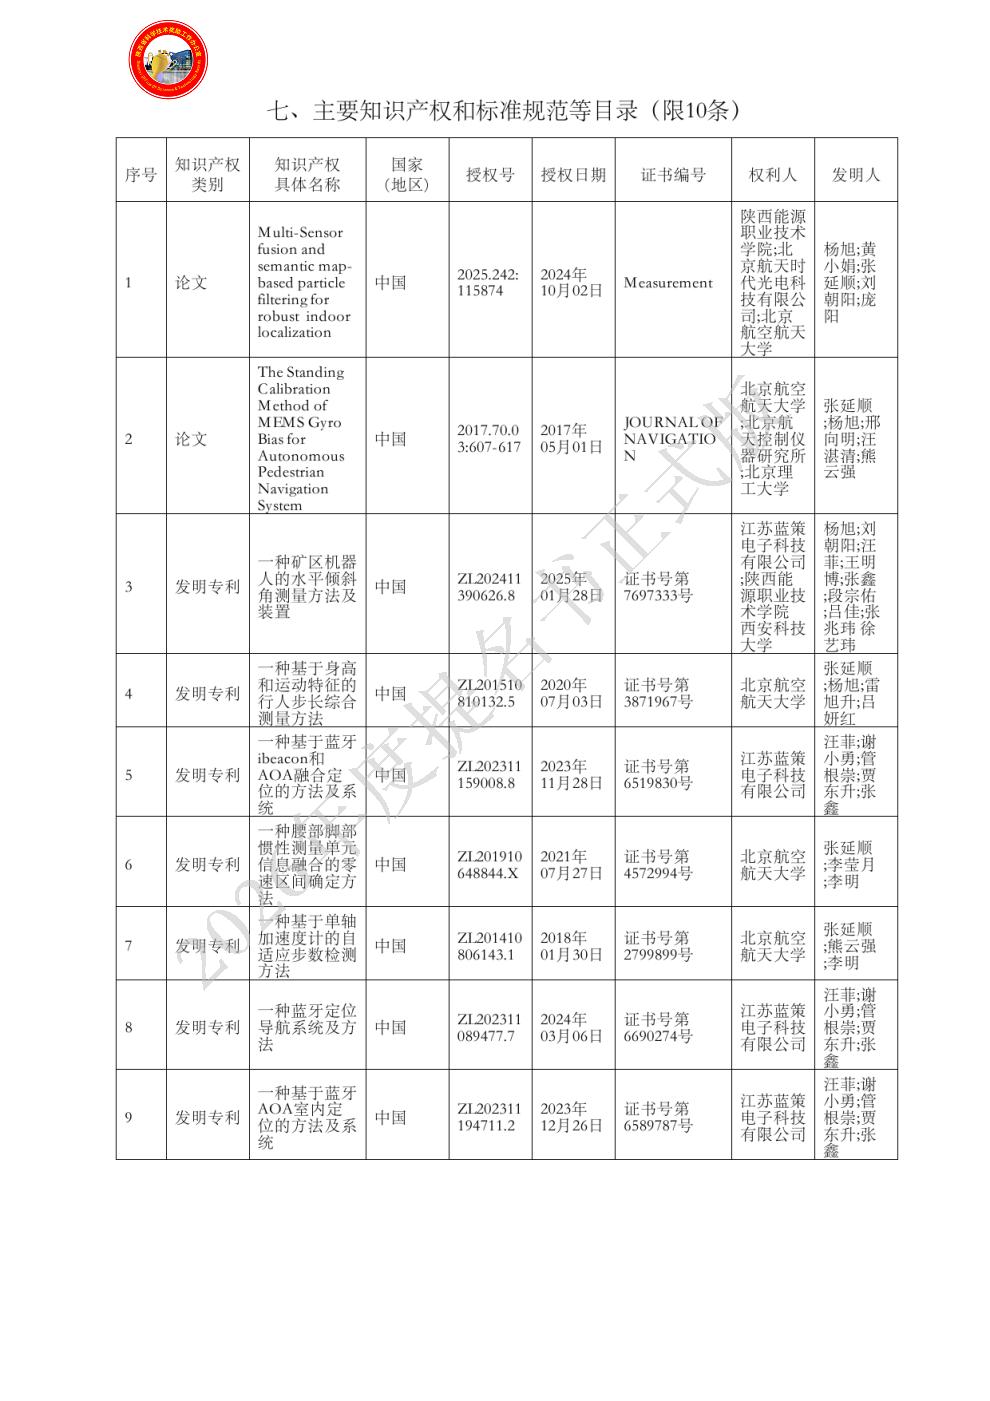
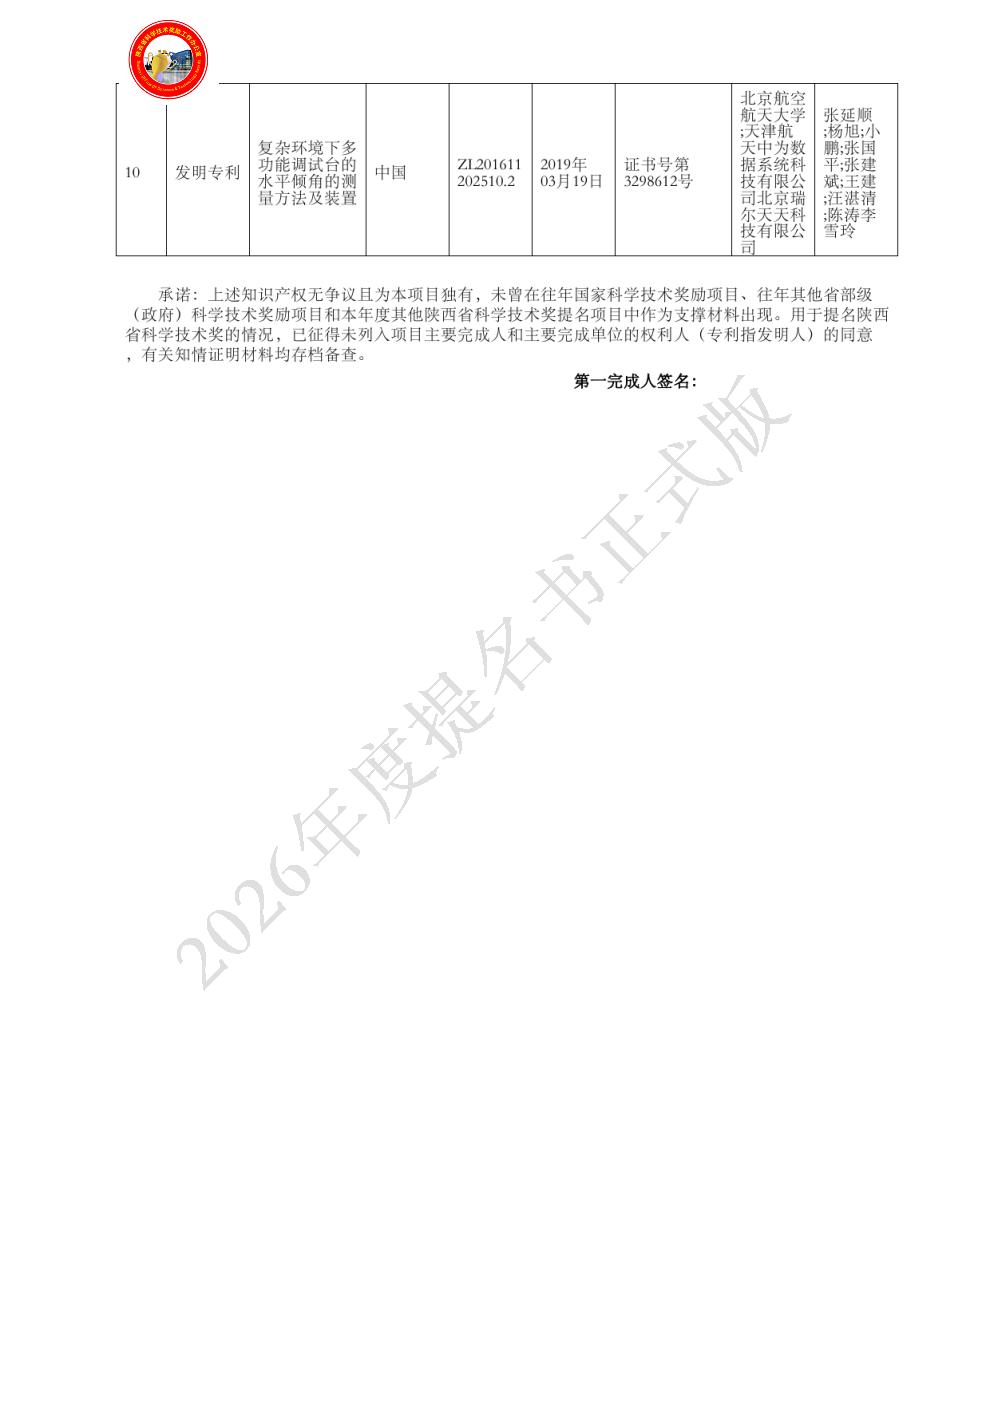
|
| 主要完成人: | - 姓名:杨旭
排名:1
行政职务:无
技术职称:高级工程师
工作单位:陕西能源职业技术学院
对本项目技术创造性贡献:项目第一完成人,主要负责建立了复杂大尺度室内环境下基于语义地图、蓝牙、惯性导航、地磁等多传感器粒子滤波融合框架和性能评估技术,对轻量化2D语义地图构建,惯导感知,蓝牙4.0/AOA融合模型等关键子模块具有突出贡献,同时推动项目统筹规划与协调,实现了多载体(人、车、物)导航系统的高精度、高效率稳定运行。对应所列第1、2项科技创新,是代表性论文1的第1作者,主要知识产权3、4、10发明专利的发明人。
曾获国家科技奖励情况:2026年04月获陕西省煤炭科技创新先进个人;
2026年04月获陕西高校优秀青年人才。 - 姓名:张延顺
排名:2
行政职务:无
技术职称:副教授
工作单位:北京航空航天大学
对本项目技术创造性贡献:项目第二完成人,负责惯性动态感知与测量技术,主导提出了行走晃动和车载动态工况下惯性误差在线解耦与姿态测量方法。针对行人行走、车载行驶等晃动场景,创新实现行人晃动运动状态与陀螺零偏变化的解耦建模与在线标定,车载状态下惯性罗经模式与惯导模式深度融合互补等技术,无需停机离线校准即可实时补偿器件与设备动态姿态误差,有效抑制姿态漂移与位置发散,显著提升人/车一体化定位系统的在线连续工作精度与环境适应性。对应所列第1、3项科技创新,是代表性论文2的第1作者,主要知识产权4、7、10发明专利的第一发明人。
曾获国家科技奖励情况:1. 2006年,油气井井眼轨迹惯性测量装置,教育部科技进步奖高校奖一等奖,排名第七。 - 姓名:汪菲
排名:3
行政职务:总经理
技术职称:无
工作单位:江苏蓝策电子科技有限公司
对本项目技术创造性贡献:项目第三完成人,负责蓝牙多模态数据融合技术,创新了蓝牙4.0测距(RSSI)与蓝牙5.1到达角(AOA)测角的异构信号协同融合机制,兼顾传统蓝牙部署广、成本低与AOA精度高、抗干扰强的优势,通过联合解算与误差互补校正,全面提升了现有室内蓝牙定位系统的定位精度、鲁棒性与兼容性。对应所列第4项科技创新,是主要知识产权3、5、8、9发明专利的发明人。
曾获国家科技奖励情况:无 - 姓名:贾永军
排名:4
行政职务:智能机电学院院长
技术职称:教授
工作单位:陕西能源职业技术学院
对本项目技术创造性贡献:项目第四完成人,负责矿井环境下的多模数据融合与建模验证,电子产品生命周期与服役性能建模分析。对长时间恶劣工作环境下MEMS 传感器稳定感知与测量的性能优化,数据漂移抑制等做出了贡献。对应所列第3、4项科技创新,作为参与人共同完成企业委托技术合同,证明材料见其他附件11-企业委托技术合同立项证明。
曾获国家科技奖励情况:无 - 姓名:张鑫
排名:5
行政职务:技术负责人
技术职称:无
工作单位:江苏蓝策电子科技有限公司
对本项目技术创造性贡献:项目第五完成人,负责蓝牙5.1测角信号的特征建模与分析,创新了低功耗AOA测角和多基站高斯融合建模技术,对蓝牙AOA定位技术做出了贡献。对应所列第4项科技创新,是主要知识产权3、5、8、9发明专利的发明人。
曾获国家科技奖励情况:无 - 姓名:马园园
排名:6
行政职务:无
技术职称:助教
工作单位:陕西能源职业技术学院
对本项目技术创造性贡献:项目第六完成人,负责视觉/红外图像的融合处理与检测,对弱光环境下的数据特征提取性能做出了贡献。对应所列第3、4项科技创新,作为参与人共同完成企业委托技术合同,证明材料见其他附件11-企业委托技术合同立项证明。
曾获国家科技奖励情况:无
|
| 主要完成单位及创新推广贡献: | - 单位名称:陕西能源职业技术学院
单位贡献:
1. 构建了复杂大尺度室内环境多模态融合定位框架与性能评估技术。针对室内遮挡、多径干扰、动态扰动等恶劣条件,创新融合语义地图、蓝牙、惯性导航、地磁等多源异构信息,建立了基于非线性滤波的统一融合机制与基于便携式激光设备评估的全流程性能评价体系,实现了行人、车机、移动物体等多载体导航系统的高精度、高鲁棒性、高效率稳定运行,可有效解决单一传感器定位失效、误差漂移等问题,保障复杂场景下定位连续可靠性。
2. 创新了室内轻量化2D语义地图构建与地形约束增强技术。突破传统地图建模成本高、冗余度大、适配性差的瓶颈,提出轻量化2D语义地图快速生成方法与几何—语义双重约束模型,将环境结构特征与位置约束深度耦合,显著提升卫星拒止环境下的定位收敛速度与输出稳定性,为多模态融合定位提供精准环境先验,大幅降低系统计算负载与部署成本。
- 单位名称:北京航空航天大学
单位贡献:提出了行走晃动和车载动态工况下惯性误差在线解耦与姿态测量方法。针对行人行走、车载行驶等晃动场景中惯性器件的动态误差波动、定位误差快速累积的痛点,创新实现行人晃动运动状态与陀螺零偏变化的解耦建模与在线标定,车载状态下惯性罗经模式与惯导模式深度融合互补等技术,无需停机离线校准即可实时补偿器件与设备动态姿态误差,有效抑制姿态漂移与位置发散,显著提升人/车一体化定位系统的在线连续工作精度与环境适应性。
- 单位名称:江苏蓝策电子科技有限公司
单位贡献:创新了多模态蓝牙异构信号融合定位关键技术。提出的基于蓝牙4.0 测距(RSSI)与蓝牙5.1到达角(AOA)测角的异构信号协同融合机制,兼顾传统蓝牙部署广、成本低与AOA精度高、抗干扰强的优势,通过联合解算与误差互补校正,全面提升现有室内蓝牙定位系统的定位精度、鲁棒性与兼容性,可平滑兼容存量设备与新建基站,推动蓝牙定位从米级向亚米级发展。
|
| 完成人合作关系说明: | 完成人合作关系说明:1
|

