| 学科专业评审组: | 电子与通信技术组 | | 项目名称: | 复杂水域无人船艇自主化技术研究与规模化应用 |
| 提名单位: | 陕西省知识产权局 |
| 提名等级: | 二等奖 |
| 提名单位意见: | 该项目面向复杂水域无人船艇自主化技术研究与规模化应用,进行了从基础理论、模型方法到硬件系统构建三个维度的研究,形成了高通用性、高可靠性的无人艇感知与自主航行系统成果,解决了传统路面无人驾驶技术无法应用于复杂水面场景的瓶颈问题,显著提升水上航行作业的安全性与效率。项目研发成果已获得国家权威机构的法定检验认可,目前已在千余艘无人船艇中进行了直接应用,累计应用水域数百个,产生了超5亿元的直接经济收益,并在海洋经济、滨水经济、水域环卫等方面产生了良好的社会效益,受到了主流媒体的广泛报道。该项目兼备好的技术创新性和扎实的应用落地性,显著推动了行业的科技进步。 |
| 项目简介: | 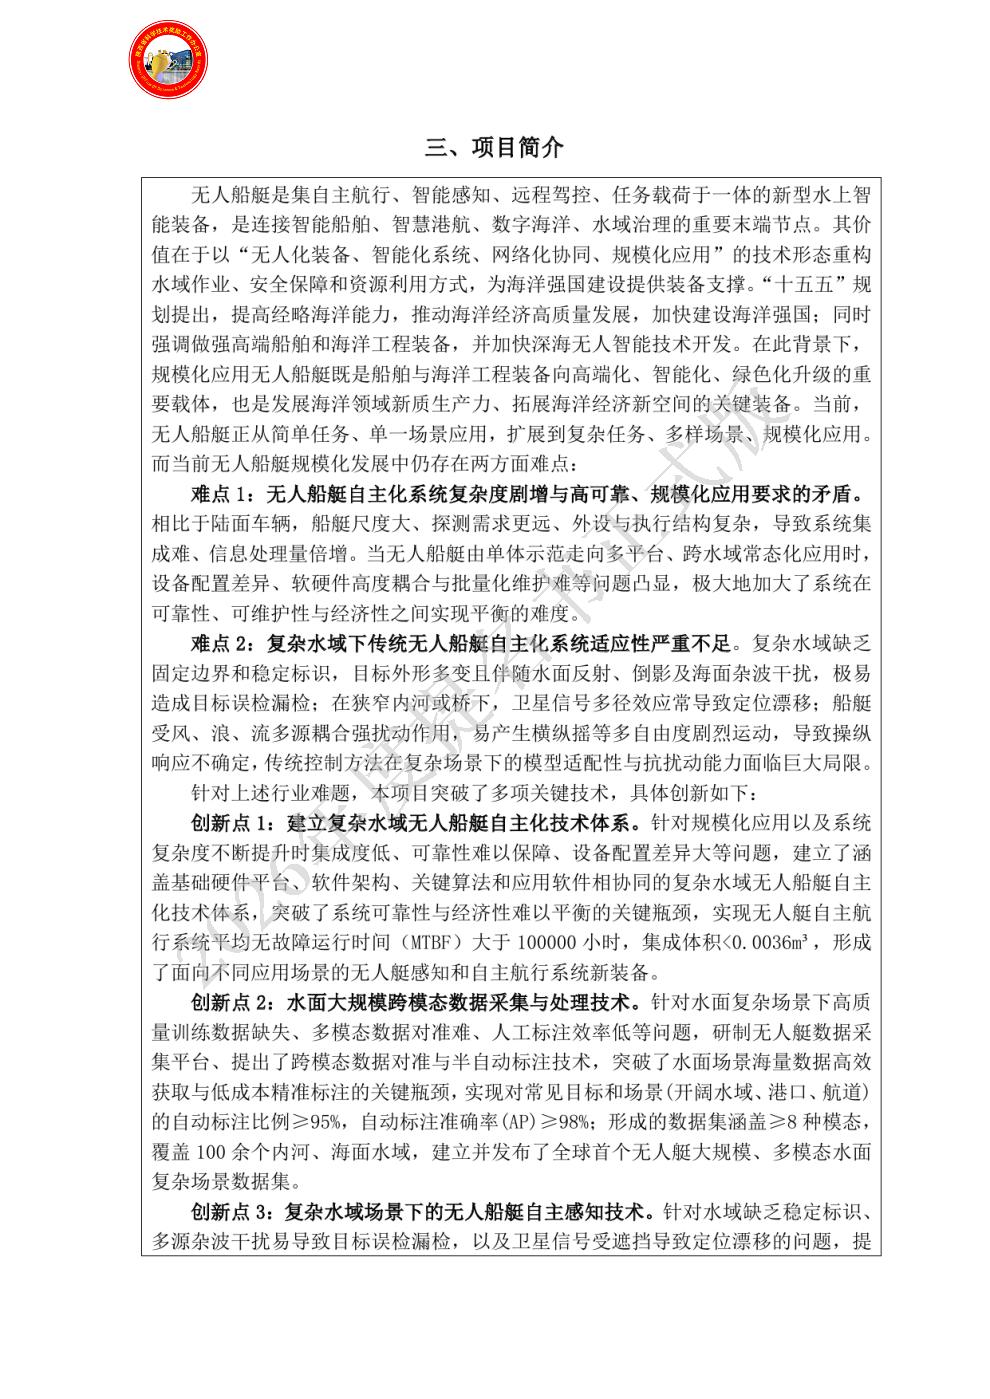
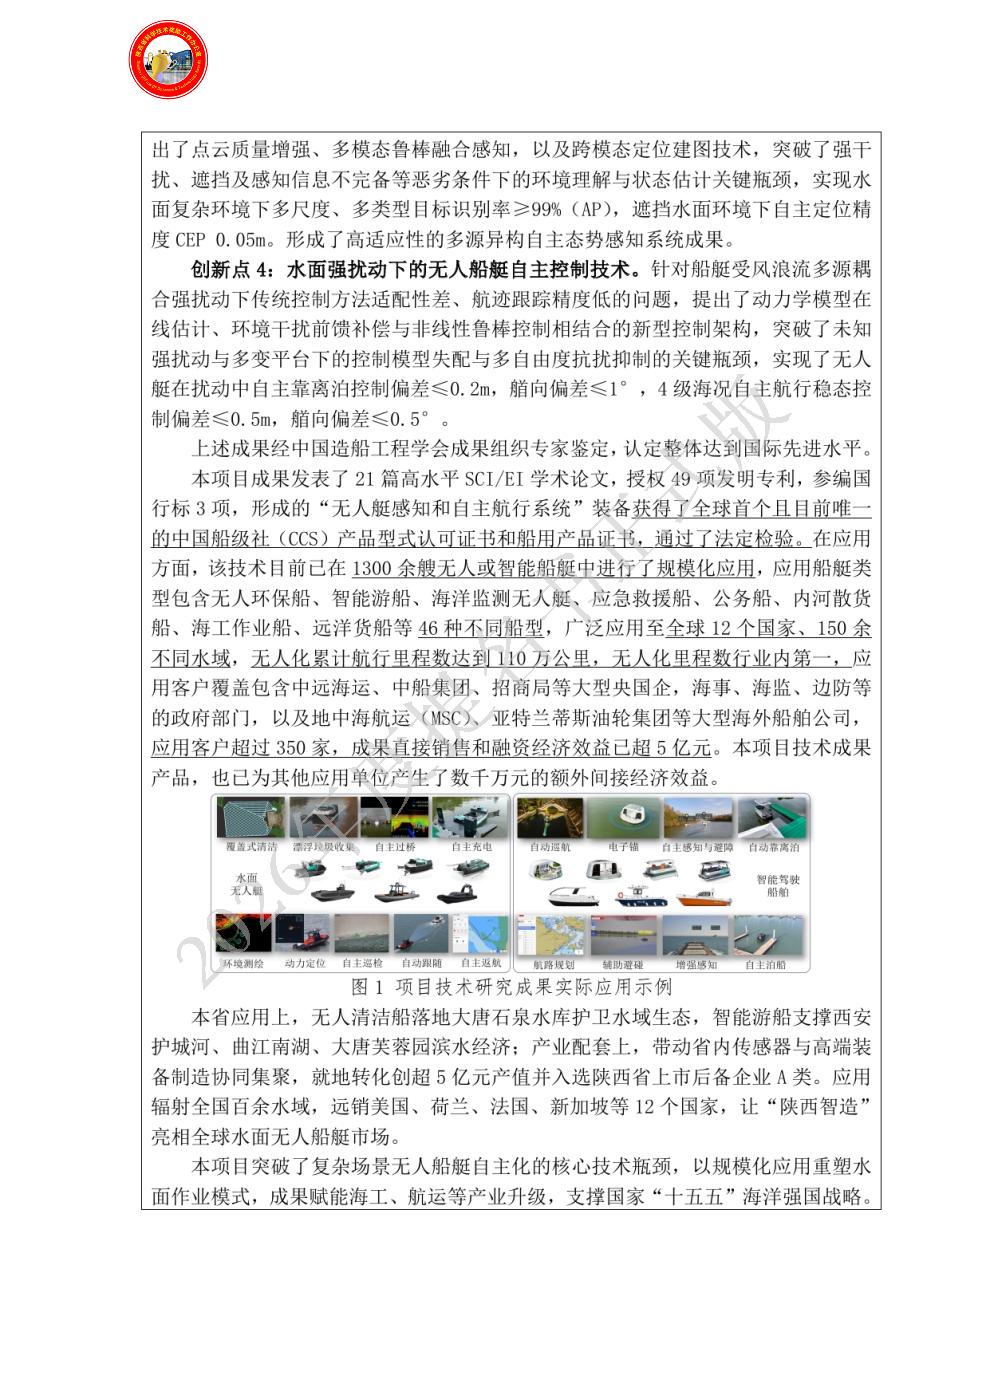
|
| 客观评价: | 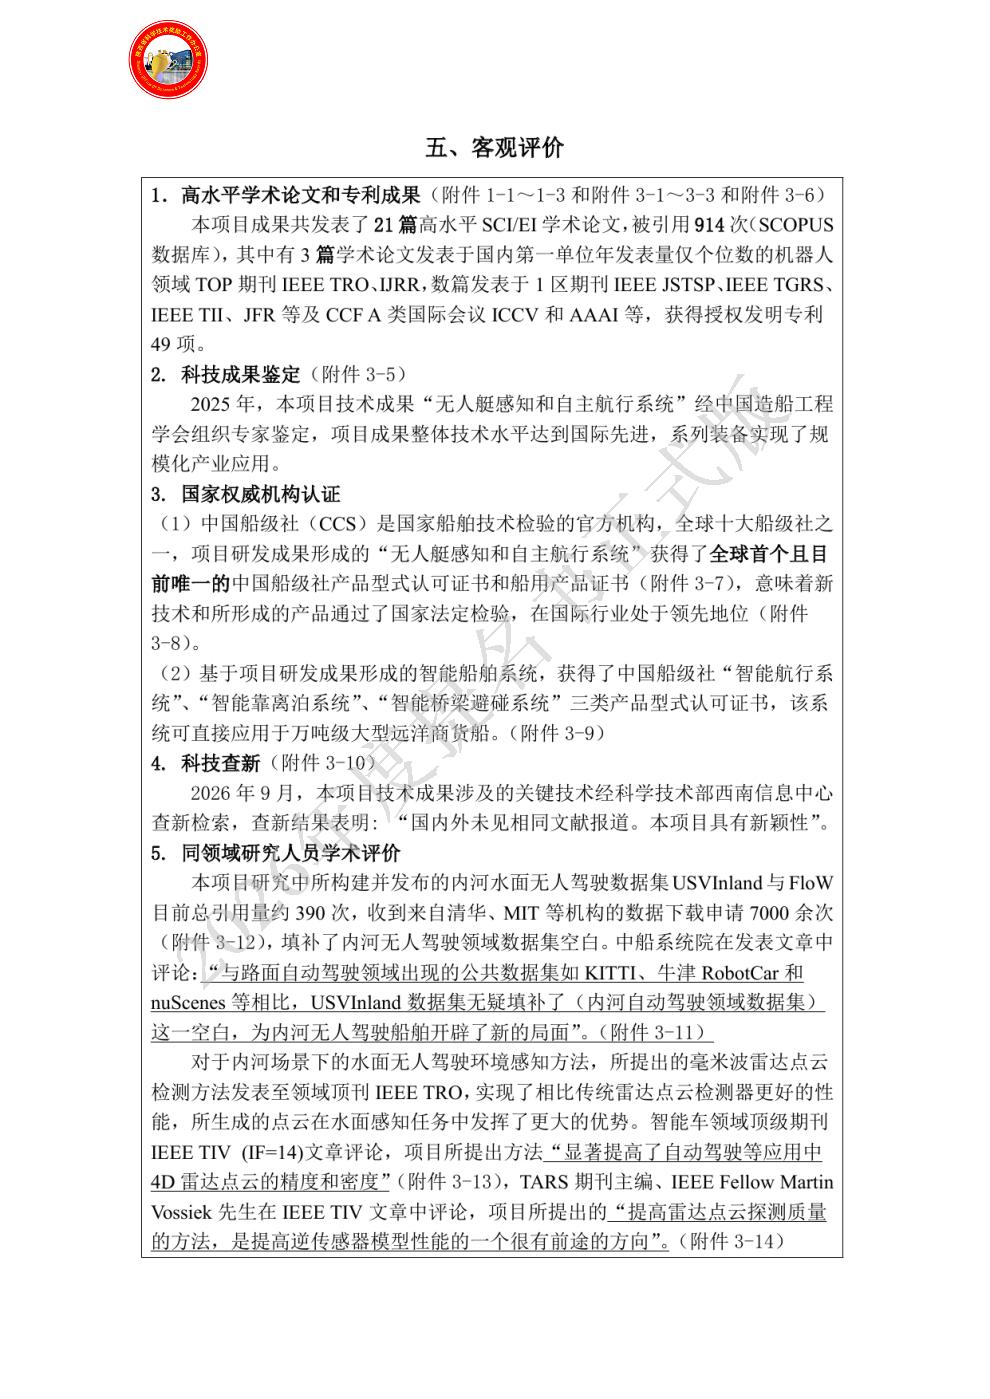
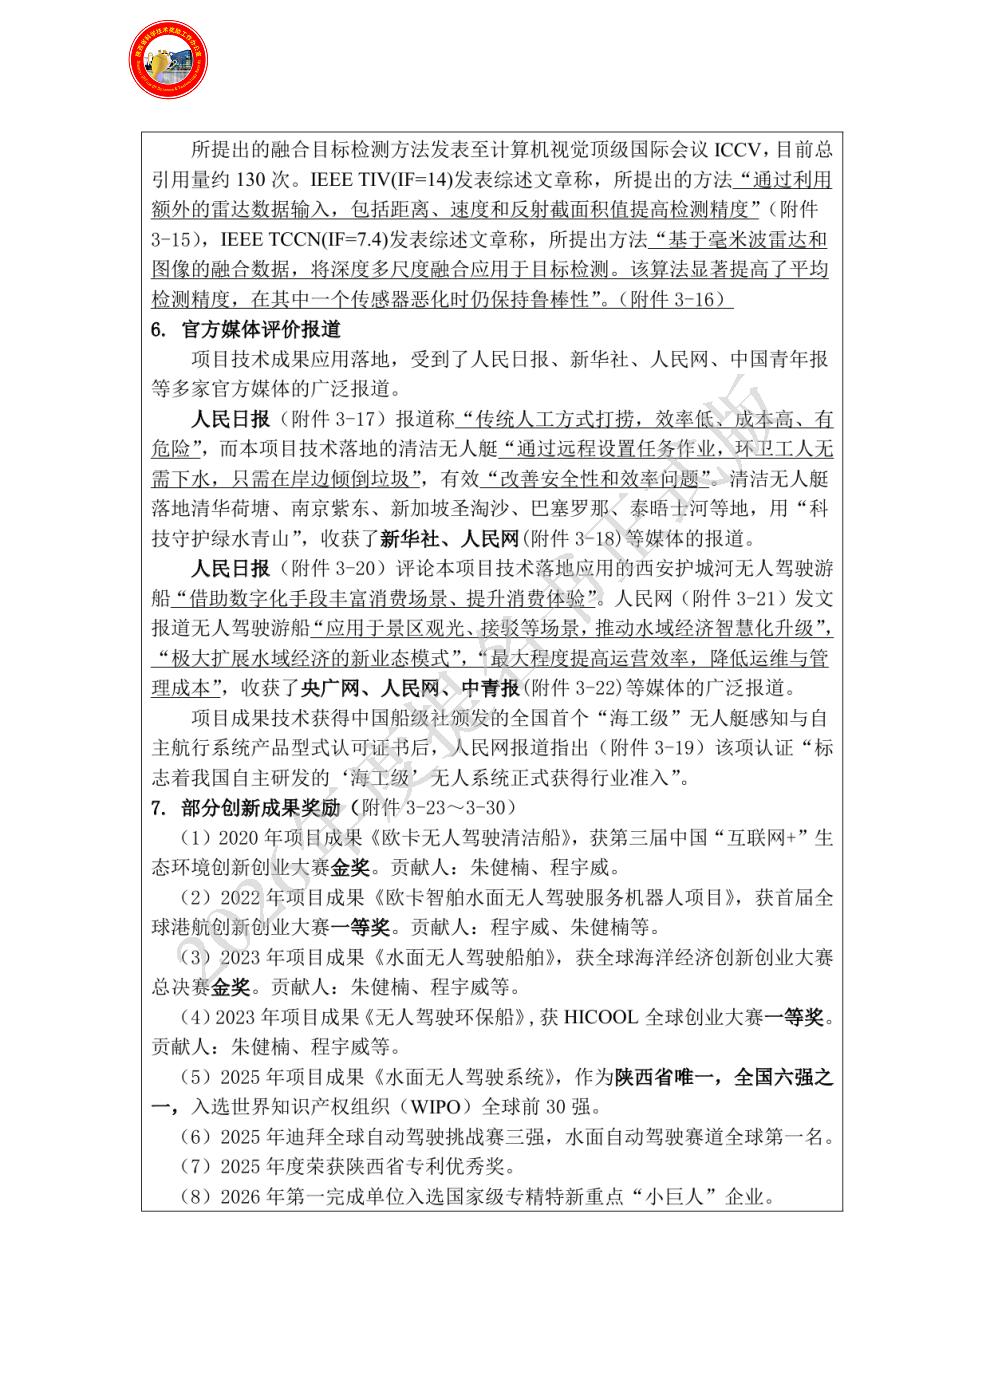
|
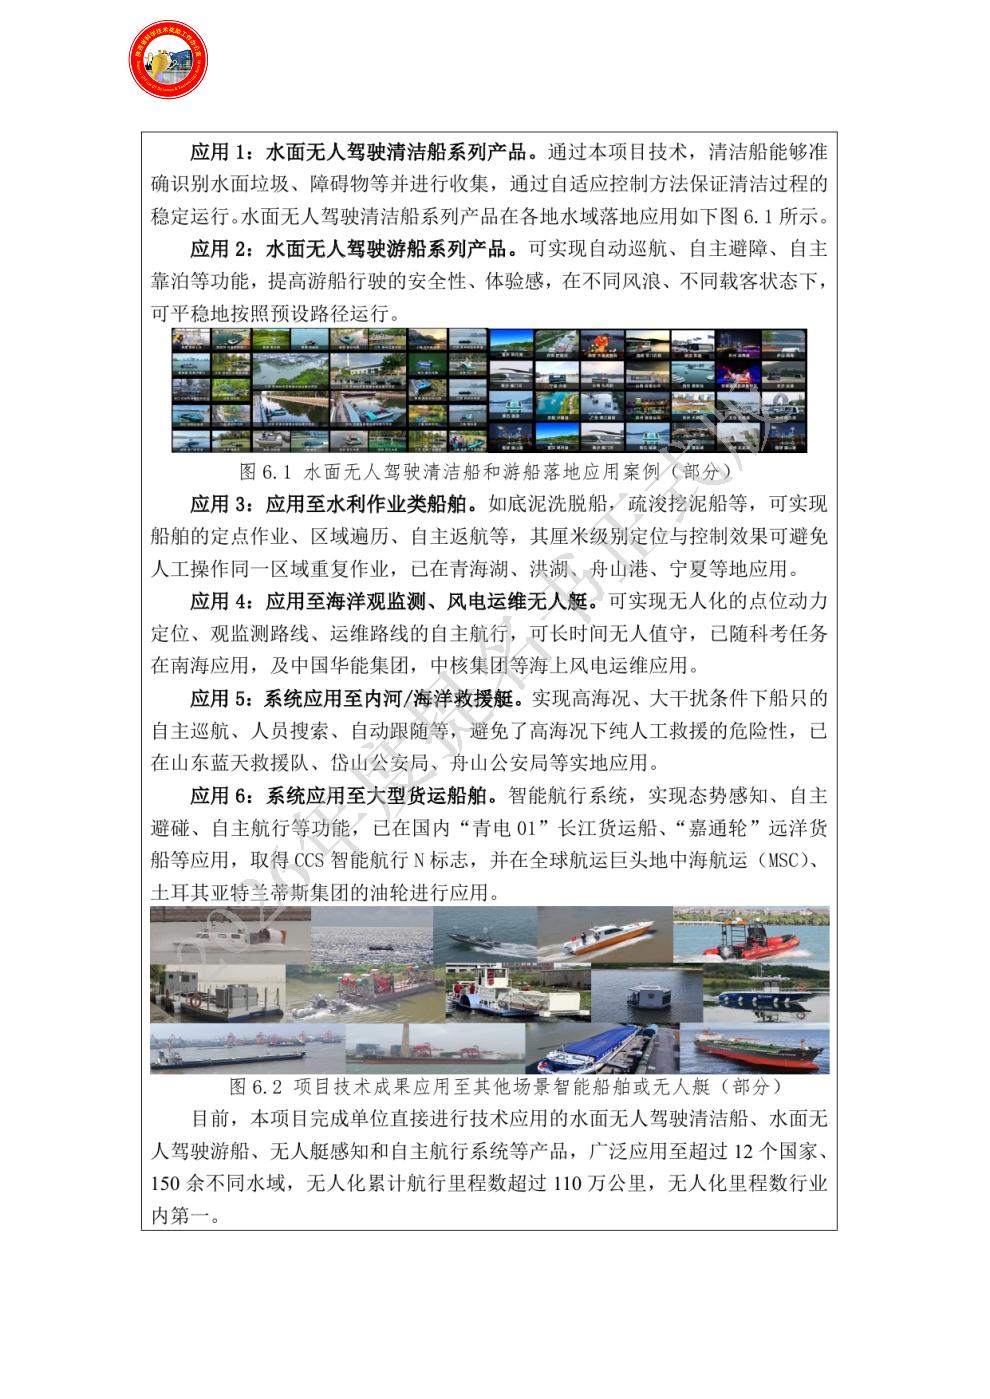
| 应用情况和效益: | 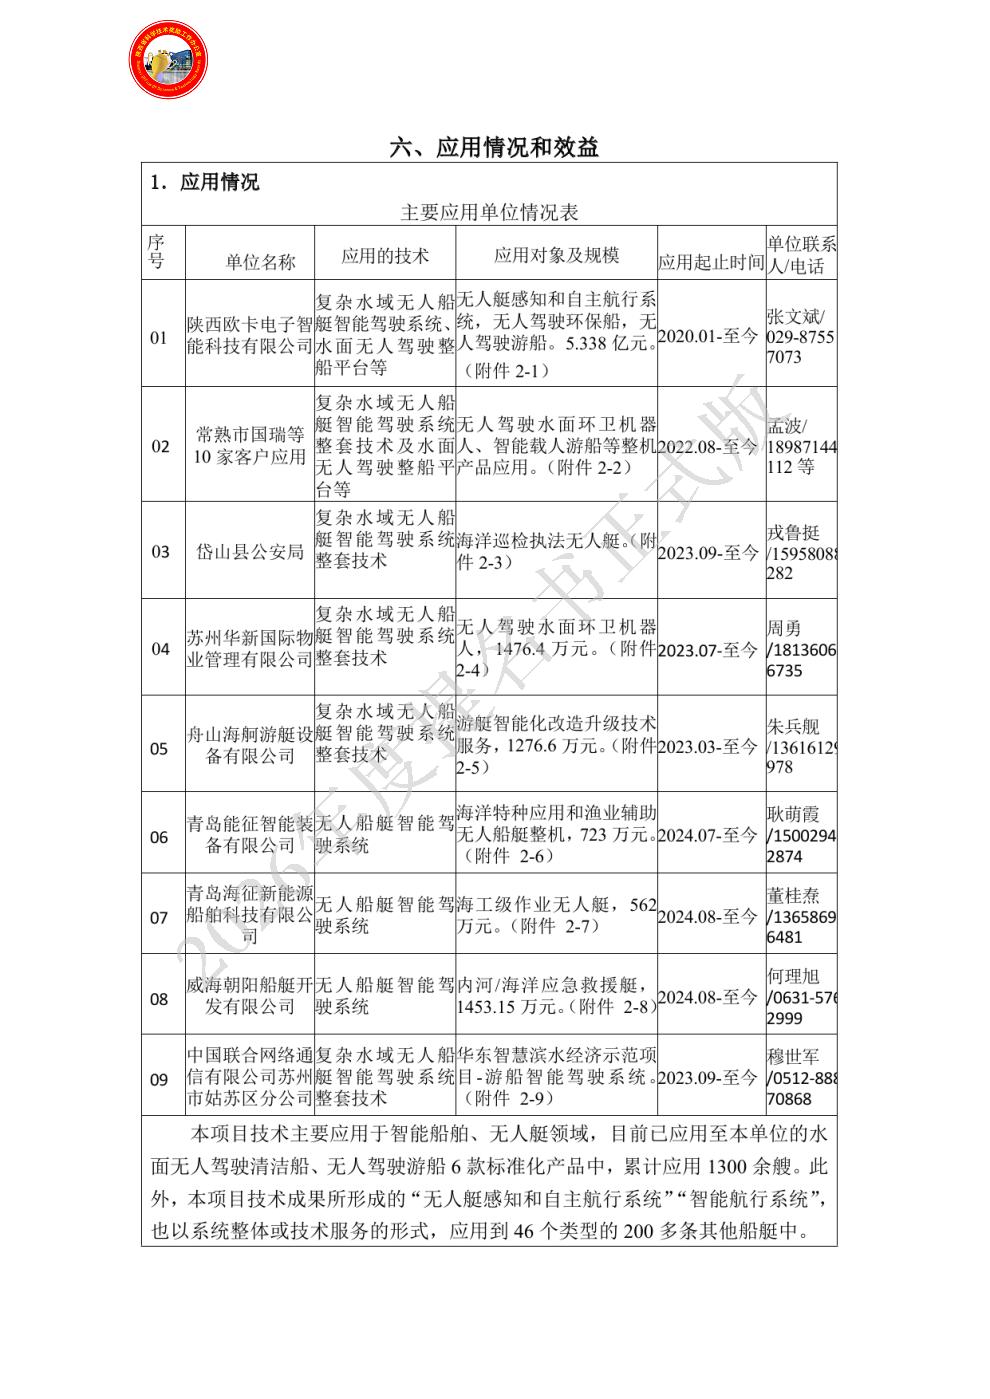
|
| 主要知识产权和标准规范等目录: | 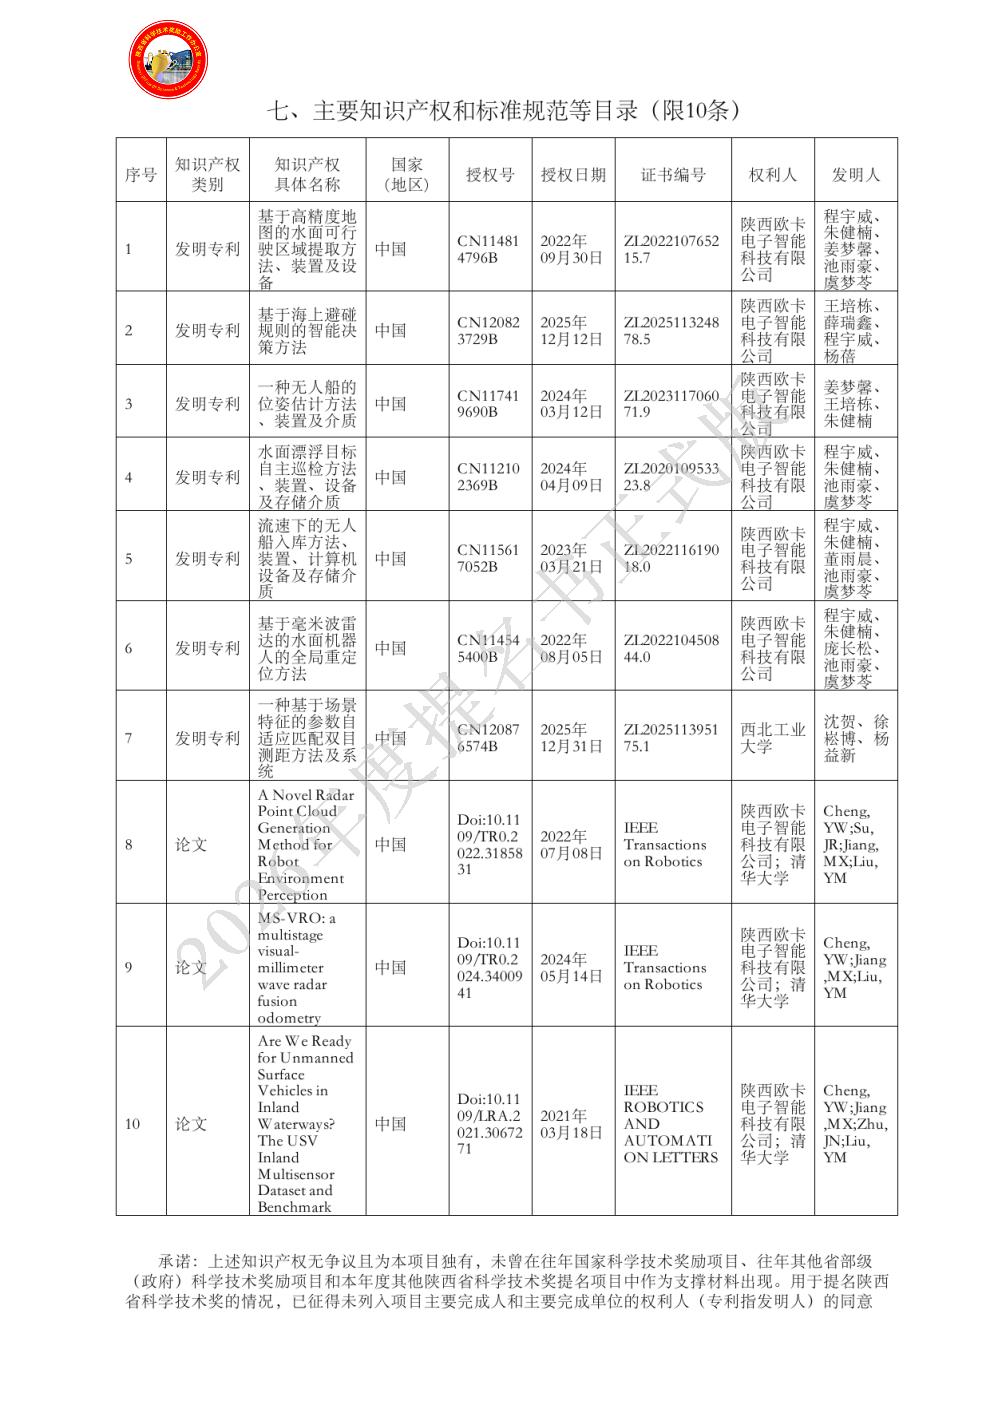
|
| 主要完成人: | - 姓名:程宇威
排名:1
行政职务:首席技术官
技术职称:高级工程师
工作单位:陕西欧卡电子智能科技有限公司
对本项目技术创造性贡献:设计船舶高通用性无人艇自主航行控制器,牵头建立全球首个内河无人艇多模态数据集,设计研发复杂场景毫米波雷达高质量点云生成方法,提出多模态鲁棒融合目标识别算法,构建多传感器融合定位框架,创新引入毫米波雷达多普勒信息估计船舶运动状态,是1、4、5、6项发明专利的第一作者,第2发明专利的第三作者,第8、9、10项论文的第一作者。主导项目技术攻坚与系统构建,推动项目从技术理论到工程化落地。
曾获国家科技奖励情况:1、2025年度中国造船工程学会科技进步奖一等奖。
2、2025年陕西省专利优秀奖。
3、2023年陕西省特殊支持计划青年拔尖人才。
4、2020年福布斯中国30岁以下精英。
5、2023年清华大学优秀博士学位论文。 - 姓名:朱健楠
排名:2
行政职务:首席执行官
技术职称:高级工程师
工作单位:陕西欧卡电子智能科技有限公司
对本项目技术创造性贡献:其深度参与多模态数据集的架构设计,参与毫米波雷达与视觉融合的目标识别方法迭代,设计研发项目控制、感知算法,集成至清洁船、游船等6款标准化产品,是第1、4、5、6项发明专利的第二作者,第3发明专利的第三作者,第10项论文的第三作者。连接技术研发与市场应用,带领团队将产品拓展至12个国家、60余个城市的150余片水域。
曾获国家科技奖励情况:1、2025年度中国造船工程学会科技进步奖一等奖。
2、2025年陕西省专利优秀奖。
3、2021年福布斯中国35岁以下精英榜。
4、2022年西安市硬科技创新人才GXRC20222028。
5、2022年陕西省青年科技新星第2022SR5120号。 - 姓名:刘一民
排名:3
行政职务:系副主任
技术职称:教授
工作单位:清华大学
对本项目技术创造性贡献:为项目提供学术理论支撑与算法优化指导,全程指导多模态数据集的理论构建,提出结合语义信息与运动状态估计的跨模态对准思路,指导团队聚焦水面特殊环境,确保数据集覆盖30余种场景。指导毫米波雷达点云生成方法理论迭代,引入逆传感器模型优化点云密度与精度,提出“退化场景语义理解”创新思路,优化多传感器融合定位框架数学模型,提升系统在复杂水面环境下的鲁棒性,是第8、9、10项论文的作者。
曾获国家科技奖励情况:1、2025年度中国造船工程学会科技进步奖一等奖。
2、2014年,军队科技进步二等奖。 - 姓名:姜梦馨
排名:4
行政职务:算法工程师
技术职称:无
工作单位:陕西欧卡电子智能科技有限公司
对本项目技术创造性贡献:深度参与雷达点云处理,提升毫米波雷达在水面波浪杂波环境下的数据质量,主导多模态融合视觉与雷达数据动态特征关联算法研发与参与全局定位算法优化,协助完善多传感器融合定位框架。是第3项发明专利的第一作者,第1项发明专利的第三作者,第9、10项论文的第二作者,第8项论文的第三作者,为技术落地提供关键算法支撑。
曾获国家科技奖励情况:1、2025年度中国造船工程学会科技进步奖一等奖。
2、2025年陕西省专利优秀奖。
- 姓名:沈贺
排名:5
行政职务:无
技术职称:教授
工作单位:西北工业大学
对本项目技术创造性贡献:为项目提供无人船智能感知、自主航行与运动控制方面的理论支撑和技术指导,围绕复杂水面环境下的目标感知、轨迹跟踪、避障决策等关键问题,指导团队开展多源信息融合、智能控制与系统协同方法研究,完善项目总体技术路线和算法框架。提出虚拟采样控制方法,优化无人船从环境感知、状态判断到航迹控制的完整流程,提升系统在复杂工况下的稳定性和工程应用能力。是第7项专利的第一作者。
曾获国家科技奖励情况:1、2010年获陕西省自然科学优秀学术论文奖三等奖。 - 姓名:王培栋
排名:6
行政职务:无
技术职称:无
工作单位:陕西欧卡电子智能科技有限公司
对本项目技术创造性贡献:负责水面无人驾驶系统的运动控制技术研发,主导研发动力学模型在线估计方法,设计多源传感器融合的风浪流干扰估计方法,引入前馈控制策略主动补偿环境扰动。优化非线性鲁棒控制律,引入滑模控制与滚动优化策略,构建完整的运动控制体系,确保系统在高海况、大干扰条件下的安全稳定运行。是第2发明专利的第一作者,第3发明专利的第二作者。
曾获国家科技奖励情况:1.2025年中国造船工程学会科技进步一等奖。
2.2024年陕西省计算机学会科技进步二等奖。 - 姓名:杨蓓
排名:7
行政职务:无
技术职称:无
工作单位:陕西欧卡电子智能科技有限公司
对本项目技术创造性贡献:负责海面避碰规则相关资料整理和调研,并基于此完成水面场景数据集构建、需求整理、水面场景感知与控制等功能需求定义。参与研发的项目管理与成果申报工作,是第2项发明专利的第四作者。
曾获国家科技奖励情况:1.2025年中国造船工程学会科技进步一等奖。
|
| 主要完成单位及创新推广贡献: | - 单位名称:陕西欧卡电子智能科技有限公司
单位贡献:本单位作为主要项目承担单位,为项目的顺利研发提供技术、研发平台与场景、资金等各方面的支持。科技创新方面:本单位完成人主导整体研发,形成了复杂水域无人船艇自主化技术等实际应用问题下不同层级体系化、创新性的研究成果;应用推广方面:研究的成果直接应用于本单位的无人艇自主感知控制系统、水面无人驾驶服务机器人等产品,实现落地产品超千艘,应用水域百余个,直接经济效益超5亿元的推广。
- 单位名称:清华大学
单位贡献:本单位对于该项目主要的科技创新贡献:参与项目中复杂水域无人船艇环境感知算法研究和无人船艇自主定位算法研究,共同形成了该项目中的学术论文成果,合作发表11篇高水平SCI/EI论文,不仅验证了技术的学术先进性,更为主流研究提供重要参考,推动复杂水域无人船艇核心算法理论的发展与完善,同时为项目技术的工程化落地提供了坚实的理论与算法支撑。
- 单位名称:西北工业大学
单位贡献:本单位对该项目主要的科技创新贡献:本单位与陕西欧卡电子智能科技有限公司(欧卡智舶)在“校招共用”高科技人才项目“无人船自动驾驶关键技术”的支持下,在无人船舶自动驾驶关键技术领域深度合作,参与了项目中无人船智能感知、自主定位、轨迹跟踪等关键技术研究,推动形成多传感器融合、自主航行与智能控制等相关成果。相关研究提升了无人船在复杂水面环境下的感知、决策和控制能力,促进项目成果的工程化应用,为相关技术的发展与推广提供了坚实的理论和实践支撑。
|
| 完成人合作关系说明: | 完成人合作关系说明:1
|

