| 学科专业评审组: | 电子与通信技术组 | | 项目名称: | 复杂环境下无人机智能感知与自主协同关键技术及系统应用 |
| 提名单位: | 陕西省教育厅 |
| 提名等级: | 二等奖 |
| 提名单位意见: | 我单位认真审阅了该项目提名书及附件材料,确认全部材料真实有效,并按照要求对该项目的基本情况进行了公示,公示期间无异议。
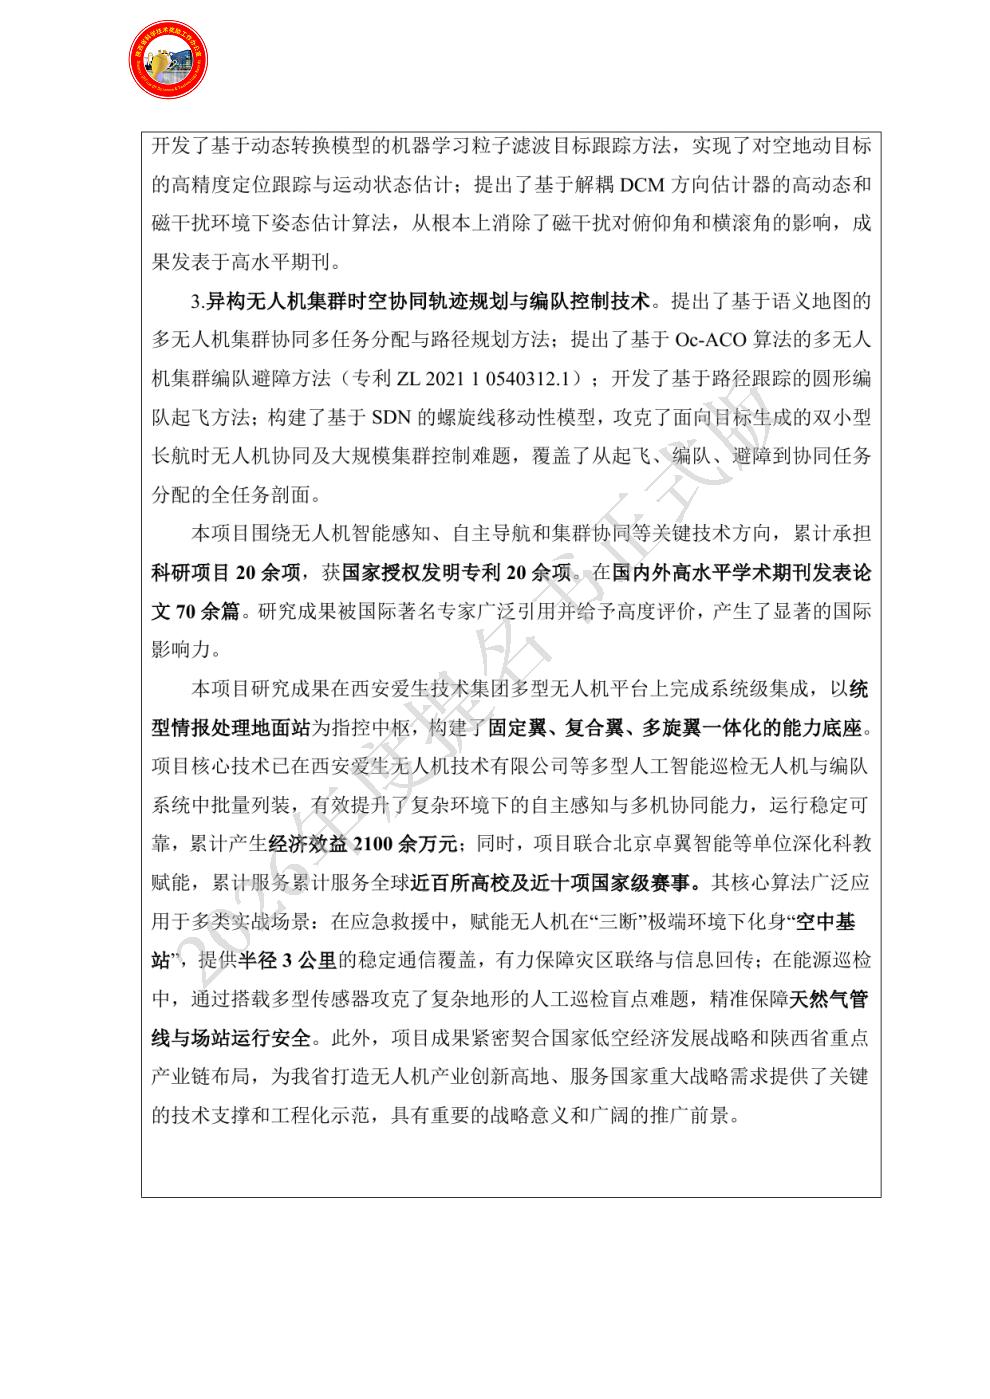
项目面向国家低空经济战略性新兴产业布局及应急管理、生态安全、工业现代化等重大需求,紧扣陕西省航空强省定位与无人机重点产业链延链补链强链部署。聚焦本省无人机产业在感知算法、自主导航与集群协同方面的短板,攻克了低空复杂场景下“感知不可靠、定位不精准、协同不高效”三大技术瓶颈,突破了复杂环境鲁棒感知、拒止条件高精定位、异构集群高效协同等核心关键技术。构建了“感知—定位—协同”技术体系,打通“算法创新—系统集成—装备列装”全链条,实现了无人机从单机智能向集群自主的关键跨越。整体技术达到国内领先、国际先进水平,已在陕西无人机产业链头部企业的多型平台上实现批量应用,有力支撑了本省无人机重点产业链向智能化、集群化转型升级。
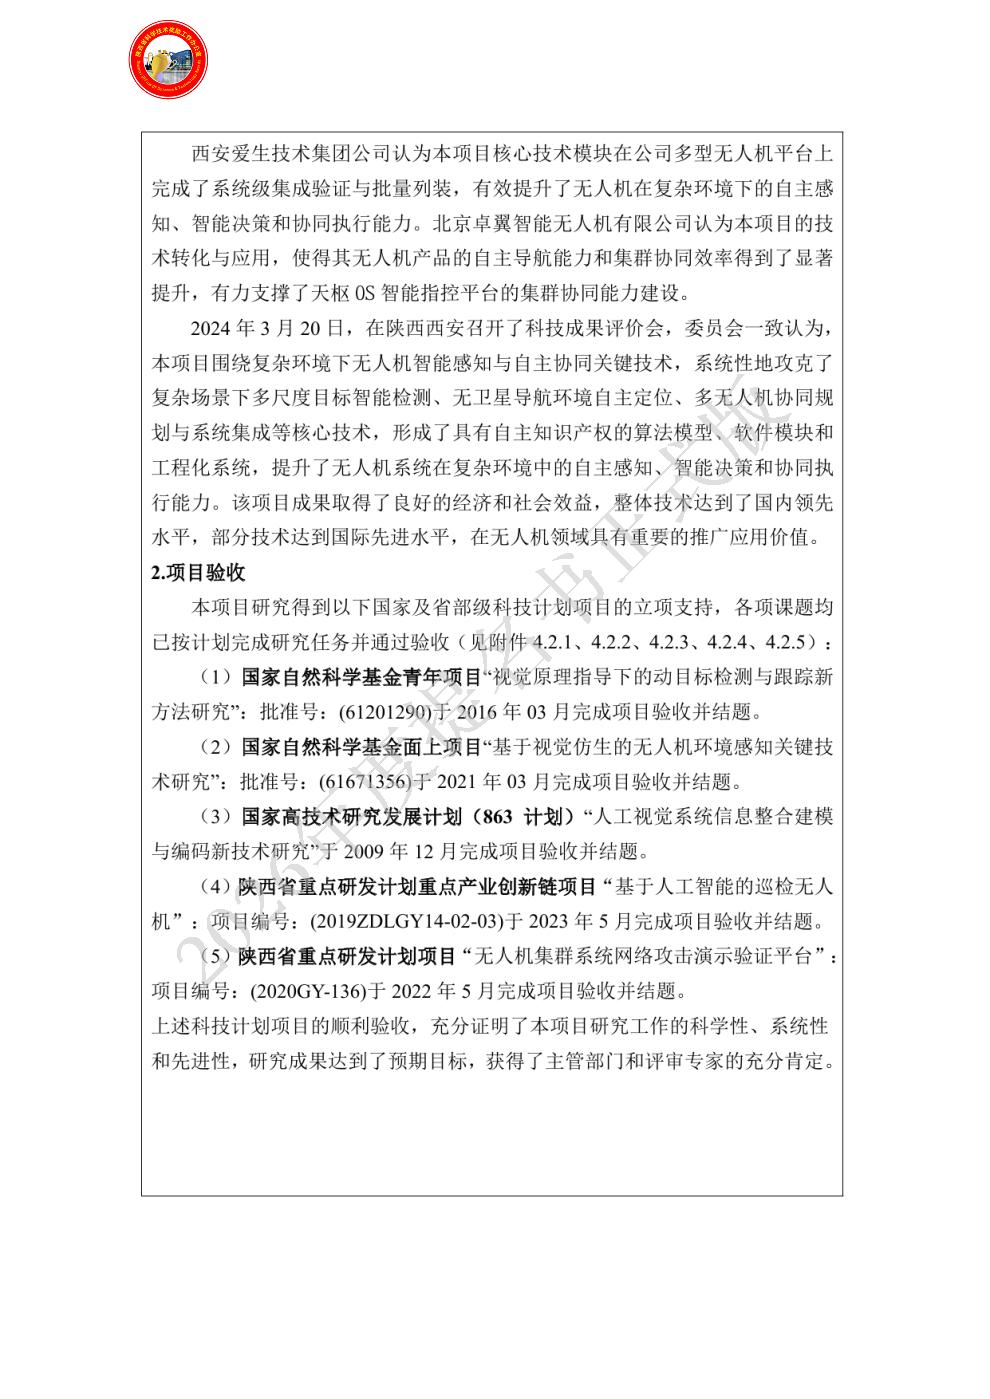
项目形成了一批国际先进的研究成果。获授权国家发明专利20余项,在国内外高水平期刊发表论文70余篇。为陕西低空经济高质量发展和航空装备制造强省建设注入强劲动能,取得了显著的经济和社会效益。
根据《陕西省科学技术厅关于2026年度省科学技术奖提名工作的通知》,参照陕西省科学技术进步奖评定条件和评定标准,提名该项目参评陕西省科学技术进步奖 二 等奖。 |
| 项目简介: | 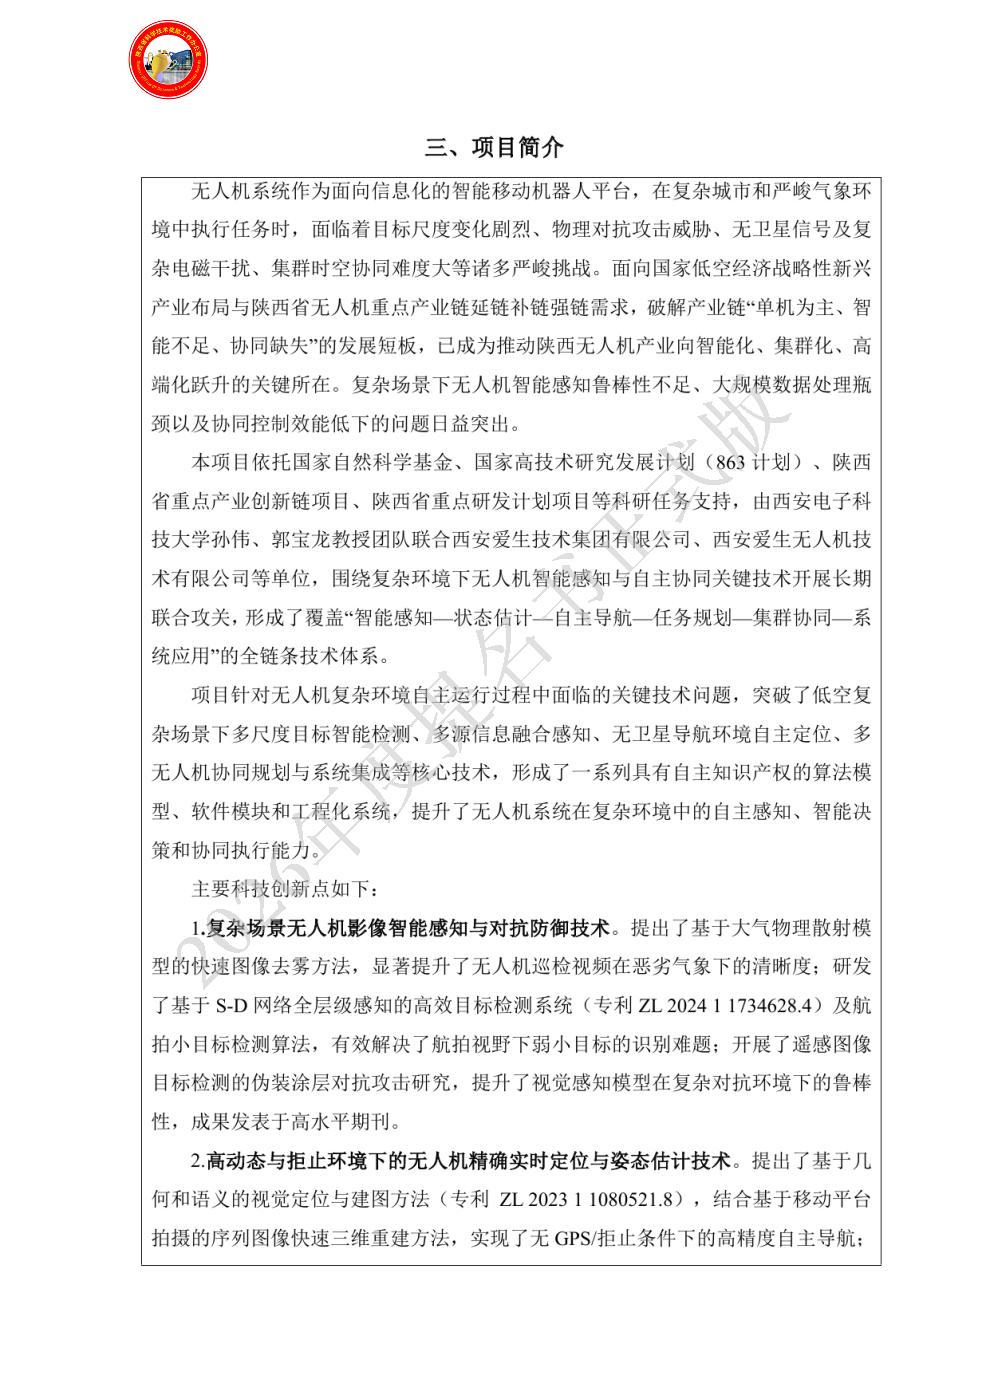
|
| 客观评价: | 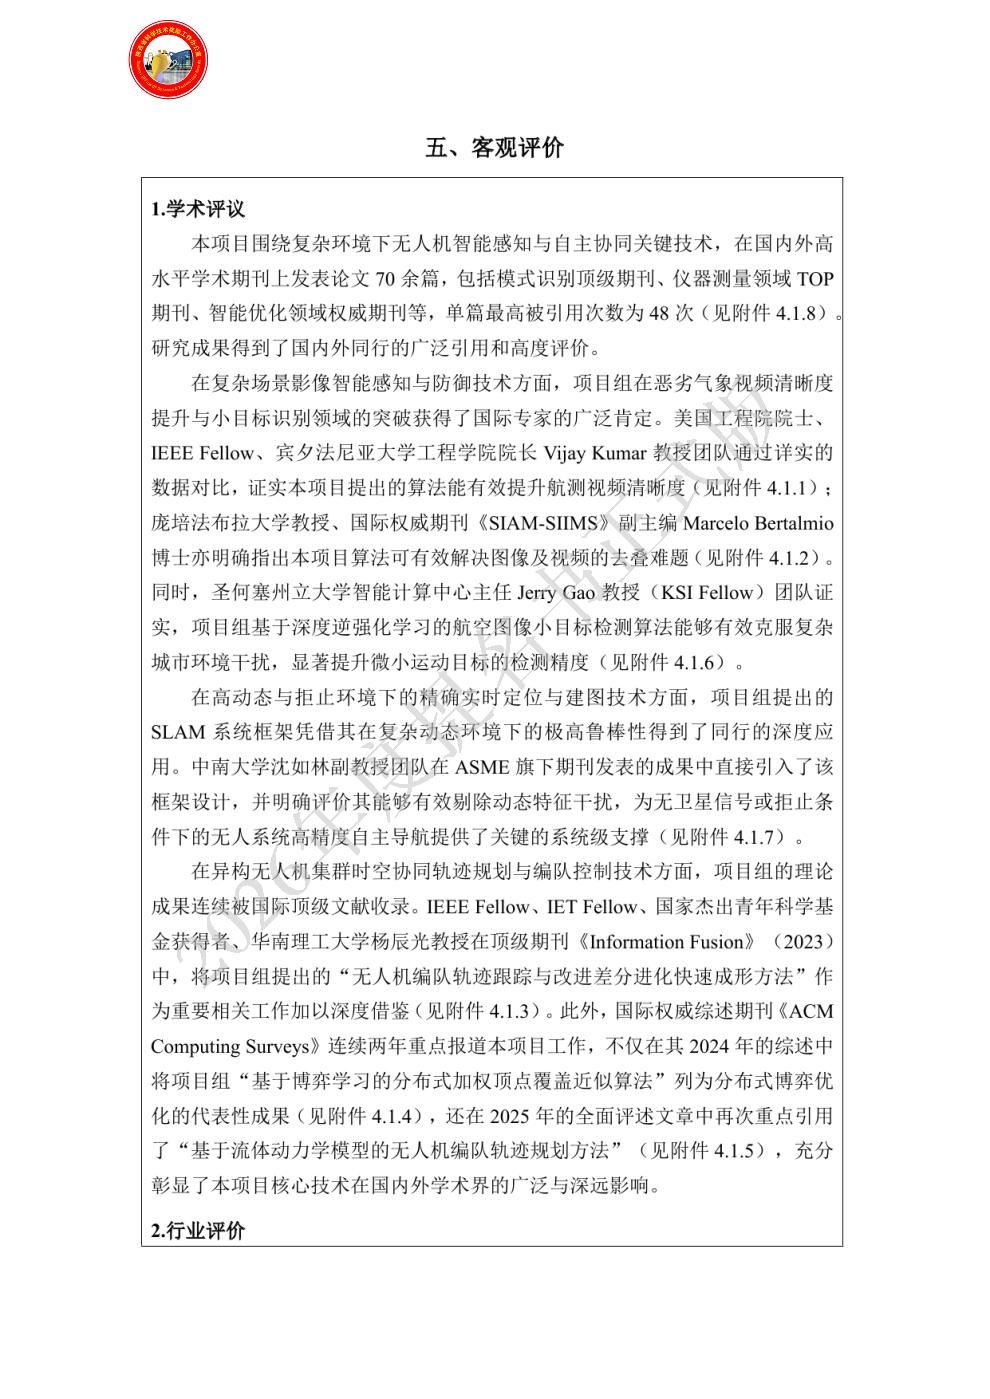
|
| 应用情况和效益: | 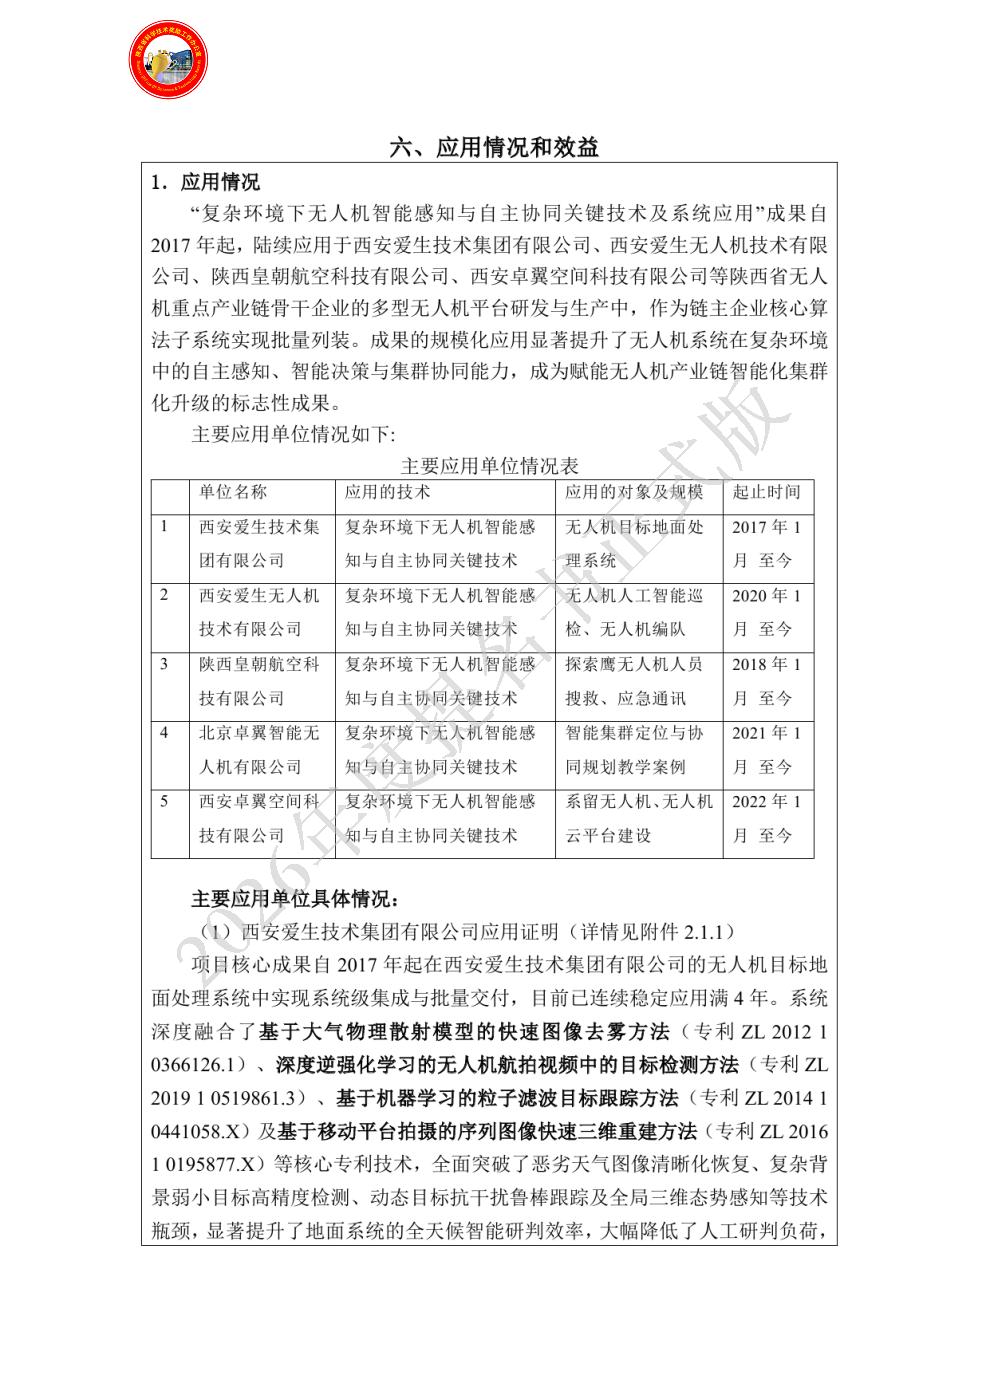
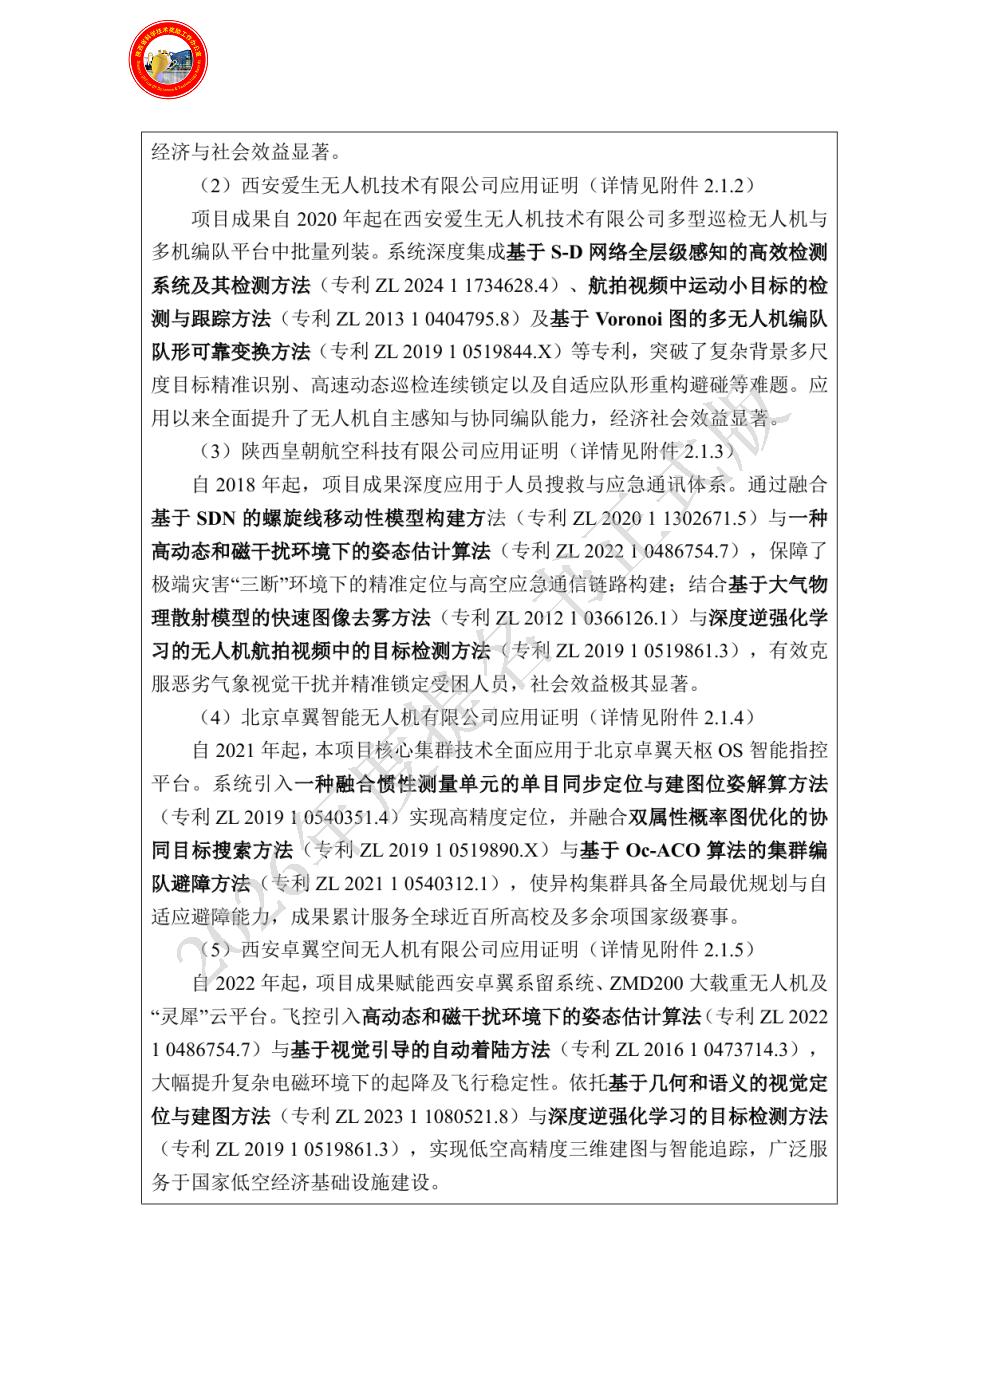
|
| 主要知识产权和标准规范等目录: | 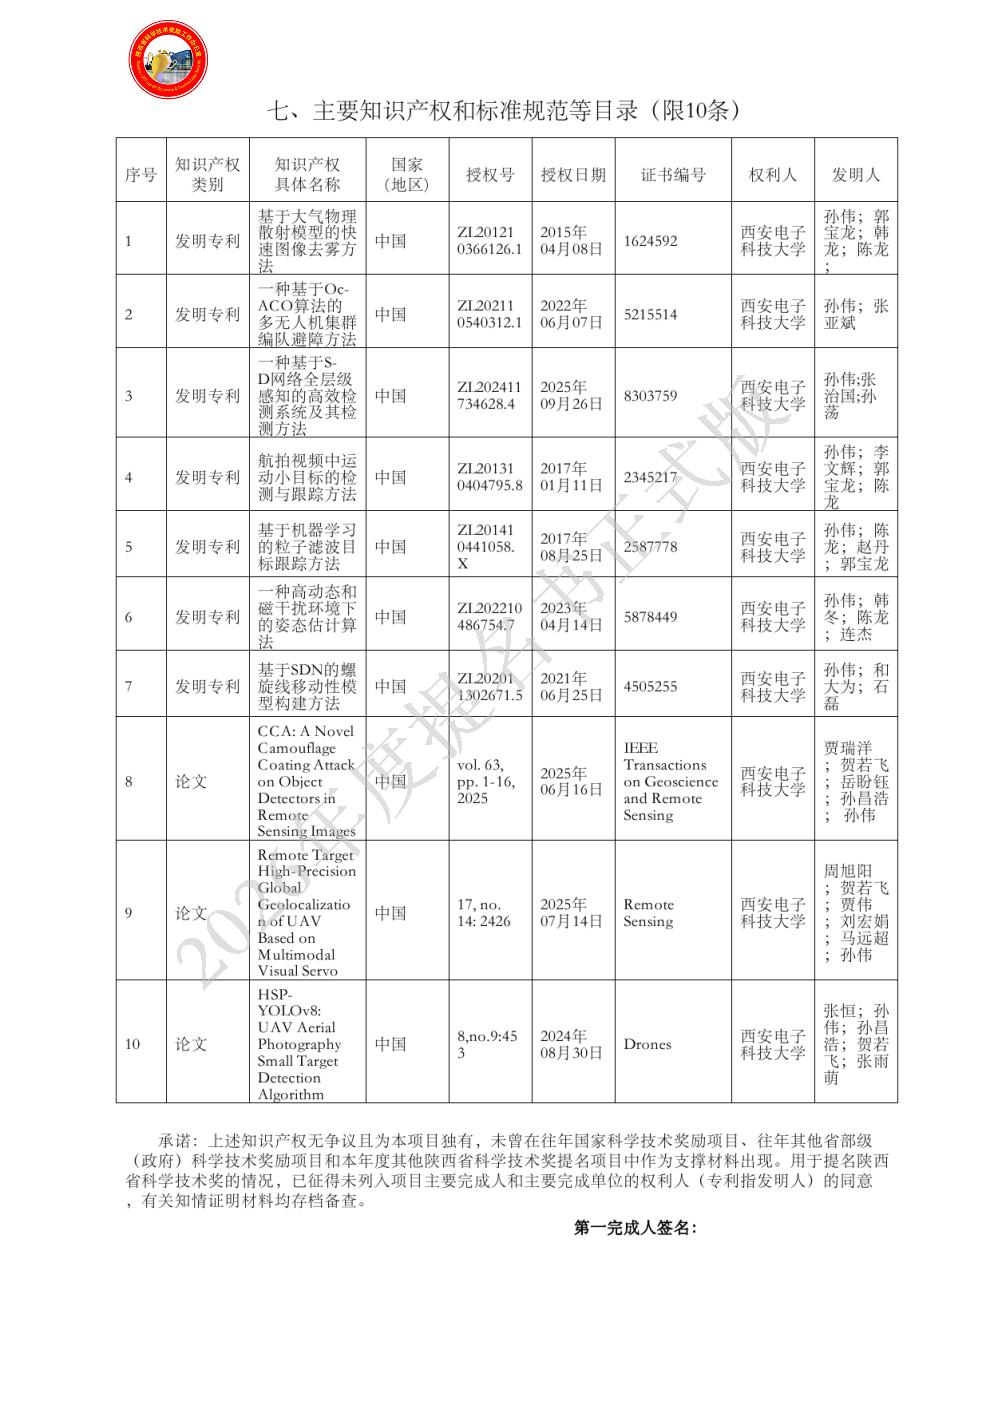 |
| 主要完成人: | - 姓名:孙伟
排名:1
行政职务:系主任
技术职称:教授
工作单位:西安电子科技大学
对本项目技术创造性贡献:对科技创新点1,2,3作出了重要贡献。本项目主要完成人在无人机智能感知、自主规划与集群协同领域做出了核心创新贡献:智能感知方面,构建了高效的目标检测与抗干扰跟踪模型,攻克了复杂气象与背景下弱小目标的精准识别与连续锁定难题,显著提升了系统的全局立体态势感知能力。自主规划方面,设计了高动态环境下的决策与轨迹优化架构,赋予无人机在遭遇突发障碍与目标遮挡时的实时重规划能力,保障了复杂约束下的飞行安全与任务效率。多机协同方面,提出了编队自适应变换与协同控制机制,突破了集群队形重构与安全避碰的技术壁垒,实现了多机优势互补与全域协同,全面推动了无人机系统从单机走向集群化的规模产业应用。
曾获国家科技奖励情况:陕西高等学校科学技术奖二等奖 人工视觉系统信息整合建模与编码新技术研究 排名2 - 姓名:贺若飞
排名:2
行政职务:副院长
技术职称:副研究员
工作单位:西安爱生技术集团有限公司
对本项目技术创造性贡献:对创新点3作出了创造性贡献。针对复杂目标的评估与测量,为目标测量提供了数据支撑。并主持推动本项目成果转化及产业化推广。
曾获国家科技奖励情况:国防科技进步奖二等奖 高原近程侦察无人机 排名7 - 姓名:马远超
排名:3
行政职务:副总工程师
技术职称:高级工程师
工作单位:西安爱生无人机技术有限公司
对本项目技术创造性贡献:对创新点2作出了创造性贡献。针对复杂目标的评估与测量,提出了对空地动目标的高精度定位,为目标解析提供了高效的技术保证。并主持推动本项目成果转化及产业化推广。
曾获国家科技奖励情况:陕西省科学技术进步奖三等奖 ASN-216垂直起降型固定翼无人机系统 排名7 - 姓名:郭宝龙
排名:4
行政职务:无
技术职称:教授
工作单位:西安电子科技大学
对本项目技术创造性贡献:对创新点1,2,3做出了创造性贡献。提出了基于区域分割、路径规划、图像检索和稳像等算法,实现了在机载视频中智能选取目标特征最佳图像及目标锁定。针对以任务为指引的无人机行动中路径选择不合理问题,提出了一种快速有效的无人机路径规划方法,使得陌生环境中无人机任务执行迅速高效。
曾获国家科技奖励情况:机械电子工业部科学技术进步二等奖 矽肺诊断系统 排名1;
国家教育委员会科学技术进步三等奖 视觉模式信息处理方法研究 排名2;
陕西省人民政府科学技术进步二等奖 视觉神经计算方法研究 排名4;
陕西省科学技术进步奖二等奖 视觉神经计算方法 排名2;
陕西高等学校科学技术奖二等奖 人工视觉系统信息整合建模与编码新技术研究 排名1; - 姓名:孟繁杰
排名:5
行政职务:系副主任
技术职称:教授
工作单位:西安电子科技大学
对本项目技术创造性贡献:对科技创新点1作出了创造性贡献。研究了以兴趣点为线索及符合人眼视觉机理的图像显著区域快速有效的提取方法,实现了对图像兴趣点和目标物进行多源图像融合,协助完成针对目标的一系列量化任务
曾获国家科技奖励情况:陕西高等学校科学技术奖二等奖 人工视觉系统信息整合建模与编码新技术研究 排名6 - 姓名:贾瑞洋
排名:6
行政职务:无
技术职称:无
工作单位:西安电子科技大学
对本项目技术创造性贡献:对创新点1作出了创造性贡献。开展了遥感图像目标检测的伪装涂层对抗攻击研究,提升了视觉感知模型在复杂对抗环境下的鲁棒性,成果发表于高水平期刊。
曾获国家科技奖励情况: - 姓名:张恒
排名:7
行政职务:无
技术职称:无
工作单位:西安电子科技大学
对本项目技术创造性贡献:对创新点1作出了创造性贡献。针对复杂目标的评估与测量,提出了无人机小目标检测识别方法,为目标解析提供了高效的技术保证。
曾获国家科技奖励情况:
|
| 主要完成单位及创新推广贡献: | - 单位名称:西安电子科技大学
单位贡献:项目攻克了三大关键技术:一是提出了物理去雾、S-D全层级弱小目标检测与伪装对抗防御算法,突破了复杂场景智能感知瓶颈;二是研发了融合几何与语义的视觉定位建图(SLAM)、粒子滤波动目标跟踪及解耦DCM抗磁干扰姿态估计算法,解决了高动态与GNSS拒止环境下的精准导航难题;三是提出了基于语义地图的任务分配、Oc-ACO编队避障及SDN集群控制方法,实现了全任务剖面时空协同。授权核心发明专利20余项,发表论文70余篇,为成果工程化集成与产业化应用奠定了核心理论与技术基础。
西安电子科技大学作为本项目第一完成单位,全面负责项目的总体规划、设计、实施与组织,为本项目提供了大力支持和充分保障,确保了项目的顺利进行。
- 单位名称:西安爱生技术集团有限公司
单位贡献:西安爱生技术集团公司作为第二完成单位,支持项目组完成科技创新点1、科技创新点2等相关的研究及应用工作,为本项目的科技创新与规模化应用落地做出了重大贡献。
在实际工程中充分验证并推动了本项目感知处理算法的场景化突破:通过集成快速图像去雾方法,有效突破了雾霾等恶劣气象下的视觉感知极限;结合深度逆强化学习目标检测与基于机器学习的粒子滤波目标跟踪技术,攻克了复杂干扰环境下光电设备对弱小目标精准识别与连续稳定跟踪的行业痛点;并依托序列图像快速三维重建方法,实现了系统由二维图像向全局三维立体态势感知能力的跨越。
在应用推广方面,该单位成功将上述底层核心算法转化为地面站的标准功能模块,完成了系统级集成与批量交付,历经多年实战化的高效稳定运行,不仅显著赋能了相关无人机装备的智能化升级,更为本项目科研成果在无人机领域的产业化推广与落地打造了极具说服力的应用标杆。
- 单位名称:西安爱生无人机技术有限公司
单位贡献:西安爱生无人机技术有限公司作为第三完成单位,支持项目组完成科技创新点1、科技创新点2相关的研究及应用工作,为项目中的研究成果与技术的产业化与应用推广作出贡献。
在科技创新方面,该单位在复杂巡检场景中充分验证了本项目的智能感知与集群协同技术:通过集成基于S-D网络全层级感知的高效检测系统与航拍视频运动小目标检测跟踪方法,成功攻克了航拍广角视野及复杂背景下多尺度弱小目标的精准识别难题,显著提升了无人机在高速飞行及编队巡视中对动态目标的快速捕获与连续锁定能力;同时,深度融合基于Voronoi图的多无人机编队队形可靠变换方法,实现了集群在复杂环境下的自适应队形重构与避碰,保障了系统在协同监测、目标遮挡等极端工况下的鲁棒稳定运行。
在应用推广方面,该单位成功将上述核心算法完成了系统级集成与批量列装。相关系统历经长期实际应用证明运行稳定可靠,全面跃升了无人机装备的自主感知、动态监测与多机协同作业能力,不仅打造了集群智能巡检的行业应用标杆,充分彰显了本项目成果卓越的工程应用价值与显著的产业经济效益。
|
| 完成人合作关系说明: | 完成人合作关系说明:1
|

