| 学科专业评审组: | 计算机与系统科学组 | | 项目名称: | 严苛环境下垂直起降固定翼无人机高可靠飞行控制关键技术及应用 |
| 提名单位: | 陕西省航空学会 |
| 提名等级: | 二等奖 |
| 提名单位意见: | 垂直起降固定翼无人机兼具垂直起降与长航时巡航优势,是支撑低空经济、应急救援、海上综合保障和无人装备体系建设的重要航空装备。其在严苛环境下的高可靠飞行控制能力,已成为衡量无人机工程化应用水平和产业竞争力的关键。该项目面向国家低空空域开发利用、重大灾害应急响应和无人装备自主可控发展的迫切需求,长期聚焦垂直起降固定翼无人机由“能飞”向“可靠好用、规模应用”跨越的核心瓶颈,系统开展了基础理论、关键技术、系统研制与工程应用协同攻关,形成了产学研深度融合的技术创新与推广应用体系。项目坚持问题导向和工程牵引,突破了严苛环境下垂直起降固定翼无人机高可靠飞行控制关键技术,显著提升了国产装备在高海拔、强风扰和高海况动平台等严苛环境中的自主安全飞行能力。项目知识产权成果扎实,工程应用成效显著,已在多型垂直起降固定翼无人机装备中完成规模化应用验证,并服务于应急救援、灾情侦测和通信保障等重大任务,取得了显著的经济和社会效益。
经评价,项目整体技术达到国际先进水平,其中多模式切换预设性能控制技术、多源扰动双环自适应容错抗扰技术达到国际领先水平。对提升我国垂直起降固定翼无人机严苛环境下高可靠自主飞行能力、支撑低空经济发展和服务国家重大战略需求具有重要意义。
项目提名材料齐全、规范,经完成单位公示,无知识产权纠纷,人员排序无争议,符合陕西省科学技术奖提名条件。提名该项目为陕西省科学技术进步奖二等奖。 |
| 项目简介: | 
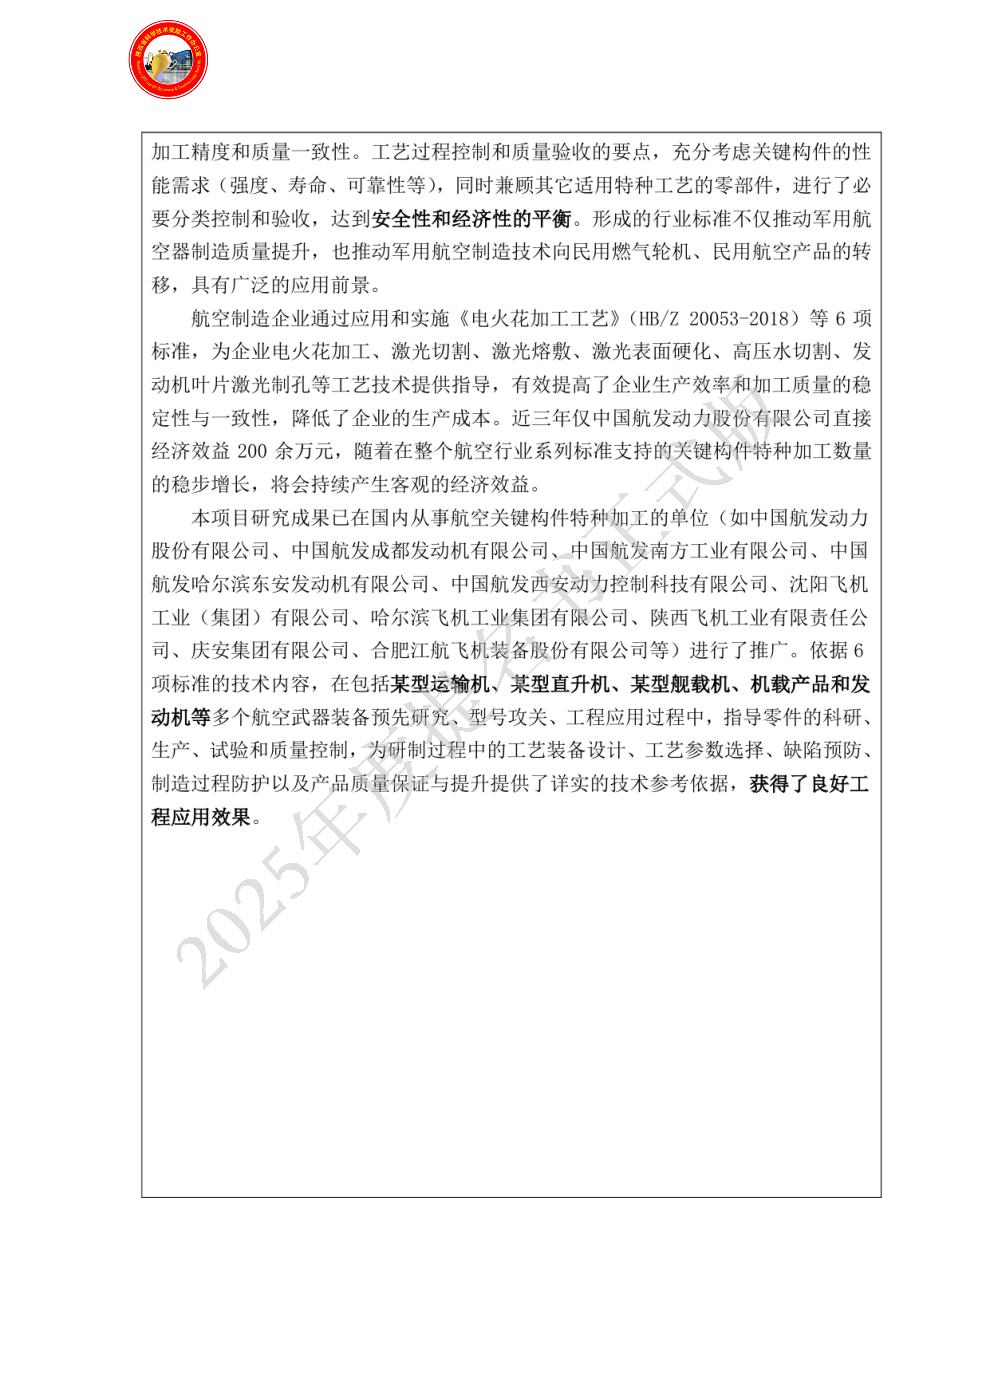
|
| 客观评价: | 
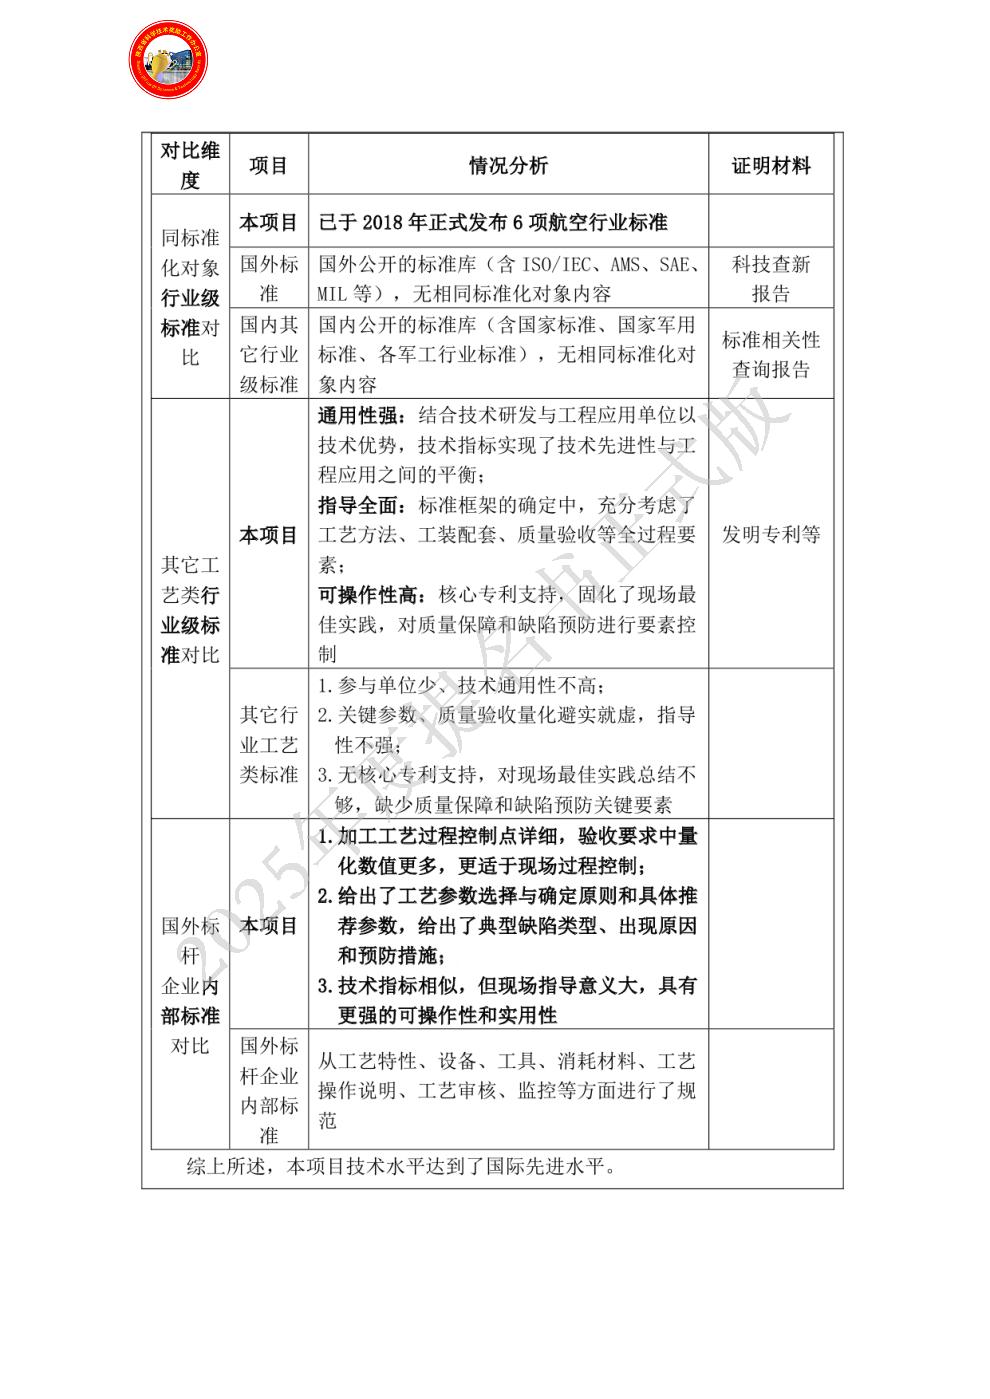
|
| 应用情况和效益: | 

|
| 主要知识产权和标准规范等目录: |  |
| 主要完成人: | - 姓名:王斑
排名:1
行政职务:无
技术职称:副教授
工作单位:西北工业大学
对本项目技术创造性贡献:项目负责人,负责项目架构设计与总体把关,对创新点1、2、3作出重要贡献:牵头设计了误差包络自适应调整的预设性能控制方法(创新点1);构建了复合分层主动抗扰控制技术(创新点2);提出了模型预测迭代优化着陆导引技术(创新点3)。组织完成了垂直起降固定翼无人机高可靠飞行控制系统研发、试验及应用。支撑材料:必备附件1-1、1-2、1-3,其他附件2-1、2-2、2-3、2-4、2-12。
曾获国家科技奖励情况:[1] 2025年,低空复杂环境下无人机轨迹高效优化与精确跟踪关键技术,陕西省航空学会科学技术一等奖,排名第2。 - 姓名:薛向宏
排名:2
行政职务:系副主任
技术职称:副教授
工作单位:西安理工大学
对本项目技术创造性贡献:对创新点1、2、3作出重要贡献:提出了机理分析与数据驱动融合的气动模型修正方法,发明了多源数据融合角加速度信号估计技术(创新点1);构建了闭环系统微小故障智能诊断方法(创新点2);提出了相对位姿鲁棒估计与动态校正方法,参与高海况动平台安全降落飞行试验验证(创新点3)。支撑材料:其他附件1-1、1-2、1-3、1-6、2-13。
曾获国家科技奖励情况:无 - 姓名:陈超波
排名:3
行政职务:院长
技术职称:教授
工作单位:西安工业大学
对本项目技术创造性贡献:对创新点1、2、3作出重要贡献:参与误差包络自适应调整的预设性能控制方法设计,参与高高原环境模式平滑切换飞行试验验证(创新点1);发明了双环自适应抗扰调控技术(创新点2);设计了多目协同与惯性传感跨模态特征融合方法(创新点3)。支撑材料:其他附件1-1、1-2、1-3、2-11。
曾获国家科技奖励情况:无 - 姓名:钱富才
排名:4
行政职务:无
技术职称:教授
工作单位:西安理工大学
对本项目技术创造性贡献:对创新点1、2作出重要贡献:参与异构执行器自适应动态控制分配技术设计,参与高高原环境模式平滑切换飞行试验验证(创新点1);发明了主动学习对偶控制方法,构建了基于注意力机制的特征增强网络,参与强风扰/故障下高可靠飞行控制试验验证(创新点2)。支撑材料:其他附件1-1、1-2、1-3、2-12。
曾获国家科技奖励情况:[1] 2009年,复杂系统的建模、优化与控制理论研究及应用,陕西省科学技术一等奖,排名第4。
[2] 2005年,变电站绝缘子污秽在线检测系统,陕西省科学技术二等奖,排名第7。
[3] 2022年,基于大数据挖掘分析的在轨航天器安全管控关键技术,陕西省科学技术三等奖,排名第2。 - 姓名:曹正阳
排名:5
行政职务:型号总师
技术职称:研究员
工作单位:西安爱生无人机技术有限公司
对本项目技术创造性贡献:对创新点1、3作出重要贡献:发明了异构执行器自适应动态控制分配技术,参与高高原环境模式平滑切换飞行试验验证(创新点1);参与模型预测迭代优化着陆导引技术设计(创新点3)。负责本项目整体技术在ASN-218、LQ-150等垂直起降固定翼无人机上的推广应用。支撑材料:其他附件1-2、2-5、2-6。
曾获国家科技奖励情况:[1] 2025年,低空复杂环境下无人机轨迹高效优化与精确跟踪关键技术,陕西省航空学会科学技术一等奖,排名第5。 - 姓名:饶丹
排名:6
行政职务:产品线副总监
技术职称:工程师
工作单位:成都纵横自动化技术股份有限公司
对本项目技术创造性贡献:对创新点2、3作出重要贡献:参与预设时间干扰估计方法设计(创新点2);发明了价值学习驱动在线轨迹重构方法,参与高摆幅动平台虚实闭环数字试飞平台研制(创新点3)。负责本项目整体技术在CW-15/25/30/40/100系列等垂直起降固定翼无人机上的推广应用。支撑材料:其他附件1-1、2-7、2-8。
曾获国家科技奖励情况:无 - 姓名:秋晨
排名:7
行政职务:总经理
技术职称:无
工作单位:西安探索鹰航空科技有限公司
对本项目技术创造性贡献:对创新点1、2作出重要贡献:参与设计了多源数据融合角加速度信号估计技术(创新点1);参与设计了复合分层主动抗扰控制技术,参与强风扰/故障下高可靠飞行控制试验验证(创新点2)。负责本项目整体技术在FS15/20/35/60/100系列等垂直起降固定翼无人机上的推广应用。支撑材料:其他附件1-3、2-9。
曾获国家科技奖励情况:无 - 姓名:付一方
排名:8
行政职务:无
技术职称:无
工作单位:西北工业大学
对本项目技术创造性贡献:对创新点2、3作出重要贡献:发明了鲁棒增益动态调节技术(创新点2);参与价值学习驱动在线轨迹重构方法设计与高海况动平台安全降落飞行试验验证(创新点3)。参与垂直起降固定翼无人机高可靠飞行控制系统研发。支撑材料:必备附件1-1、其他附件2-1。
曾获国家科技奖励情况:无 - 姓名:赵会敏
排名:9
行政职务:无
技术职称:无
工作单位:西北工业大学
对本项目技术创造性贡献:对创新点1、2作出重要贡献:参与设计了异构执行器自适应动态控制分配技术,参与高高原环境模式平滑切换飞行试验验证(创新点1);设计了自适应容错控制重构方法(创新点2)。支撑材料:必备附件1-2、其他附件2-3、2-4。
曾获国家科技奖励情况:无 - 姓名:田力
排名:10
行政职务:无
技术职称:助理工程师
工作单位:西北工业大学
对本项目技术创造性贡献:对创新点2、3作出重要贡献:参与强风扰/故障下高可靠飞行控制试验验证(创新点2);构建了飞控与执行器硬件在环半物理仿真系统,负责高摆幅动平台虚实闭环数字试飞平台研制(创新点3)。参与垂直起降固定翼无人机高可靠飞行控制系统研发。支撑材料:其他附件2-2。
曾获国家科技奖励情况:无
|
| 主要完成单位及创新推广贡献: | - 单位名称:西北工业大学
单位贡献:西北工业大学作为项目第一完成单位,负责总体技术路线制定、关键技术攻关、试验验证测试及推广应用等工作。攻克了高海拔模式切换平滑控制技术,提出了复合分层主动抗扰控制技术与预设时间干扰估计方法,设计了模型预测迭代优化着陆导引技术,牵头构建了高摆幅动平台虚实闭环数字试飞平台,研制了无人机高可靠自主飞行控制系统,组织了项目试验验证及推广应用工作。
- 单位名称:西安理工大学
单位贡献:西安理工大学作为项目第二完成单位,负责项目多项关键技术攻关及试验验证,提出了机理分析与数据驱动融合的气动模型修正方法,发明了多源数据融合角加速度信号估计技术,设计了闭环系统微小故障智能诊断方法与主动学习对偶控制方法,构建了相对位姿鲁棒估计与动态校正方法,参与高摆幅动平台虚实闭环数字试飞平台研制,参与强风/故障下高可靠飞行控制试验验证。
- 单位名称:西安工业大学
单位贡献:西安工业大学作为第三完成单位,负责项目多项关键技术攻关及试验验证,设计了双环自适应抗扰调控技术,构建了多目协同与惯性传感跨模态特征融合方法,参与研制了高摆幅动平台虚实闭环数字试飞平台,参与高高原环境模式平滑切换飞行试验验证。
- 单位名称:成都纵横自动化技术股份有限公司
单位贡献:成都纵横自动化技术股份有限公司作为第四完成单位,负责项目关键技术攻关及推广应用工作。参与设计预设时间干扰估计方法,负责构建价值学习驱动在线轨迹重构方法,参与高海况动平台安全降落飞行试验验证,负责本项目整体技术在CW-15/25/30/ 40/100系列垂直起降固定翼无人机上的试验验证及其在测绘航测、电力巡线、应急救援等领域的推广应用。
- 单位名称:西安爱生无人机技术有限公司
单位贡献:西安爱生无人机技术有限公司作为第五完成单位,负责项目关键技术攻关及推广应用工作。发明了异构执行器自适应动态控制分配技术,参与高高原环境模式平滑切换飞行试验验证,并参与模型预测迭代优化着陆导引技术设计,负责本项目整体技术在ASN-218、LQ-150垂直起降固定翼无人机上的试验验证及其在侦察监视、巡检测绘等领域的推广应用。
- 单位名称:西安探索鹰航空科技有限公司
单位贡献:西安探索鹰航空科技有限公司作为项目第六完成单位,负责项目关键技术攻关及推广应用工作。参与多源数据融合角加速度信号估计技术、复合分层主动抗扰控制技术设计,参与强风/故障下高可靠飞行控制试验验证,参与高海况动平台安全降落飞行试验验证,负责本项目整体技术在FS15/20/35/60/100系列垂直起降固定翼无人机上的试验验证及其在应急救援、灾情侦测、通信保障、巡检搜救等领域的推广应用。
|
| 完成人合作关系说明: | 完成人合作关系说明:1
|

