| 学科专业评审组: | 机械组 | | 项目名称: | 空间机器人在轨作业高容错性探测接管控制技术 |
| 提名单位: | 中共陕西省委军民融合发展委员会办公室 |
| 提名等级: | 二等奖 |
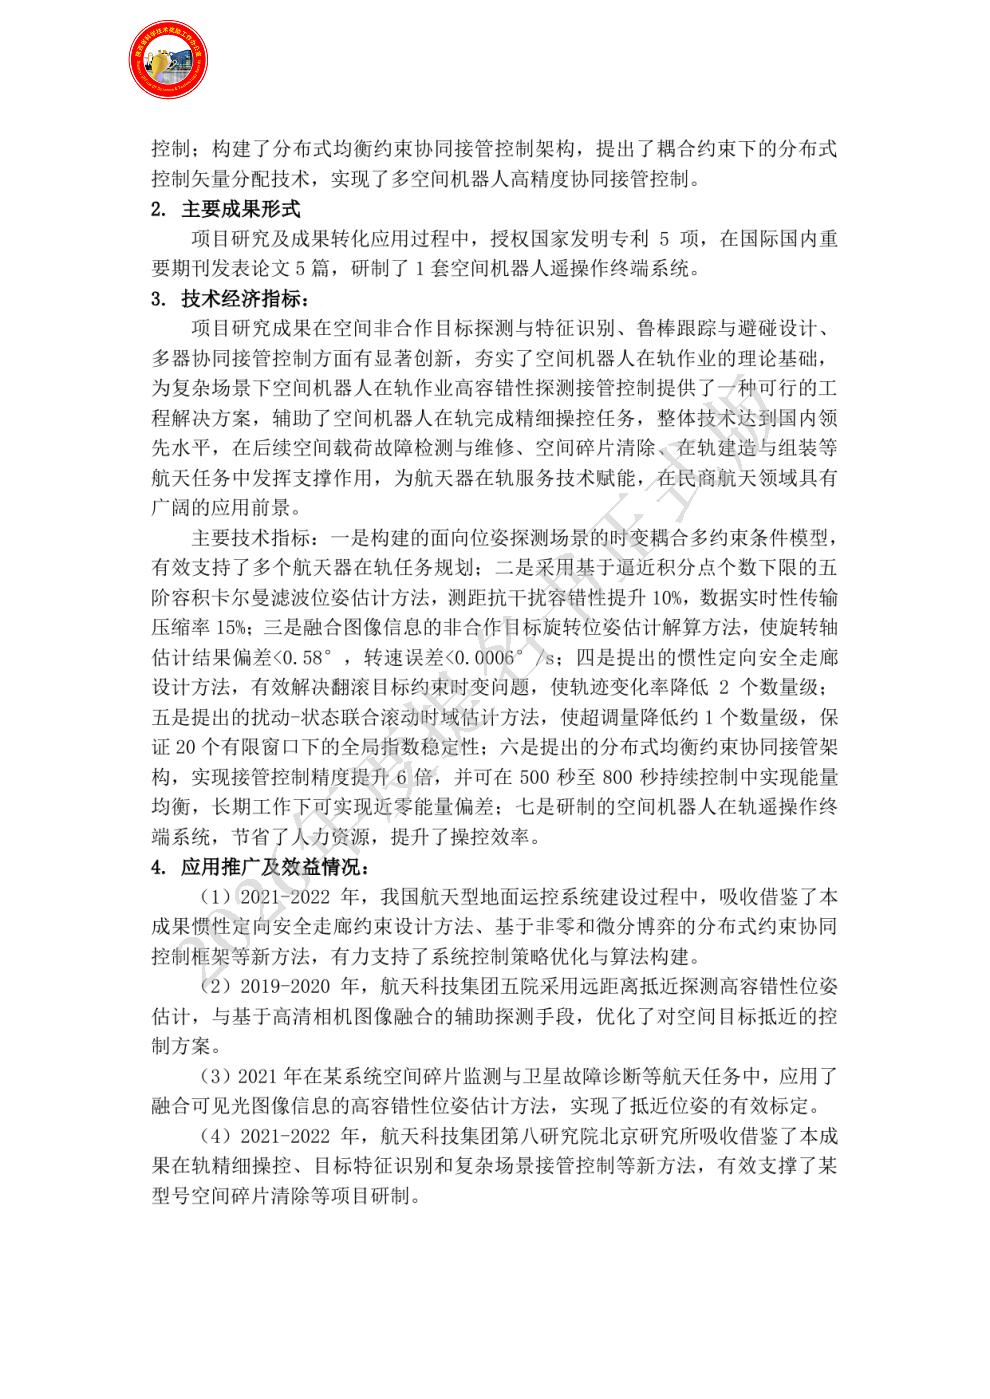
| 提名单位意见: | 该成果以空间机器人在轨作业能力建设需求为牵引,立足空间机器人在轨操控“位姿容错探测、避碰可靠跟踪、在轨精细操控”三大关键技术,在空间非合作目标探测与识别、跟踪与避碰、多器协同接管控制方面取得了原创性成果:(1)构建了面向相对位姿测量的多约束条件模型,创造性提出融合空间图像信息的非合作翻滚目标位姿估计方法,设计了逼近积分点个数下限的五阶容积卡尔曼滤波位姿修正方法,解决了跟瞄载荷失效情况下空间非合作翻滚目标安全抵近分阶规划和惯性主轴导引工程难题;(2)提出了递进式抵近安全走廊设计方法,实现了惯性定向安全走廊设计,解决了传统自然走廊不定向和椭球约束保守性过高问题;将系统状态和扰动同时纳入滚动时域状态估计框架,构建鲁棒跟踪模型预测控制器,实现了对非合作目标的高精度跟踪;(3)创新性提出了基于三元数增广矩阵的分布式拓扑描述方法,建立了组合系统完整构型描述;基于非零和微分博弈理论构建了分布式约束协同控制框架,实现了系统内的博弈稳定控制;构建了分布式均衡约束协同接管控制架构,提出了耦合约束下的分布式控制矢量分配技术,实现了多空间机器人高精度协同接管控制。
项目材料齐全、规范,经过完成单位公示,无知识产权纠纷,人员排序无争议,符合陕西省科学技术进步奖推荐条件,提名该项目为陕西省科学技术进步奖贰等奖。
|
| 项目简介: | 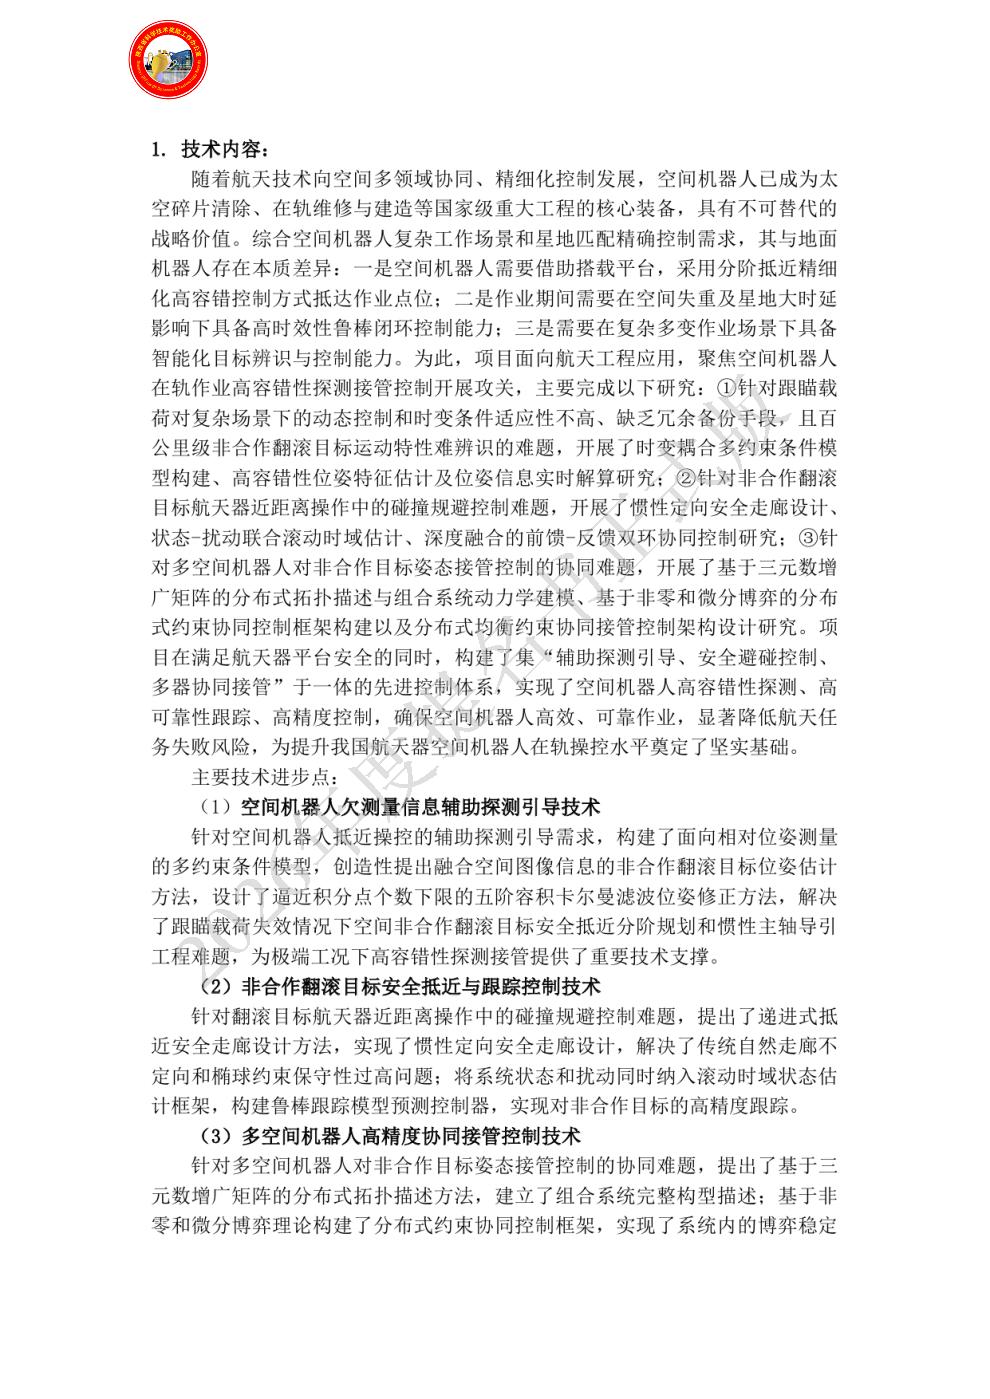
|
| 客观评价: | 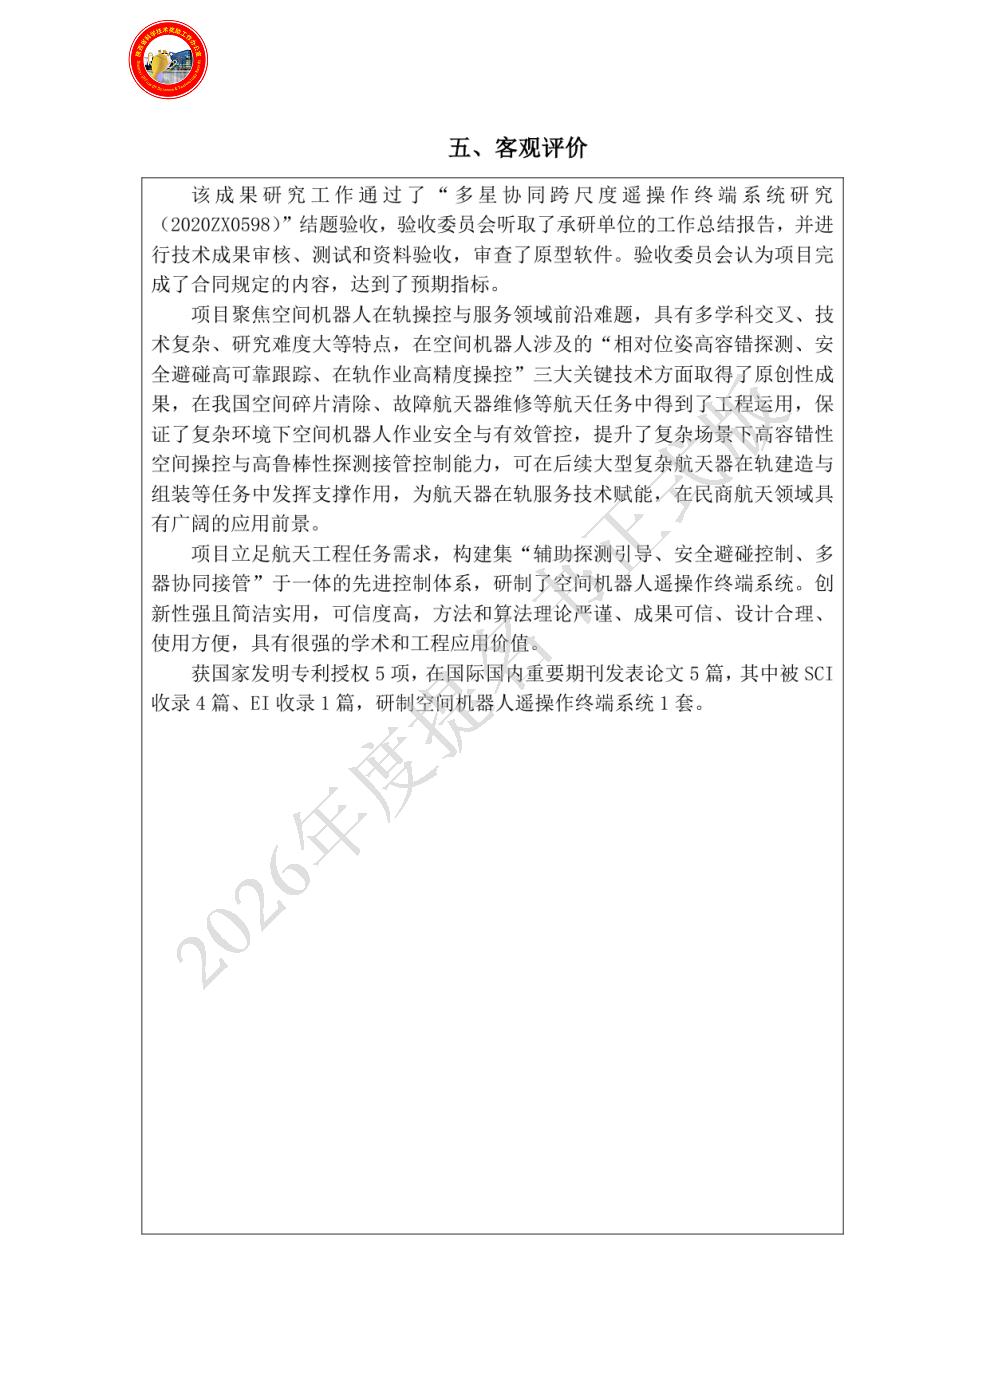
|
| 应用情况和效益: |  |
| 主要知识产权和标准规范等目录: | 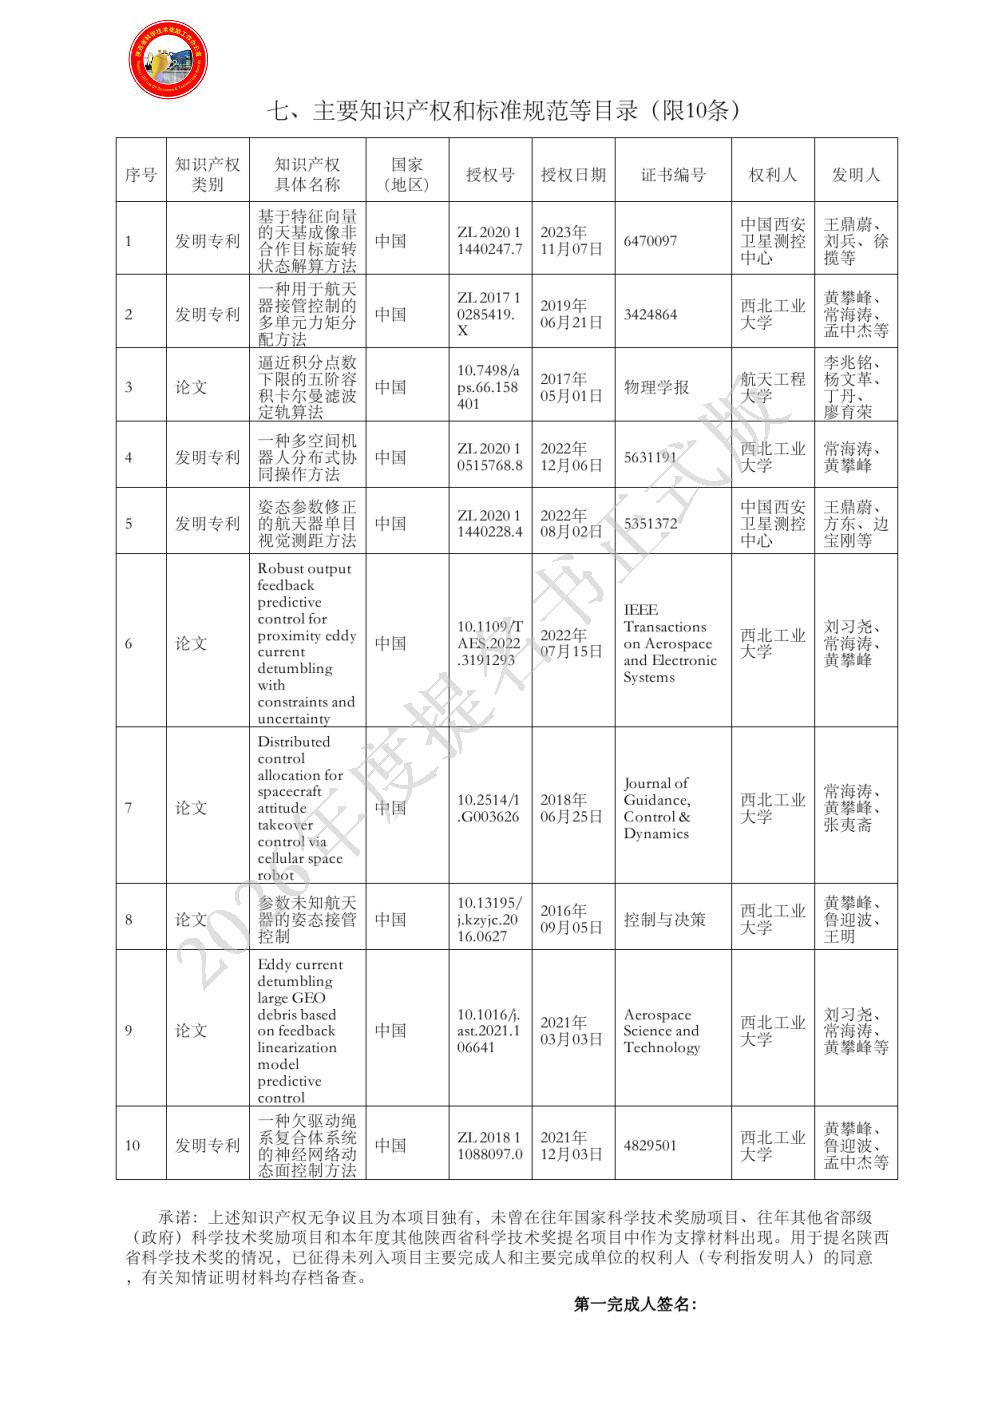 |
| 主要完成人: | - 姓名:边宝刚
排名:1
行政职务:无
技术职称:正高级工程师
工作单位:中国西安卫星测控中心
对本项目技术创造性贡献:项目负责人,负责总体技术方案和技术路线制定、组织关键技术攻关,并具体完成了位姿有效测量的多约束条件模型构建、惯性定向安全走廊设计。对该项目创新点的第1、2项做出了创造性贡献。
曾获国家科技奖励情况:2022年,基于大数据挖掘分析的在轨航天器安全管控关键技术获陕西省科学技术进步三等奖(证书号2022-J-224836-3-R04),排名第四。 - 姓名:常海涛
排名:2
行政职务:无
技术职称:副教授
工作单位:西北工业大学
对本项目技术创造性贡献:提出了递进式抵近安全走廊设计方法,解决了传统自然走廊不定向和椭球约束保守性过高问题;通过设计鲁棒跟踪模型预测控制器,实现非合作目标的高精度跟踪。提出了基于三元数增广矩阵的分布式拓扑描述方法,建立了完整构型信息的多器与非合作目标组合系统动力学模型;构建了基于非零和微分博弈理论的分布式约束协同控制框架,攻克了多约束耦合下的分布式控制矢量分配技术瓶颈,实现了约束条件下的非合作目标高精度接管控制。对该项目创新点的第2、3项做出了创造性贡献。
曾获国家科技奖励情况:2019年,星载绳系操控技术获国防技术发明二等奖(证书号2019GFFMJ2023-R05),排名第五。 - 姓名:王斌
排名:3
行政职务:无
技术职称:副教授
工作单位:中国人民解放军军事航天部队航天工程大学
对本项目技术创造性贡献:构建了基于目标特征的位姿估计容积卡尔曼滤波器,提出了一种新的逼近容积点个数理论下限的五阶容积卡尔曼滤波算法,所需的容积点个数仅比理论下限多一个,在提高滤波估计精度的同时压缩了计算量,提高算法应用实时性,对创新点1有突出贡献。
曾获国家科技奖励情况:无 - 姓名:李剑锋
排名:4
行政职务:无
技术职称:正高级工程师
工作单位:中国西安卫星测控中心
对本项目技术创造性贡献:在《空间机器人在轨作业高容错性探测接管控制技术》项目中承担了复杂空间环境条件模型建立、旋转运动特性数据分析与位姿估计;开展了相关机器人在轨控制工程试验项目。对该项目创新点的第1、3项做出了创造性贡献。
曾获国家科技奖励情况:无 - 姓名:李阳鹏
排名:5
行政职务:无
技术职称:工程师
工作单位:中国西安卫星测控中心
对本项目技术创造性贡献:在《空间机器人在轨作业高容错性探测接管控制技术》项目中参与了模型及算法的仿真验证;开展了相关机器人在轨控制工程试验项目。对该项目创新点的第1、2项做出了创造性贡献。
曾获国家科技奖励情况:无 - 姓名:鲁迎波
排名:6
行政职务:无
技术职称:副教授
工作单位:西北工业大学
对本项目技术创造性贡献:建立了完整构型信息的多器与非合作目标组合系统动力学模型;提出并完善了分布式均衡约束协同接管控制架构,帮助实现了约束条件下的非合作目标高精度接管控制。对该项目创新点的第3项做出了创造性贡献。
曾获国家科技奖励情况:无 - 姓名:王鼎蔚
排名:7
行政职务:无
技术职称:工程师
工作单位:中国西安卫星测控中心
对本项目技术创造性贡献:在《空间机器人在轨作业高容错性探测接管控制技术》项目中负责了非合作目标旋转位姿估计方法研究与算法设计,参与了模型及算法的仿真验证。对该项目创新点的第1项做出了创造性贡献。
曾获国家科技奖励情况:无 - 姓名:夏长峰
排名:8
行政职务:无
技术职称:工程师
工作单位:中国西安卫星测控中心
对本项目技术创造性贡献:在《空间机器人在轨作业高容错性探测接管控制技术》项目中参与了形成组合体控制模型构建及算法的仿真验证;开展了相关机器人在轨控制工程试验项目。对该项目创新点的第1、3项做出了创造性贡献。
曾获国家科技奖励情况:无 - 姓名:李兆铭
排名:9
行政职务:无
技术职称:教授
工作单位:中国人民解放军军事航天部队航天工程大学
对本项目技术创造性贡献:构建了基于目标特征的位姿估计容积卡尔曼滤波器,提出了一种新的逼近容积点个数理论下限的五阶容积卡尔曼滤波算法,所需的容积点个数仅比理论下限多一个,在提高滤波估计精度的同时压缩了计算量,提高算法应用实时性;提出了一种高鲁棒性改进强跟踪容积卡尔曼滤波算法,次优渐消因子计算方法将容积点的计算次数从三次减少为两次,实现了对系统模型建模误差的高鲁棒性估计。对该项目创新点的第1项做出了创造性贡献。
曾获国家科技奖励情况:无 - 姓名:张广兆
排名:10
行政职务:无
技术职称:工程师
工作单位:中国西安卫星测控中心
对本项目技术创造性贡献:在《空间机器人在轨作业高容错性探测接管控制技术》项目中参与了模型及算法的评估;开展了相关机器人在轨控制工程测试。对该项目创新点的第1、2项做出了创造性贡献。
曾获国家科技奖励情况:无
|
| 主要完成单位及创新推广贡献: | - 单位名称:中国西安卫星测控中心
单位贡献: 立足承担实施各类航天任务工程经验积累优势,针对空间机器人抵近作业的辅助探测引导需求,中国西安卫星测控中心牵头组织项目组开展联合攻关,提供了测控数传技术装备、人力资源、仿真验证平台和任务实施环境支持,重点突破了面向位姿探测场景的多约束复杂条件模型构建和高容错性位姿估计方法等关键技术,为空间机器人对非合作目标抵近操控实施任务规划提供了模型支撑;提出基于连续图像信息的目标旋转状态解算方法,实现了空间机器人跟瞄系统的抵近参数快速标定,有效解决了百公里级空间机器人远距离导引路径规划工程实现难的问题。同时,推动成果在我国在轨服务、空间碎片清除等航天任务中实现工程应用,有效提升了我国空间机器人空间作业能力。
- 单位名称:西北工业大学
单位贡献: 提出了面向博弈的在轨作业任务规划算法与策略集,设计了自主精细控制静态规划调度、动态规划调度、自主协同任务规划和容错规划等算法;设计了一套空间精细控制实时控制语言,构建了空间机器人作业建模、规划、调度、执行于一体的任务规划系统,提升了在线规划的实时性和容错性。针对空间机器人机械臂运动过程中平台控制稳定度和控制精度变差的问题,设计了一种基于干扰观测器的自适应积分滑模姿态控制方法,利用干扰观测器对平台执行机构干扰力矩进行预测,并通过前馈控制进行补偿,同时利用自适应积分滑模控制算法减小了精细控制造成的不确定影响,实现了对平台的鲁棒控制。
- 单位名称:中国人民解放军军事航天部队航天工程大学
单位贡献: 搭建了空间机器人作业规划系统框架,构建了基于目标特征的位姿估计容积卡尔曼滤波器,提出了一种新的逼近容积点个数理论下限的五阶容积卡尔曼滤波算法,所需的容积点个数仅比理论下限多一个,在提高滤波估计精度的同时压缩了计算量,提高算法应用实时性;提出了一种高鲁棒性改进强跟踪容积卡尔曼滤波算法,次优渐消因子计算方法将容积点的计算次数从三次减少为两次,实现了对系统模型建模误差的高鲁棒性估计。
|
| 完成人合作关系说明: | 完成人合作关系说明:1
|

