| 学科专业评审组: | 机械组 | | 项目名称: | 非结构化场景下多机器人视控协同作业系统关键技术及应用 |
| 提名单位: | 西安市人民政府 |
| 提名等级: | 三等奖 |
| 提名单位意见: | 该项目紧扣我国智能制造转型升级与高端装备国产化创新的重大战略需求,针对传统单机器人作业柔性不足、效率偏低、非结构化复杂工况适配性差,以及多机协同精度低、模块割裂、联动滞后等行业共性技术瓶颈,开展视控协同一体化核心技术攻关与工程化应用。项目创新构建高精度视觉感知、智能协同决策、闭环精准操控一体化多机器人作业技术体系,突破传统系统各模块独立割裂的技术壁垒,实现多机器人动态适配、精准联动、自主作业的智能化升级,有效弥补了非结构化场景多机器人柔性作业的技术短板,核心作业效率提升40%、协同控制精度提升30%,大幅提升复杂工业场景适配能力。项目技术落地性与产业化价值极强,已完成系列核心授权专利的完整成果转化。依托陕西维视智造科技有限公司实现技术落地与产业化应用,完成装备定型与批量投产,成功应用于高端装配、工业检测等多个工业场景。项目落地后有效帮助企业精简人工流程、降低生产运维成本、提升产品良品率,累计实现稳定增收降本,取得了良好的经济效益,同时为区域智能制造产业升级提供了优质落地示范案例。该项目提升了我国高端机器人装备自主可控能力与市场核心竞争力,产业赋能与社会价值显著。项目整体技术创新性强、量化指标先进、工程应用成效丰硕,整体技术达到国内先进水平,其中多机器人视控深度融合协同技术处于国内领先水平,完全符合科学技术进步奖评选标准。
同意推荐该项目申报科学技术进步三等奖。
|
| 项目简介: | 
|
| 客观评价: | 
|
| 应用情况和效益: | 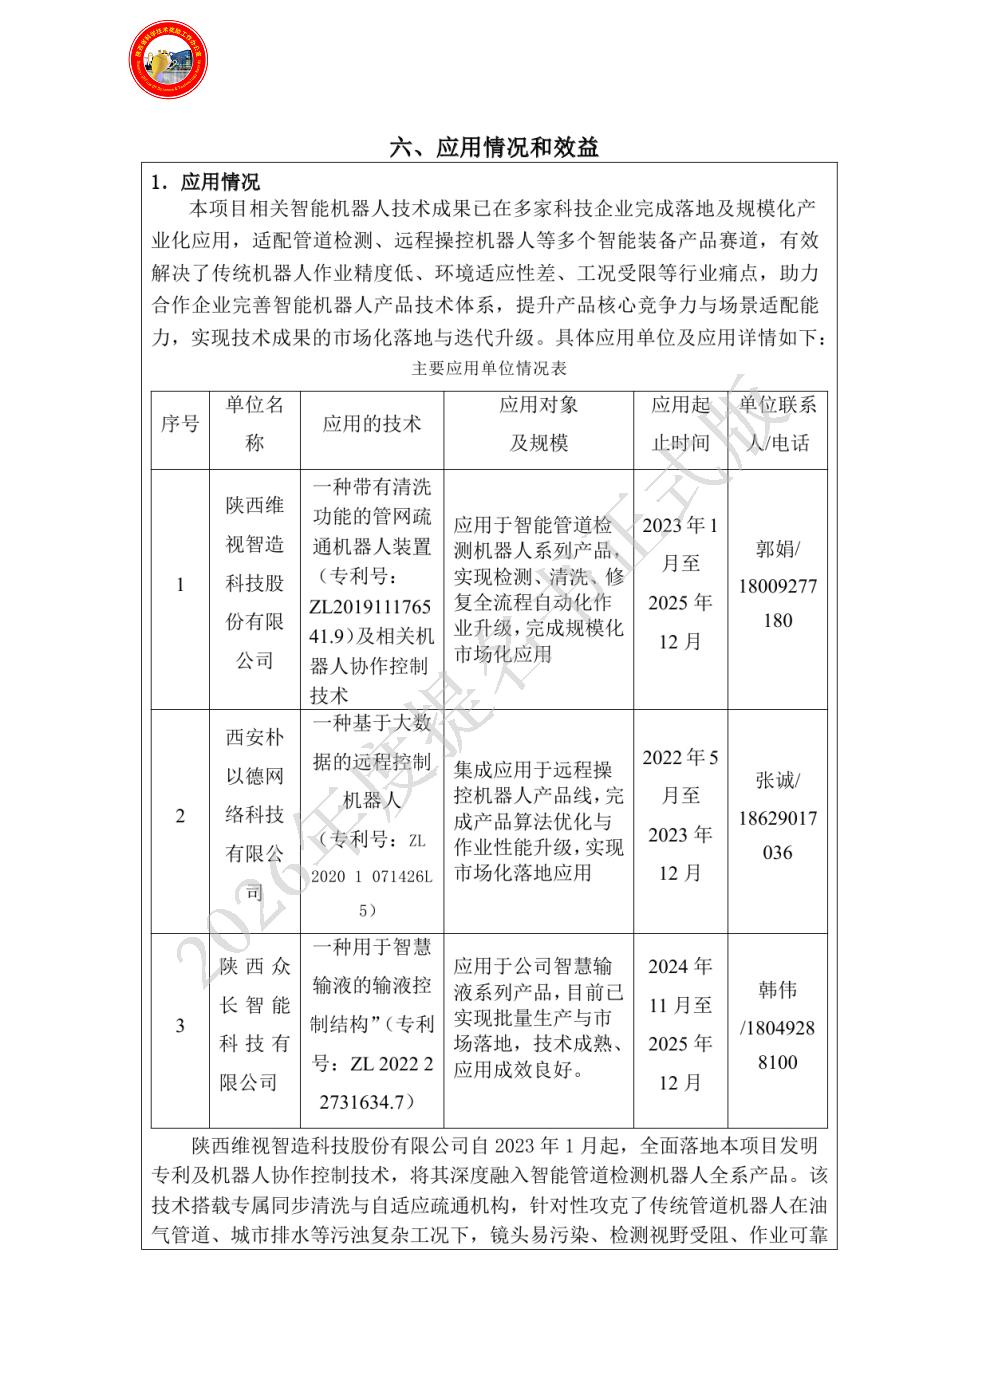
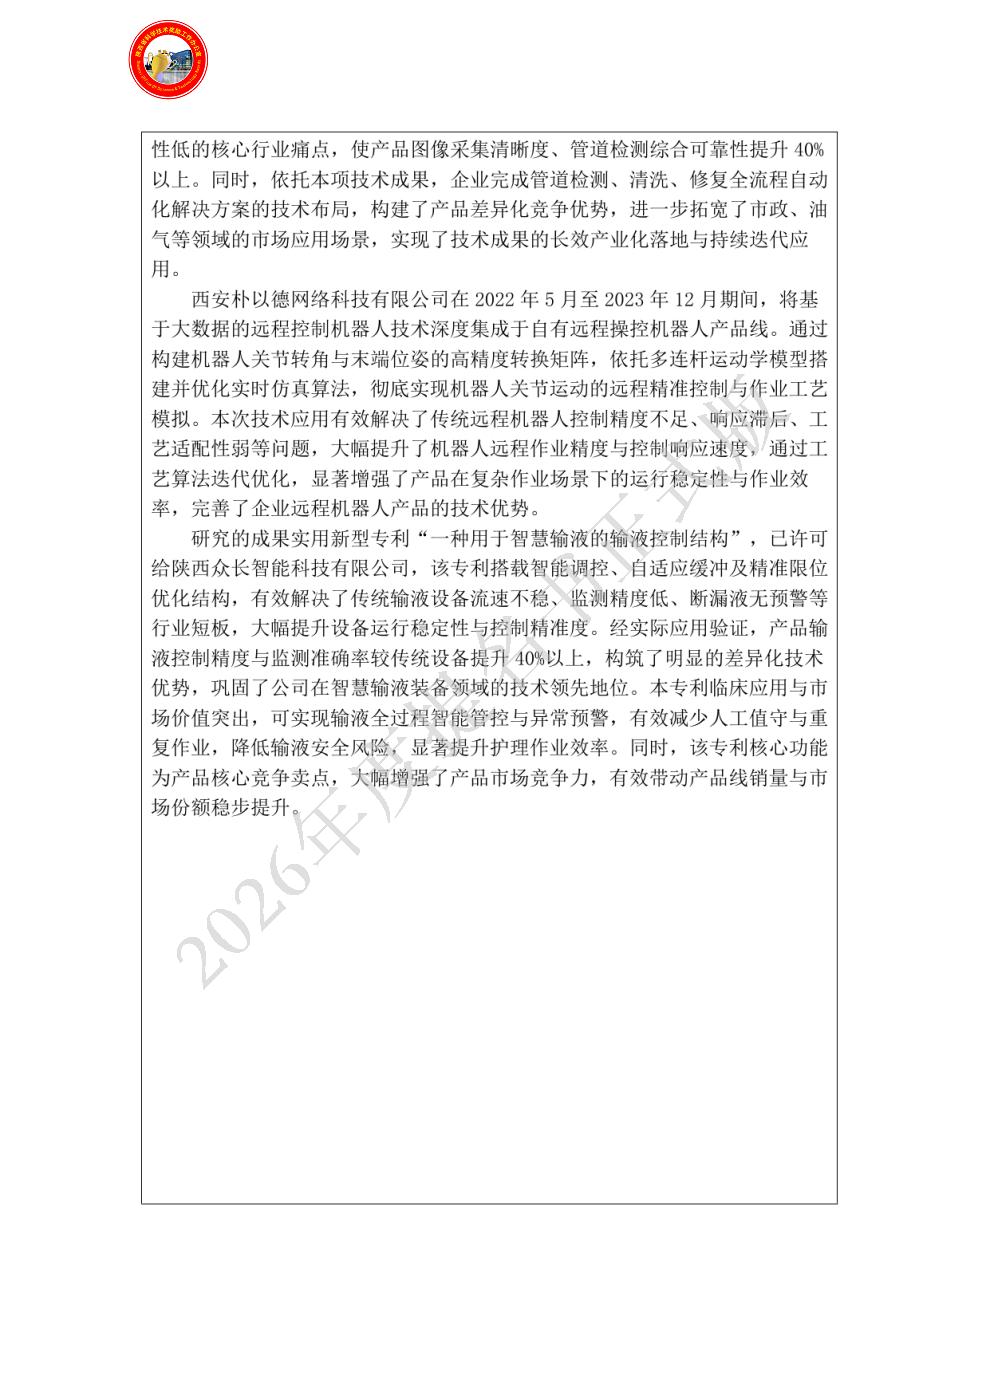
|
| 主要知识产权和标准规范等目录: | 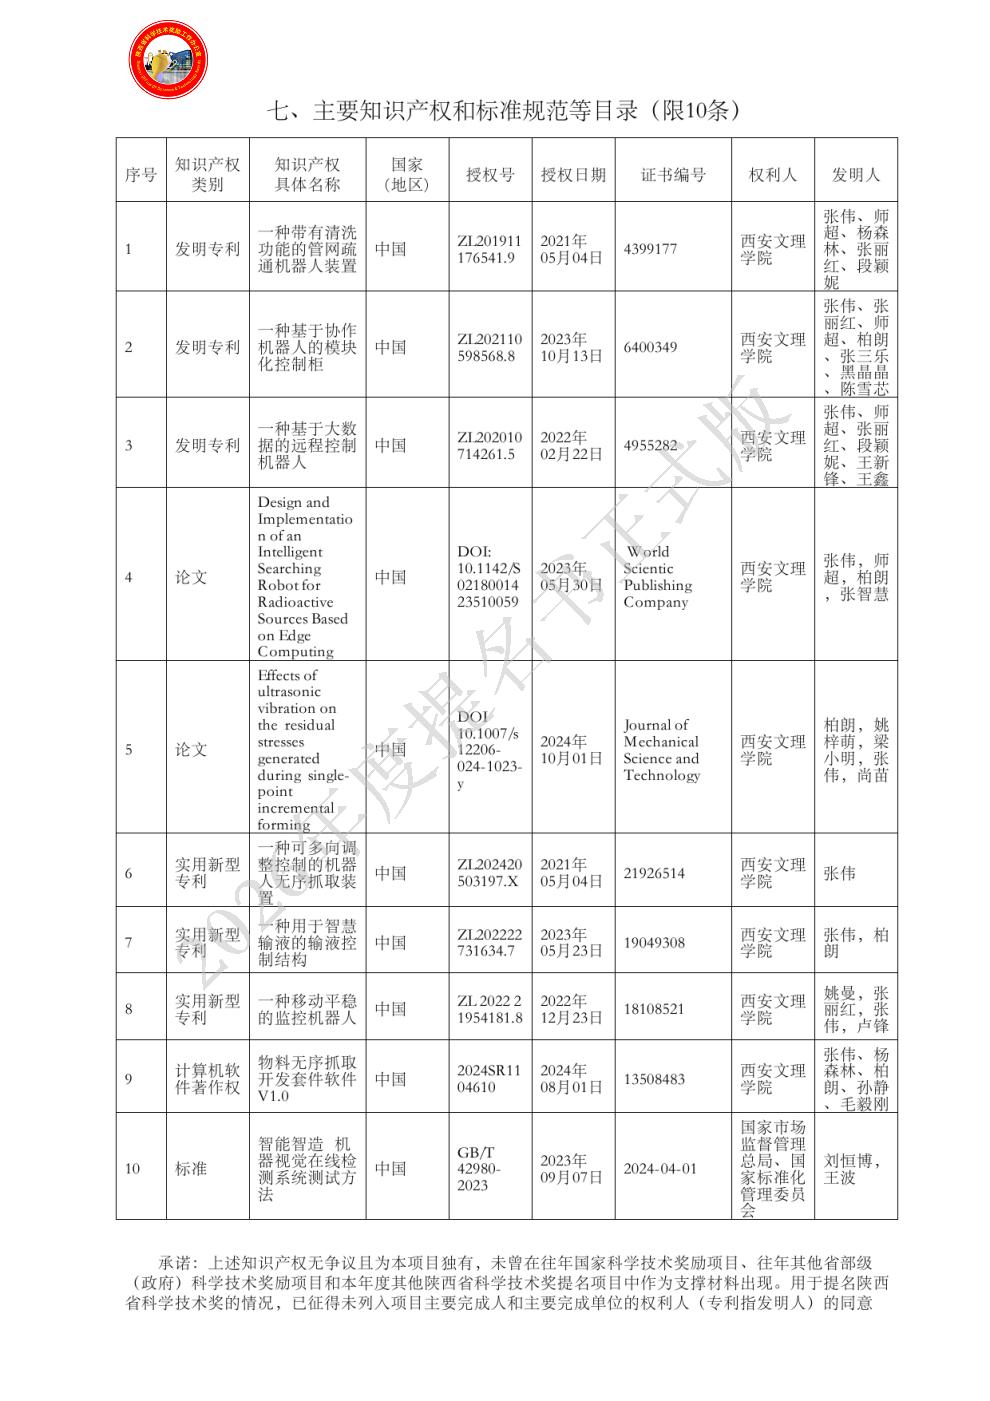
|
| 主要完成人: | - 姓名:张伟
排名:1
行政职务:无
技术职称:教授
工作单位:西安文理学院
对本项目技术创造性贡献:作为本成果第一完成人,全面牵头项目总体研发与统筹推进,主导确立技术攻关核心路线,统筹团队分工协作,全程把控研发实施进度与质量标准。核心主导机器视觉软硬件一体化无序抓取、多机器人高精度协同运动控制、分布式远程协同控制架构及系统高可靠性配套四大关键技术研发,突破非结构化场景作业多项行业瓶颈,牵头完成核心算法迭代优化与硬件装置创新设计。
同时负责牵头推进校企成果转化,促成技术在多家企业产业化应用并创造显著经济效益。统筹成果性能测试、科技评价、查新登记等全流程工作。
证明材料附件:(一)1-1,1-2,1-3,(二)1-1,1-2,1-3,1-4,2-1,2-2,2-3
曾获国家科技奖励情况: - 姓名:杨森林
排名:2
行政职务:教学副院长
技术职称:教授
工作单位:西安文理学院
对本项目技术创造性贡献:
1.负责项目机器视觉检测环节的技术研发,主导3D机器视觉与机器人抓取系统的融合方案设计,完成视觉感知模块的算法优化与功能迭代;
2.参与项目整体技术路线规划与论证,协同完成多机器人协同作业系统总体方案设计,配合核心控制算法的仿真验证与性能测试,保障视觉感知与运动控制模块的适配性、实时性与运行稳定性;
3.参与项目核心知识产权申报工作,参与物料无序抓取开发套件相关软件著作权的研发与文本撰写。
证明材料附件:(二)1-1,2-1
曾获国家科技奖励情况: - 姓名:柏朗
排名:3
行政职务:无
技术职称:讲师
工作单位:西安文理学院
对本项目技术创造性贡献:1.参与机器人机械装置的结构设计与研发,解决机构全域位姿调整精度、复杂管道自适应转向、防护结构密封等技术难题;
2.参与机器人执行机构的运动学仿真与力学性能校核,优化机构轻量化设计与极端环境适配性;
3.参与项目核心知识产权与学术成果产出。
证明材料附件:(一)1-1(二)1-2,1-3
曾获国家科技奖励情况: - 姓名:李国柱
排名:4
行政职务:无
技术职称:教授
工作单位:西安文理学院
对本项目技术创造性贡献:1.完成有限元计算与层析成像融合的极端环境场域反演算法研发,完成算法理论推导、模型构建与仿真验证,破解传统算法反演精度不足、收敛速度慢、受初始模型影响大的技术瓶颈;
2.参与机器视觉图像处理模块的技术研发,配合完成复杂场景下图像降噪、特征提取与目标识别算法的优化迭代,提升非结构化环境中视觉感知的稳定性与抗干扰能力;
3.与项目核心学术成果体系构建,完成实验数据校核与成果梳理。
证明材料附件:(二)2-2
曾获国家科技奖励情况: - 姓名:郭亚丽
排名:5
行政职务:无
技术职称:副教授
工作单位:西安文理学院
对本项目技术创造性贡献:1.参与多机器人协同作业系统智能控制与电气控制技术研发,优化复杂工况下电气系统的运行稳定性与环境适配性;
2.参与控制算法的建模仿真与实验验证,开展多组复杂扰动工况下的系统稳定性验证;
3.参与项目知识产权与学术成果体系构建。
证明材料附件:(二)1-1,1-2
曾获国家科技奖励情况: - 姓名:毛毅刚
排名:6
行政职务:产品研发总监
技术职称:工程师
工作单位:陕西维视智造科技股份有限公司
对本项目技术创造性贡献:1.参与物料无序抓取开发套件软件的核心代码编写、功能迭代与工业场景适配优化;
2.参与完成产品技术升级与市场推广的技术支撑;
3.参与项目知识产权申报、科技成果评价与结题验收全流程的应用数据梳理。
证明材料附件:(二)2-1
曾获国家科技奖励情况: - 姓名:刘恒博
排名:7
行政职务:无
技术职称:工程师
工作单位:陕西维视智造科技股份有限公司
对本项目技术创造性贡献:1.参与机器人控制设备操控展示系统的研发,搭建适配多品类机器人的可视化操控交互框架;
2.参与多机器人协同运动控制算法的仿真验证与实验测试,配合完成非线性 PD 交叉耦合控制策略的工况模拟与性能调优,完成多组复杂扰动工况下的算法稳定性测试;
3.参与项目核心学术成果的梳理与撰写。
证明材料附件:(一)1-3,(二)2-1,2-2
曾获国家科技奖励情况:
|
| 主要完成单位及创新推广贡献: | - 单位名称:西安文理学院
单位贡献:在本项目科研成果推广与应用方面,西安文理学院发挥了积极主导作用,具体表现在以下七个方面。
1.为项目研究提供了良好的科研平台:“陕西省表面工程与再智造重点室”,“西安市智能增材制造重点实验室”,“陕西省机电工程训练中心”。
2.陕西省非开挖科研团队,科研创新团队。
3.为项目的完成提供了项目支持及必要的资金资助。
4.保证项目完成提供了必要的实验仪器和实验设备的支持。
5.为项目的实施提供了外界支持保障,并由学校科研处牵头与企业对接,促进了项目研究成果转化。
6.项目研发过程中,组织、协调研发人员,为项目的完成提供有力保障。
7.提供了相关实验验证所需的实验材料以及实验人员的技术支持。
总之,学校在本项目研究成果推广与应用中发挥了积极主导作用。
- 单位名称:陕西维视智造科技股份有限公司
单位贡献:在本项目科研成果研究、推广和应用方面,陕西维视智造科技股份有限公司发挥了积极的作用,具体表现在以下四个方面。
1.企业工程师参与机器视觉控制算法编写、系统工程化调试。
2.提供工业级应用场景与验证环境,完成多工况下系统性能与稳定性测试,为算法优化、硬件迭代提供实测数据支撑。
3.承接项目技术成果产业化落地,完成技术工程化适配与产品迭代升级,参与合同项目的验收。
4.推进成果市场化推广,验证了项目成果的市场价值与规模化推广潜力。
总之,陕西维视智造科技股份有限公司在本项目的研究、推广和应用中发挥了积极的作用。
|
| 完成人合作关系说明: | 完成人合作关系说明:1
|

