| 学科专业评审组: | 机械组 | | 项目名称: | 空间柔性操控的感知-规划-控制一体化关键技术及应用 |
| 提名单位: | 陕西省知识产权局 |
| 提名等级: | 二等奖 |
| 提名单位意见: | 随着空间操控任务向非结构化、精细化方向加速演进,非合作目标捕获与柔顺操作等复杂场景对在轨装备的环境适应性、作业安全性与灵巧操控能力提出了更高要求。本项目聚焦空间柔性操控核心难题,围绕“感知-规划-控制”一体化技术体系开展系统攻关,在共形传感器与柔性臂一体化设计制备、非合作目标多源协同感知与状态估计、目标自适应柔性臂运动规划、主动-被动一体的柔性捕获安全控制等方面取得系列原创成果。项目成果成功应用于面向卫星关键折展部件的柔性传感监测系统,并在“开运一号”卫星任务中得到成功应用,实现了我国航天器柔性传感系统首次在轨验证;2025年12月,研制的敏捷遥感机械臂监测系统随“中哈敏捷遥感关键载荷”顺利入轨并稳定运行,已成为中哈高质量共建“一带一路”的标志性成果。项目技术体系完整,创新性突出,关键指标达到国内先进水平,应用前景广阔。累计授权发明专利18项、软件著作权3项,发表高水平论文27篇,出版专著1部,并斩获多项国家级权威竞赛高等级奖项。整体技术成熟度高,可有效支撑我国在轨柔性服务工程应用。
提名材料齐全、规范,经完成单位公示,无知识产权纠纷,人员排序无争议,符合陕西省科学技术奖提名条件。 |
| 项目简介: | 
|
| 客观评价: | 
|
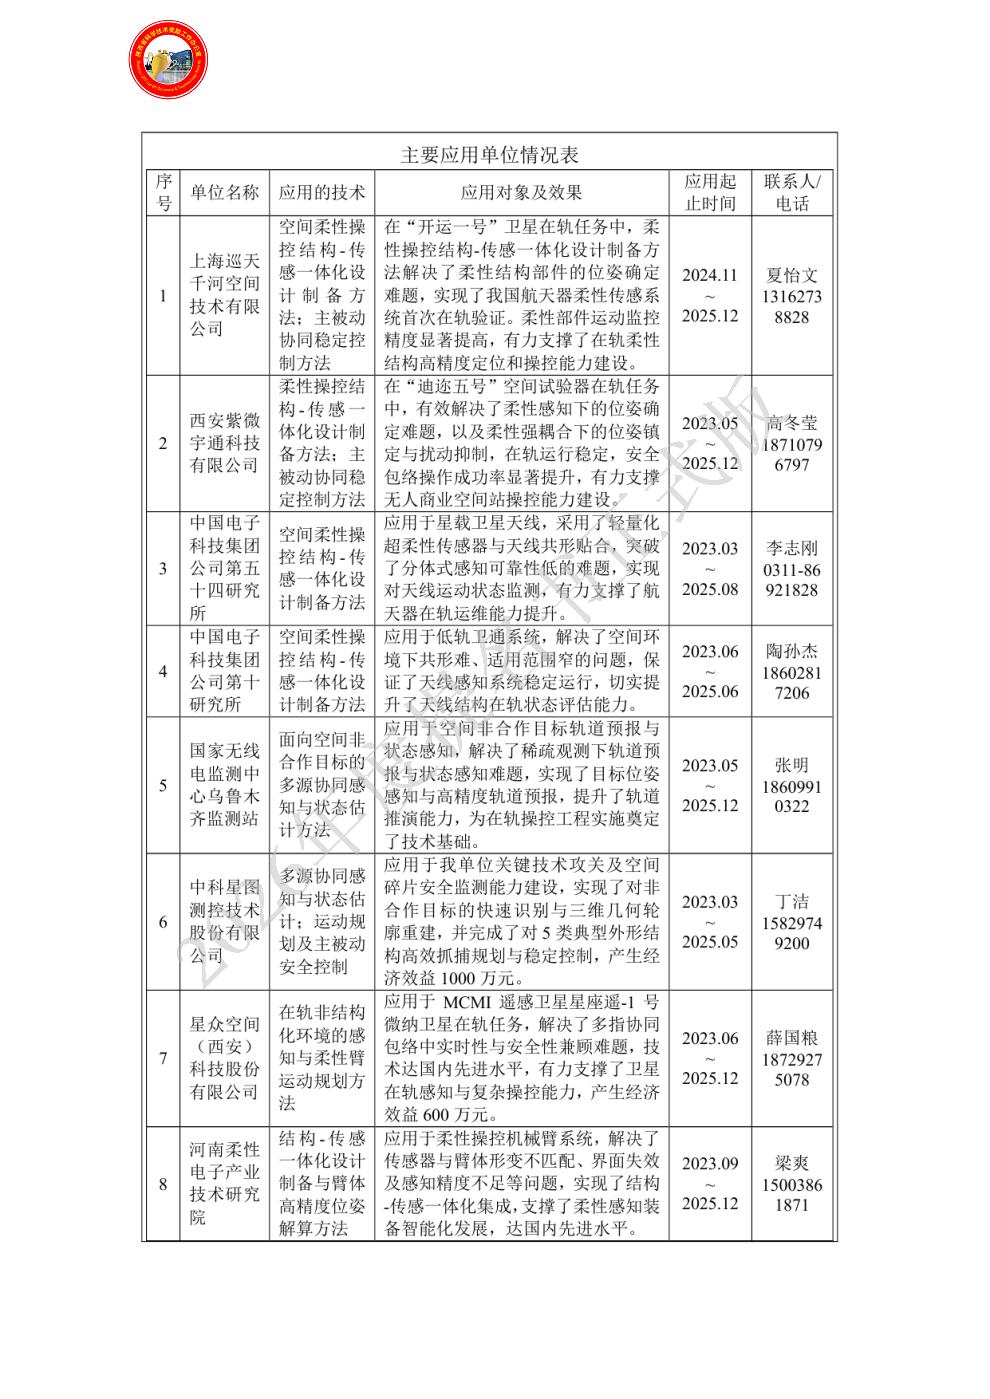
| 应用情况和效益: | 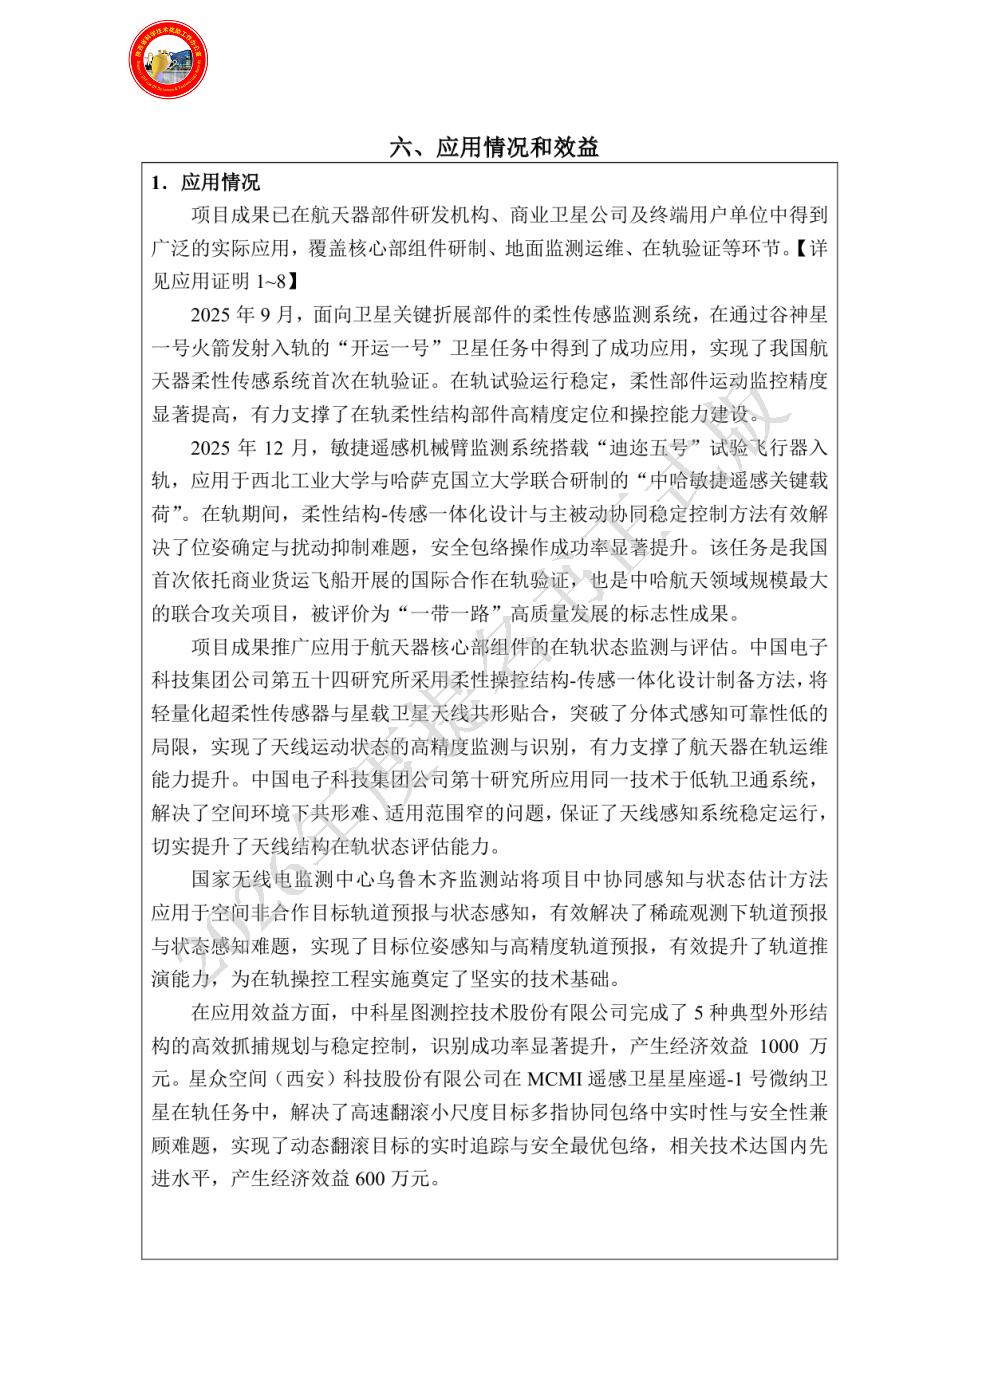
|
| 主要知识产权和标准规范等目录: | 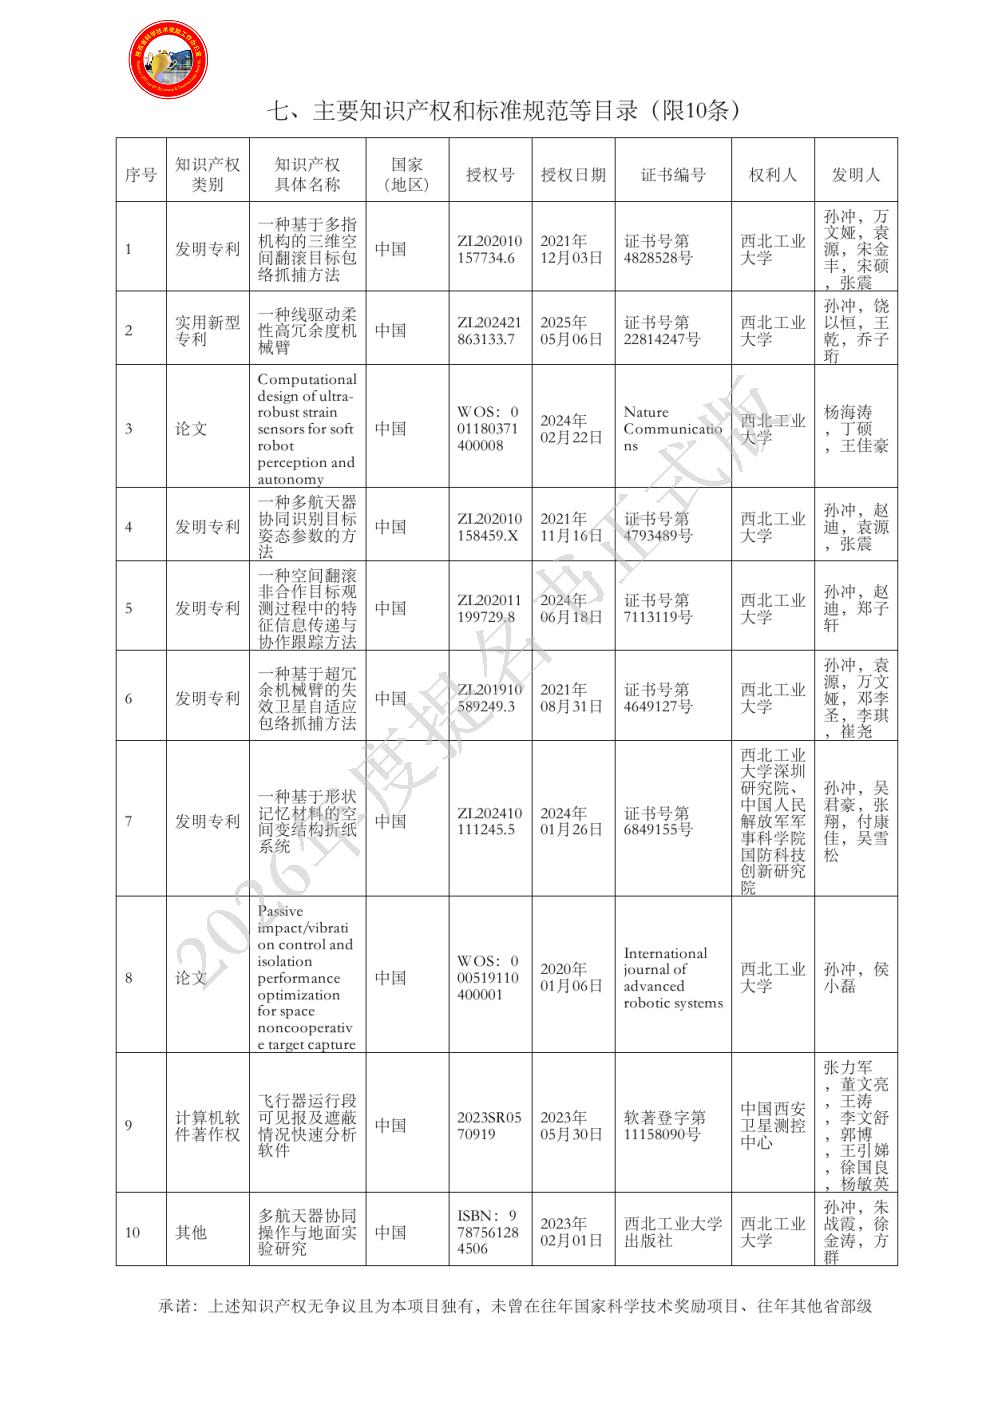
|
| 主要完成人: | - 姓名:孙冲
排名:1
行政职务:无
技术职称:副研究员
工作单位:西北工业大学
对本项目技术创造性贡献:项目负责人,牵头完成了柔性结构-传感一体化设计与制备、多源协同感知与状态估计、柔性臂运动规划、主动-被动一体的柔性捕获安全控制等关键技术攻关,对创新点1、2、3、4做出创造性贡献。证明材料见必备附件1、2,其他附件1、2、3、4、5、7。
曾获国家科技奖励情况:无 - 姓名:张力军
排名:2
行政职务:无
技术职称:高级工程师
工作单位:中国西安卫星测控中心
对本项目技术创造性贡献:项目主要完成人,重点完成了目标协同观测与多源感知估计方法研究,提出了多源信息融合的目标状态估计方法,对创新点2、3有贡献。证明材料见其他附件6、14、24。
曾获国家科技奖励情况:2020年获陕西省科技进步三等奖1项,成果名称:测控系统外测数据综合诊断技术研究及应用,证书编号:2020-J-204678-3-R03,排名第3。
2025年获陕西省科技进步一等奖1项,成果名称:失控航天器轨道姿态精准确定预测与最优恢复控制关键技术,排名第6。 - 姓名:付康佳
排名:3
行政职务:研究室副主任
技术职称:副研究员
工作单位:中国人民解放军军事科学院国防科技创新研究院
对本项目技术创造性贡献:项目主要完成人,围绕空间非结构化环境下的柔性操作技术,重点完成了柔性大变形操控结构设计及运动控制方法研究,对创新点1、4有贡献。证明材料见其他附件4、其他附件11。
曾获国家科技奖励情况:无 - 姓名:万文娅
排名:4
行政职务:无
技术职称:讲师
工作单位:西安理工大学
对本项目技术创造性贡献:项目主要参与人,重点完成了面向非结构化环境的柔性操作规划与控制方法研究,对创新点3、4有贡献。证明材料见必备附件1、其他附件3。
曾获国家科技奖励情况:无 - 姓名:杨海涛
排名:5
行政职务:院长助理
技术职称:教授
工作单位:西北工业大学
对本项目技术创造性贡献:项目主要参与人,重点完成了共形传感器与柔性臂贴合的一体化设计制备及臂体高精度位姿解算方法,对创新点1有贡献。证明材料见必备附件3。
曾获国家科技奖励情况:无 - 姓名:王涛
排名:6
行政职务:无
技术职称:工程师
工作单位:中国西安卫星测控中心
对本项目技术创造性贡献:项目主要参与人,提出了多航天器协同观测与多视图几何快速重建方法,对创新点2有贡献。证明材料见其他附件6。
曾获国家科技奖励情况:无 - 姓名:李文舒
排名:7
行政职务:无
技术职称:工程师
工作单位:中国西安卫星测控中心
对本项目技术创造性贡献:项目主要参与人,参与了多源信息融合的目标状态估计方法研究,对创新点2有贡献。证明材料见其他附件6。
曾获国家科技奖励情况:无 - 姓名:徐国良
排名:8
行政职务:无
技术职称:工程师
工作单位:中国西安卫星测控中心
对本项目技术创造性贡献:项目主要参与人,参与了多源信息融合的目标状态估计方法研究,对创新点2有贡献。证明材料见其他附件6。
曾获国家科技奖励情况:无 - 姓名:郭博
排名:9
行政职务:无
技术职称:高级工程师
工作单位:中国西安卫星测控中心
对本项目技术创造性贡献:项目主要参与人,参与了多源信息融合的目标状态估计方法研究,对创新点2有贡献。证明材料见其他附件6。
曾获国家科技奖励情况:无 - 姓名:杨敏英
排名:10
行政职务:无
技术职称:工程师
工作单位:中国西安卫星测控中心
对本项目技术创造性贡献:项目主要参与人,参与了多源信息融合的目标状态估计方法研究,对创新点2有贡献。证明材料见其他附件6。
曾获国家科技奖励情况:无
|
| 主要完成单位及创新推广贡献: | - 单位名称:西北工业大学
单位贡献:针对空间柔性操控的感知-规划-控制一体化关键技术及应用项目,本单位组织成立了项目组,成功攻克了柔性结构-传感一体化设计与制备、非结构化环境目标协同感知、柔性操作规划、主动-被动一体化捕获控制与冲击振动抑制等多项关键技术。在本单位的组织和保障下,项目组构建了从柔性结构设计、协同感知、操作规划到捕获控制的全链路技术体系,相关技术成果支撑了多次在轨服务任务的地面仿真与方案论证,协调配合中华人民共和国工业和信息化部、中国日报网、中国一带一路网等主流媒体就相关事件进行了多次报道。本单位为本项目研究的顺利进行提供了非常充分的技术、设备以及研究人力支持,对创新点(1)(2)(3)(4)做出了重要贡献。
- 单位名称:中国西安卫星测控中心
单位贡献:在本单位的组织和保障下,项目组成员成功攻克了协同观测与多源感知估计方法关键技术,相关技术成果有力支撑了该项目。本单位为项目研究提供了充分的技术、设备及人力支持,对创新点(2)做出了重要贡献。
- 单位名称:中国人民解放军军事科学院国防科技创新研究院
单位贡献:在本单位的组织和保障下,围绕柔性结构设计与控制开展了仿真与实验验证,授权了相关发明专利。构建了空间柔性可操控结构一体化设计制备与控制的技术体系,相关成果支撑了多次任务方案设计与实施。本单位为本项目研究提供了充分的技术、设备及人力支持,对创新点(1)和(4)做出了重要贡献。
|
| 完成人合作关系说明: | 完成人合作关系说明:1
|

