| 学科专业评审组: | 机械组 | | 项目名称: | 泛半导体精密物料低应力搬运关键技术及应用 |
| 提名单位: | 陕西省教育厅 |
| 提名等级: | 一等奖 |
| 提名单位意见: | 该项目针对泛半导体精密物料搬运“高、准、稳、无损”的苛刻要求,通过10余年的深入研究,发明了精密物料低应力/强附着界面接触粘附方法,突破了泛半导体搬运“稳”与“无损”难兼顾的技术瓶颈;发明了精密物料界面微观接触状态原位感知方法,突破了泛半导体搬运因界面接触状态信息缺失而导致“稳”与“无损”难调控的技术瓶颈;发明了精密物料高速高精运动规划与控制方法,突破了泛半导体搬运“高”与“准”、“无损”难协同的技术瓶颈。基于上述发明建立了“末端接触粘附-界面状态感知-高速高精控制”技术体系,研制了面向高世代基板产线的系列化玻璃基板搬运机器人,开创了泛半导体精密物料搬运新模式,突破了国外对泛半导体搬运技术的长期技术封锁,实现了对进口装备的批量替代与性能超越。国际上率先实现了8.5代线与10.5代线玻璃/显示基板制造产线的量产化应用,并通过技术合作、产品供应等方式服务于京东方、彩虹液晶、虹阳显示等国内显示面板龙头企业,以及日本东京电子、韩国DAECHAN等国际行业领军企业,泛半导体精密物料搬运技术达到国际领先水平。
综上所述,该项目发明创新突出、技术难度大、应用成效卓著,实现了精密物料搬运技术源头创新与核心装备水平全面赶超,经济和社会效益显著,有力支撑了显示、半导体等战略性产业链自主可控与高质量发展。 |
| 客观评价: | 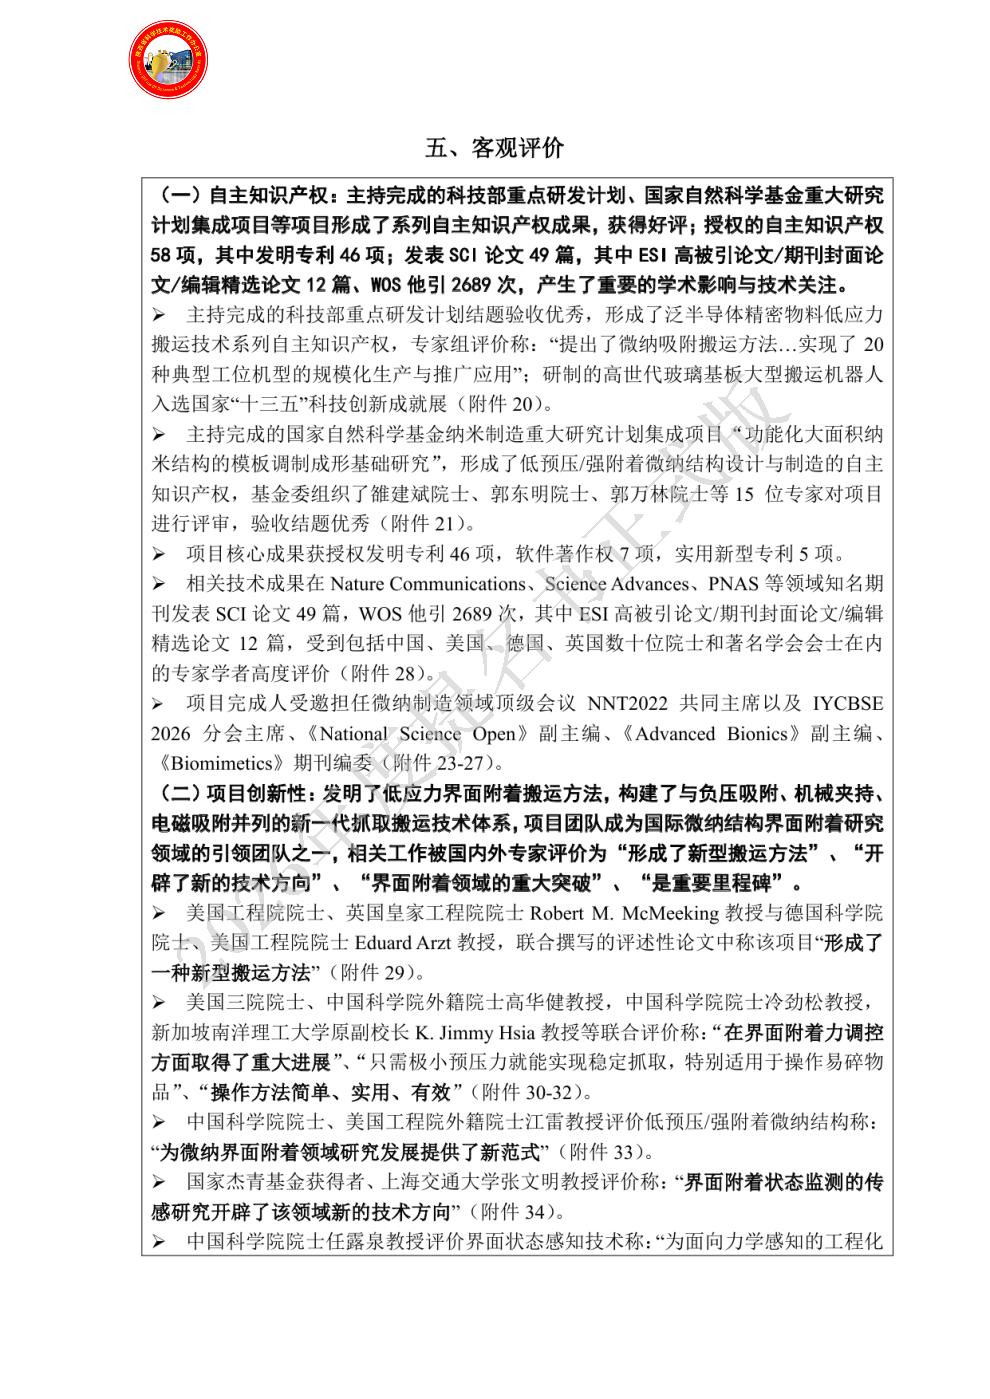
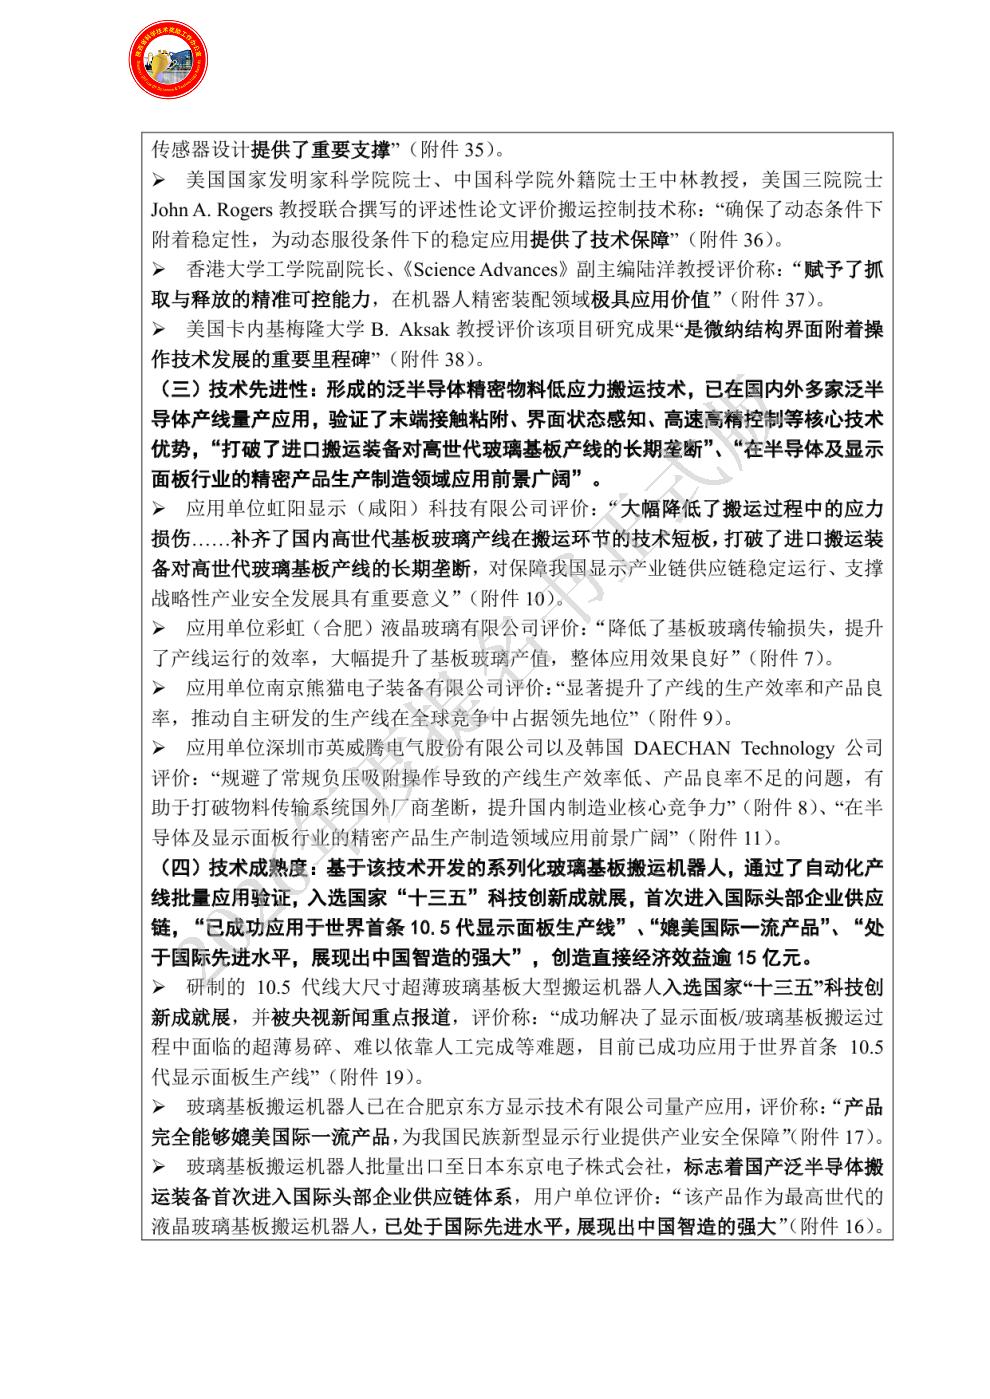
|
| 应用情况和效益: | 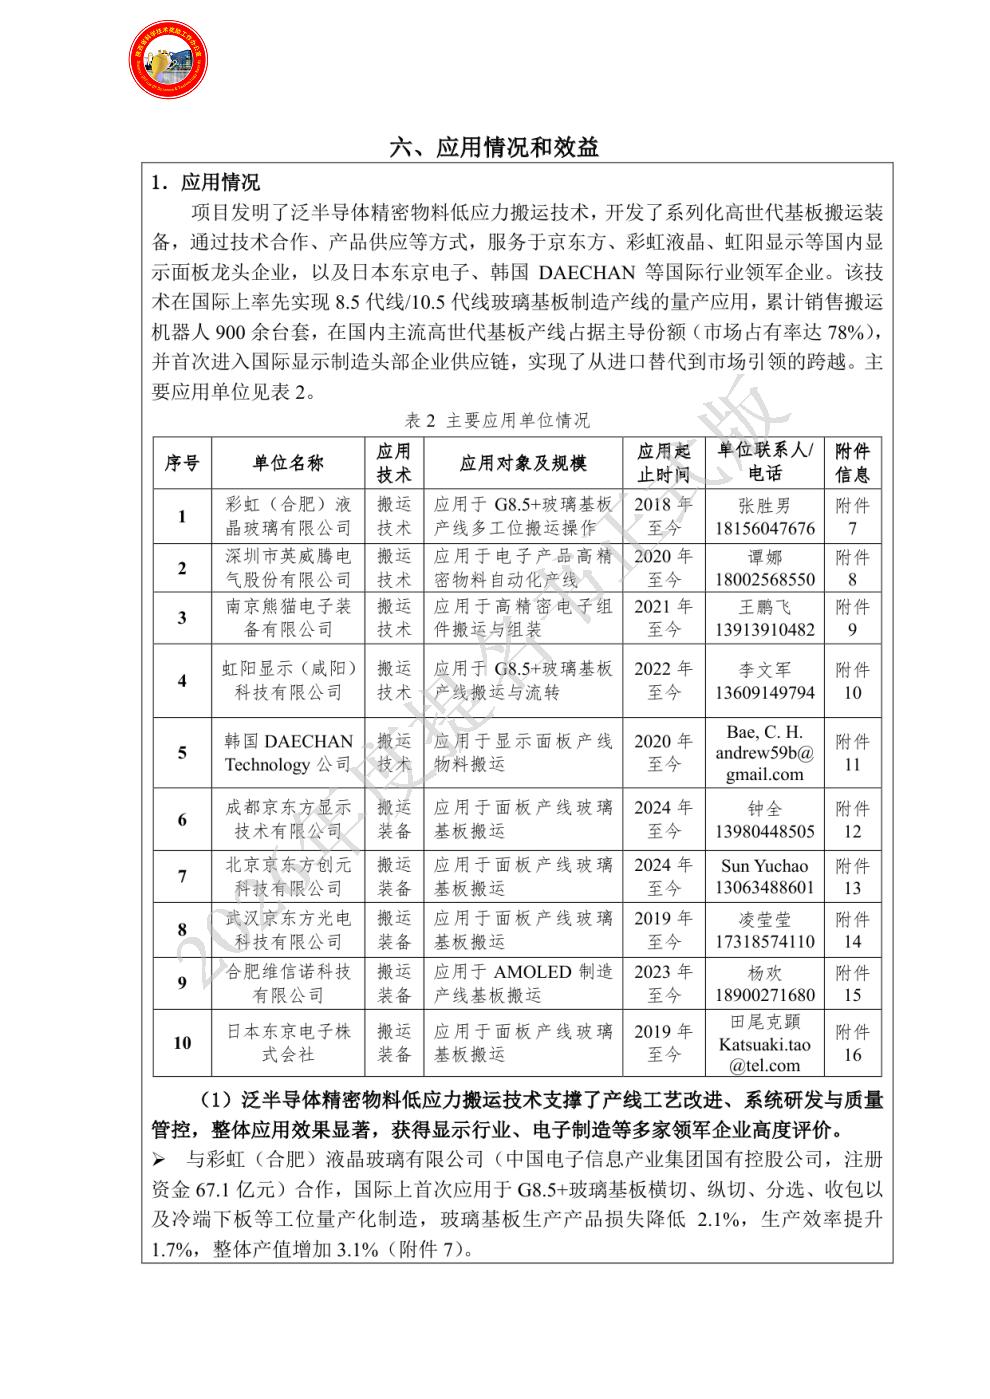
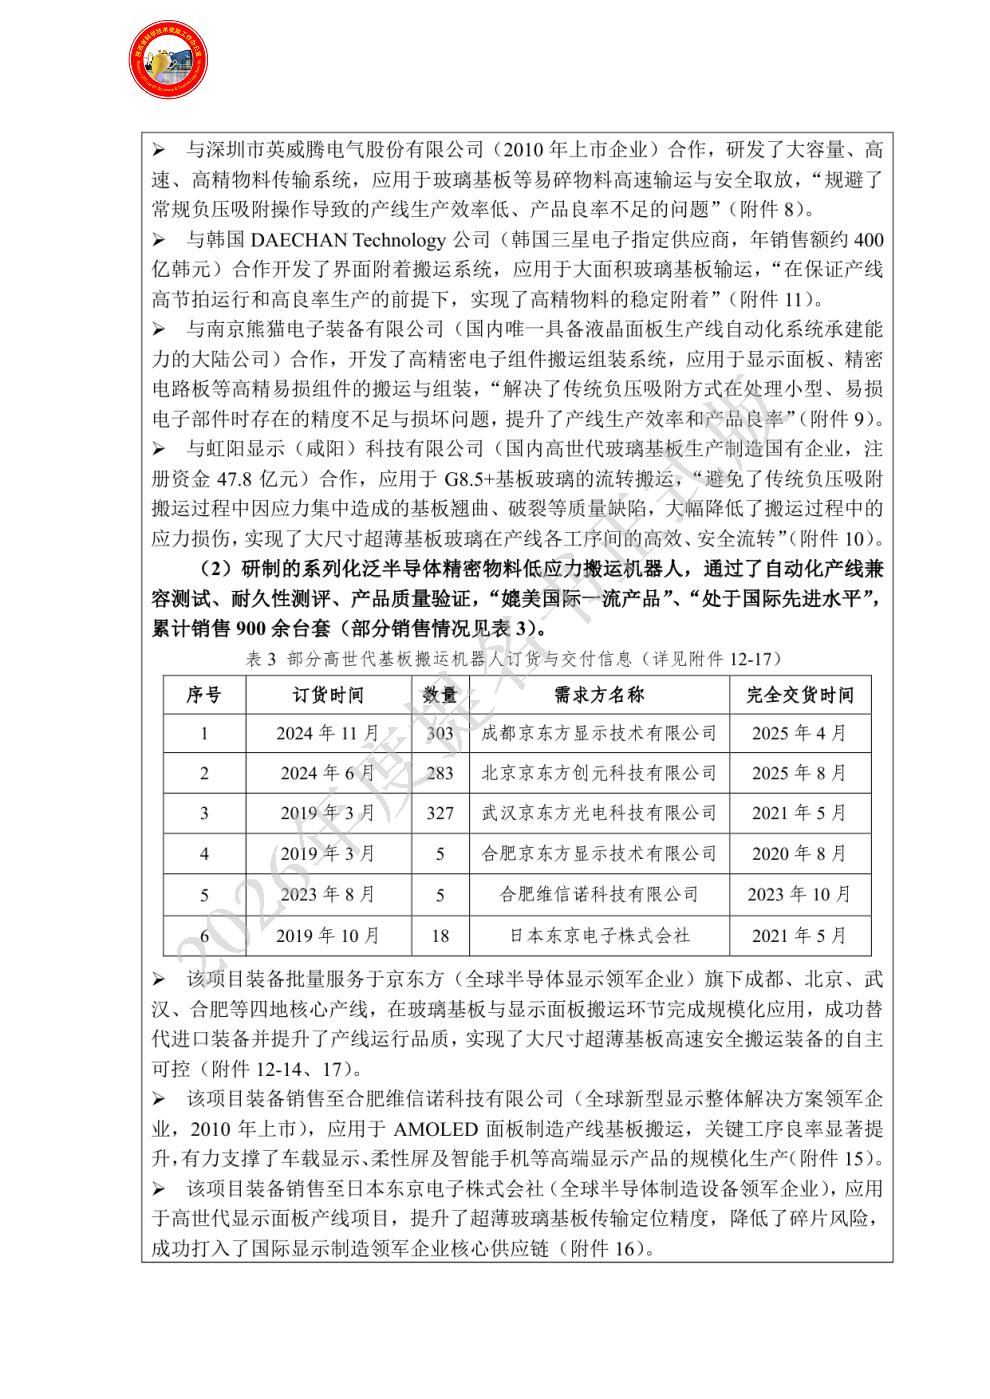
|
| 主要知识产权目录: | 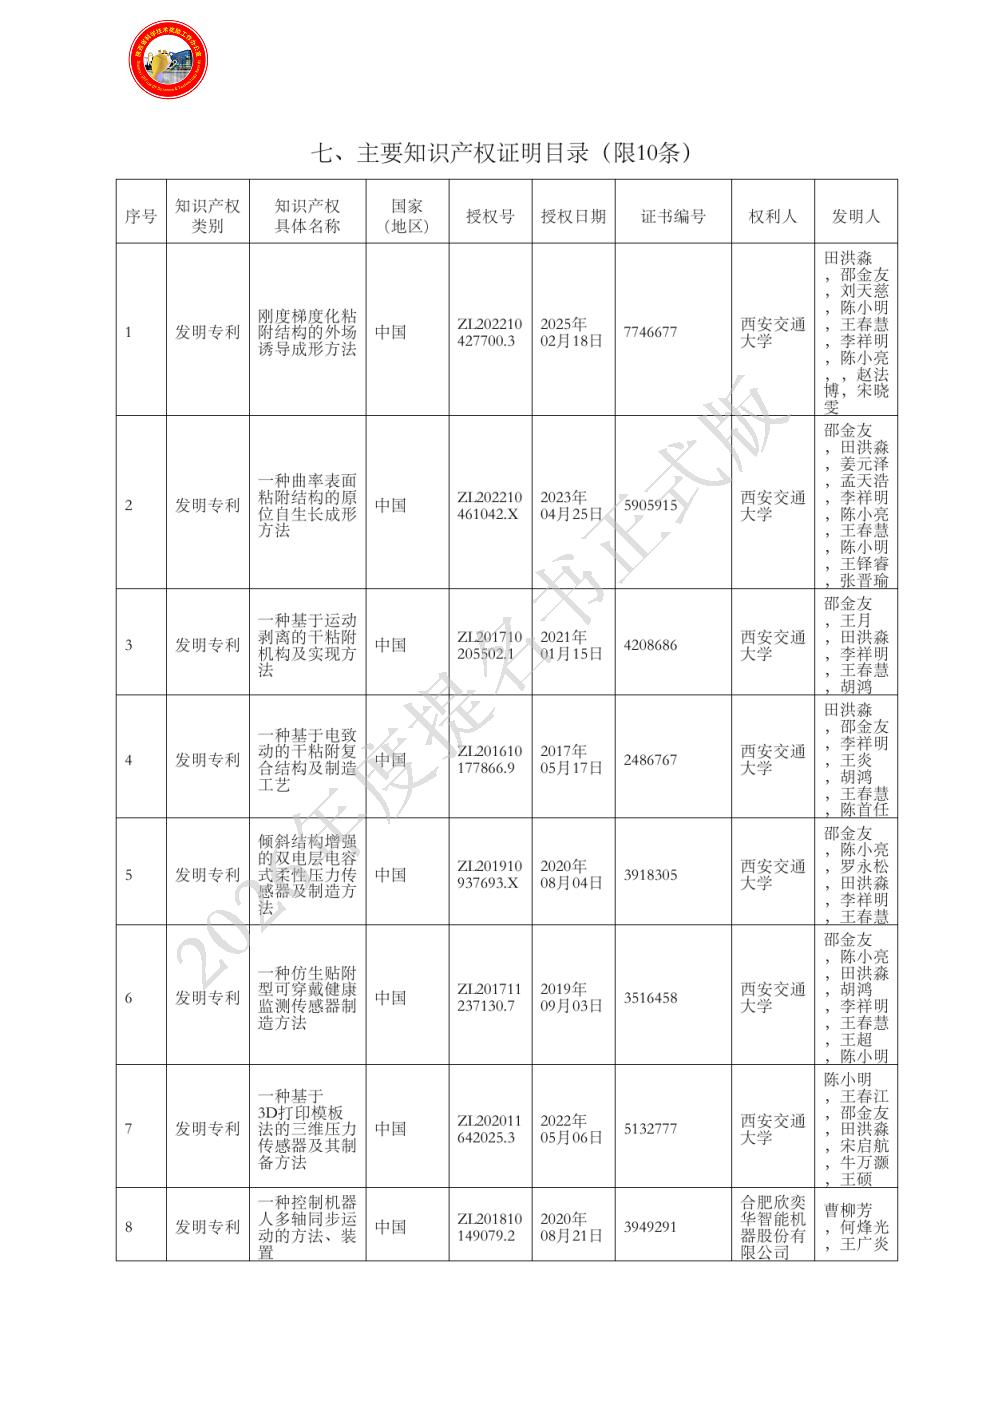
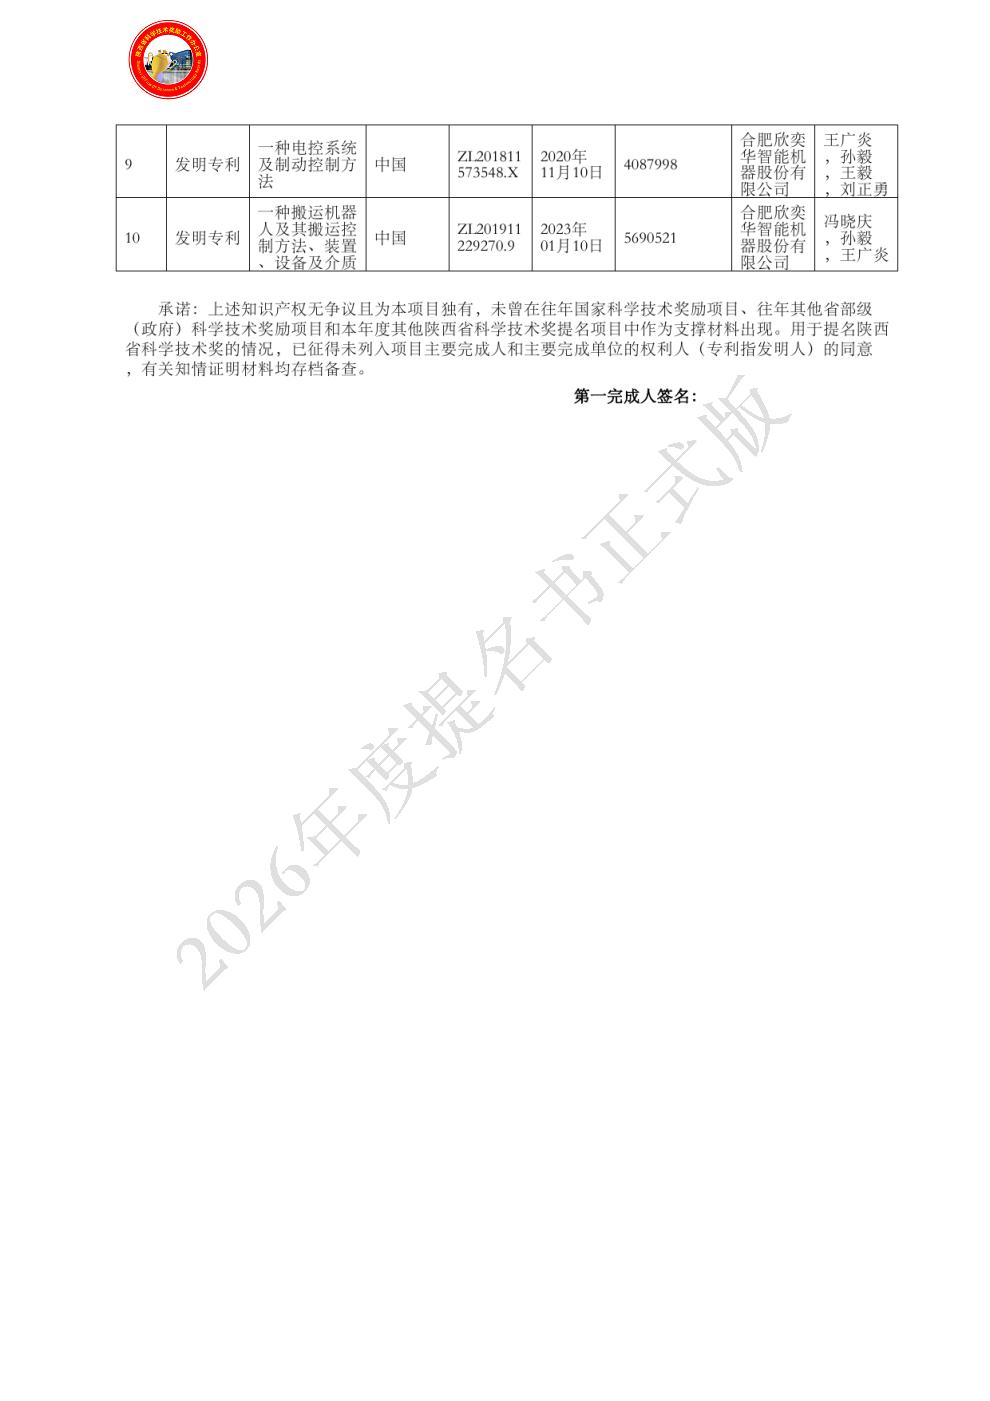
|
| 主要完成人: | - 姓名:田洪淼
排名:1
行政职务:无
技术职称:教授
工作单位:西安交通大学
完成项目时所在单位:西安交通大学
对本项目技术创造性贡献:项目的总体负责人,制定了总体方案与具体实施计划,主持了本项目理论与技术的研究工作;发明了精密物料低应力/强附着界面接触粘附方法、精密物料界面微观接触状态原位感知方法,作为主要参与者发明了精密物料高速高精运动规划与控制方法,参与了系列化玻璃基板搬运机器人的开发和研制,是发明点1、2的核心贡献者,发明点3、4的重要贡献者。佐证材料:发明专利ZL202210427700.3、ZL201610177866.9等。
- 姓名:邵金友
排名:2
行政职务:副校长、科研院常务副院长
技术职称:教授
工作单位:西安交通大学
完成项目时所在单位:西安交通大学
对本项目技术创造性贡献:项目的重要规划及贡献者之一,负责关键技术的方案论证、攻关组织工作,发明了精密物料低应力/强附着界面接触粘附方法、精密物料界面微观接触状态原位感知方法等,作为主要参与者参与了系列化玻璃基板搬运机器人的开发和研制,是发明点1、2的重要贡献者。佐证材料:发明专利ZL201710205502.1等。
- 姓名:王铎睿
排名:3
行政职务:无
技术职称:讲师
工作单位:西安交通大学
完成项目时所在单位:西安交通大学
对本项目技术创造性贡献:项目的参与者之一。提出了聚合物电驱动生长成形方法,作为主要参与者参与了系列化玻璃基板搬运机器人的开发和研制,是发明点1的重要贡献者。佐证材料:发明专利ZL202210461042.X等。
- 姓名:刘正勇
排名:4
行政职务:首席运营官/首席技术官
技术职称:正高级工程师
工作单位:合肥欣奕华智能机器股份有限公司
完成项目时所在单位:合肥欣奕华智能机器股份有限公司
对本项目技术创造性贡献:项目的参与者之一,是系列化玻璃基板搬运机器人合作研制方的主要负责人,提出了基于神经网络扰动观测的鲁棒时延估计控制方法,发明了基于前馈-反馈复合控制的压电作动器补偿抑振技术,作为主要参与者参与了装备研发及对外推广应用工作,是发明点3、4的核心贡献者。佐证材料:发明专利ZL201811573548.X等。
- 姓名:李祥明
排名:5
行政职务:无
技术职称:教授
工作单位:西安交通大学
完成项目时所在单位:西安交通大学
对本项目技术创造性贡献:项目的参与者之一。提出了多维载荷感知的柔性电容式传感方法,是发明点2的重要贡献者。佐证材料:发明专利ZL201910937693.X等。
- 姓名:王广炎
排名:6
行政职务:技术总工
技术职称:正高级工程师
工作单位:合肥欣奕华智能机器股份有限公司
完成项目时所在单位:合肥欣奕华智能机器股份有限公司
对本项目技术创造性贡献:项目的参与者之一,是系列化玻璃基板搬运机器人合作研制方的主要负责人,作为主要参与者参与了装备研制及质量验证、产线考核等工作,并在整机性能验证与产线适应性考核中发挥了重要作用,是发明点4的重要贡献者。佐证材料:发明专利ZL201911229270.9等。
|
| 主要完成单位情况: | - 单位名称:西安交通大学
单位贡献:作为本项目的组织单位和完成单位,西安交通大学主要承担/参与了支撑本项目的“纳米制造的基础研究”重大研究计划集成项目、科技部重点研发计划、青年科学基金项目等课题,在项目的申请、管理和研究过程中,西安交通大学财务处、科研院给予了积极的协助、检查、监督。在项目的具体实施过程中,西安交通大学“精密微纳制造技术全国重点实验室”为该项目的实验验证提供了表征设备、测试设备、试验平台等支撑。西安交通大学机械工程学科为本项目泛半导体精密物料低应力搬运关键技术发明提供重要基础,保证本项目成果实施的基础理论与核心技术攻关。西安交通大学长期派遣学生和教师深入合肥欣奕华智能机器股份有限公司和各家泛半导体企业开展项目攻关工作。在项目完成基础研发之际,西安交通大学科研院等多个职能部门为帮助项目产业化做出了最大努力。
- 单位名称:合肥欣奕华智能机器股份有限公司
单位贡献:合肥欣奕华智能机器股份有限公司长期与西安交通大学开展超薄基板玻璃安全取放技术及系统装备方面的研发合作,依托西安交通大学所提供的安全取放核心技术,结合自身在显示装备研制与产业化等方面的优势,完成了玻璃基板搬运机器人的研发、产业化生产、应用推广及产线评测。项目产品已经成功应用于京东方、维信诺等民族新型显示领军企业,并成功出口到东京电子等国际知名企业,量产应用数量近千台。
|
| 完成人合作关系说明: | 完成人合作关系说明:1
|

